e-puck2: un robot de siete centímetros para experimentar con sensores y control
e-puck2 reúne cámara, micrófonos, proximidad y dos ruedas en una plataforma compacta de docencia e investigación.
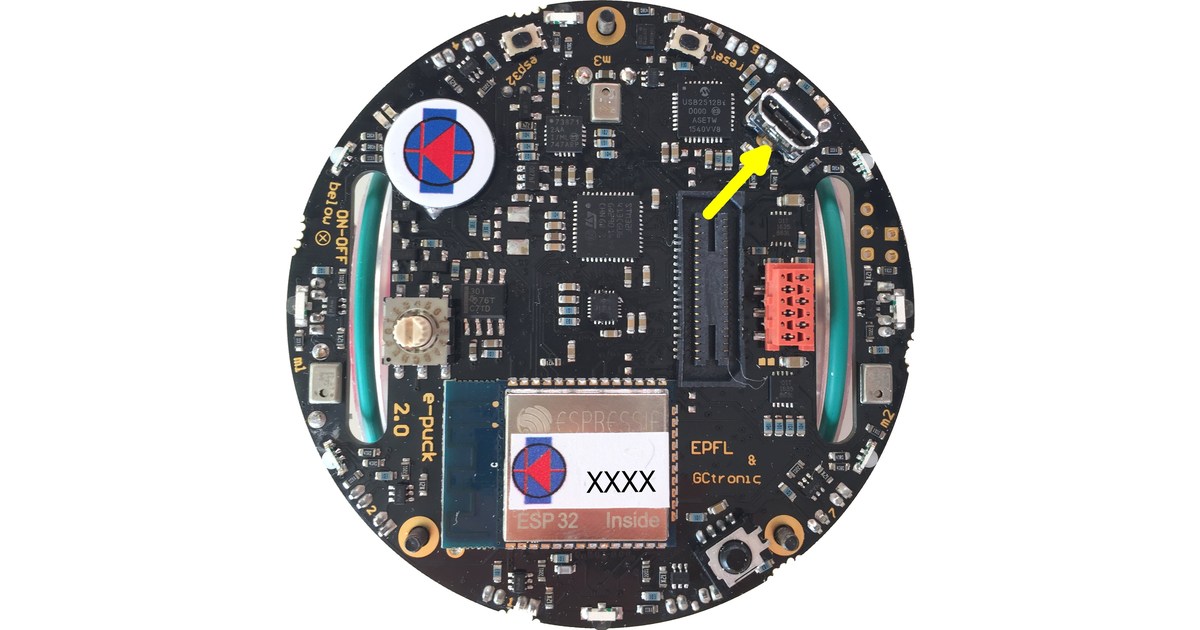
e-puck2 concentra varios problemas de robótica móvil en un cuerpo de unos siete centímetros de diámetro. Dos ruedas permiten desplazarse y girar; una cámara y distintos sensores ofrecen información del entorno. Es una plataforma pensada para trabajar con control y sistemas embebidos, más que un juguete con actividades cerradas.
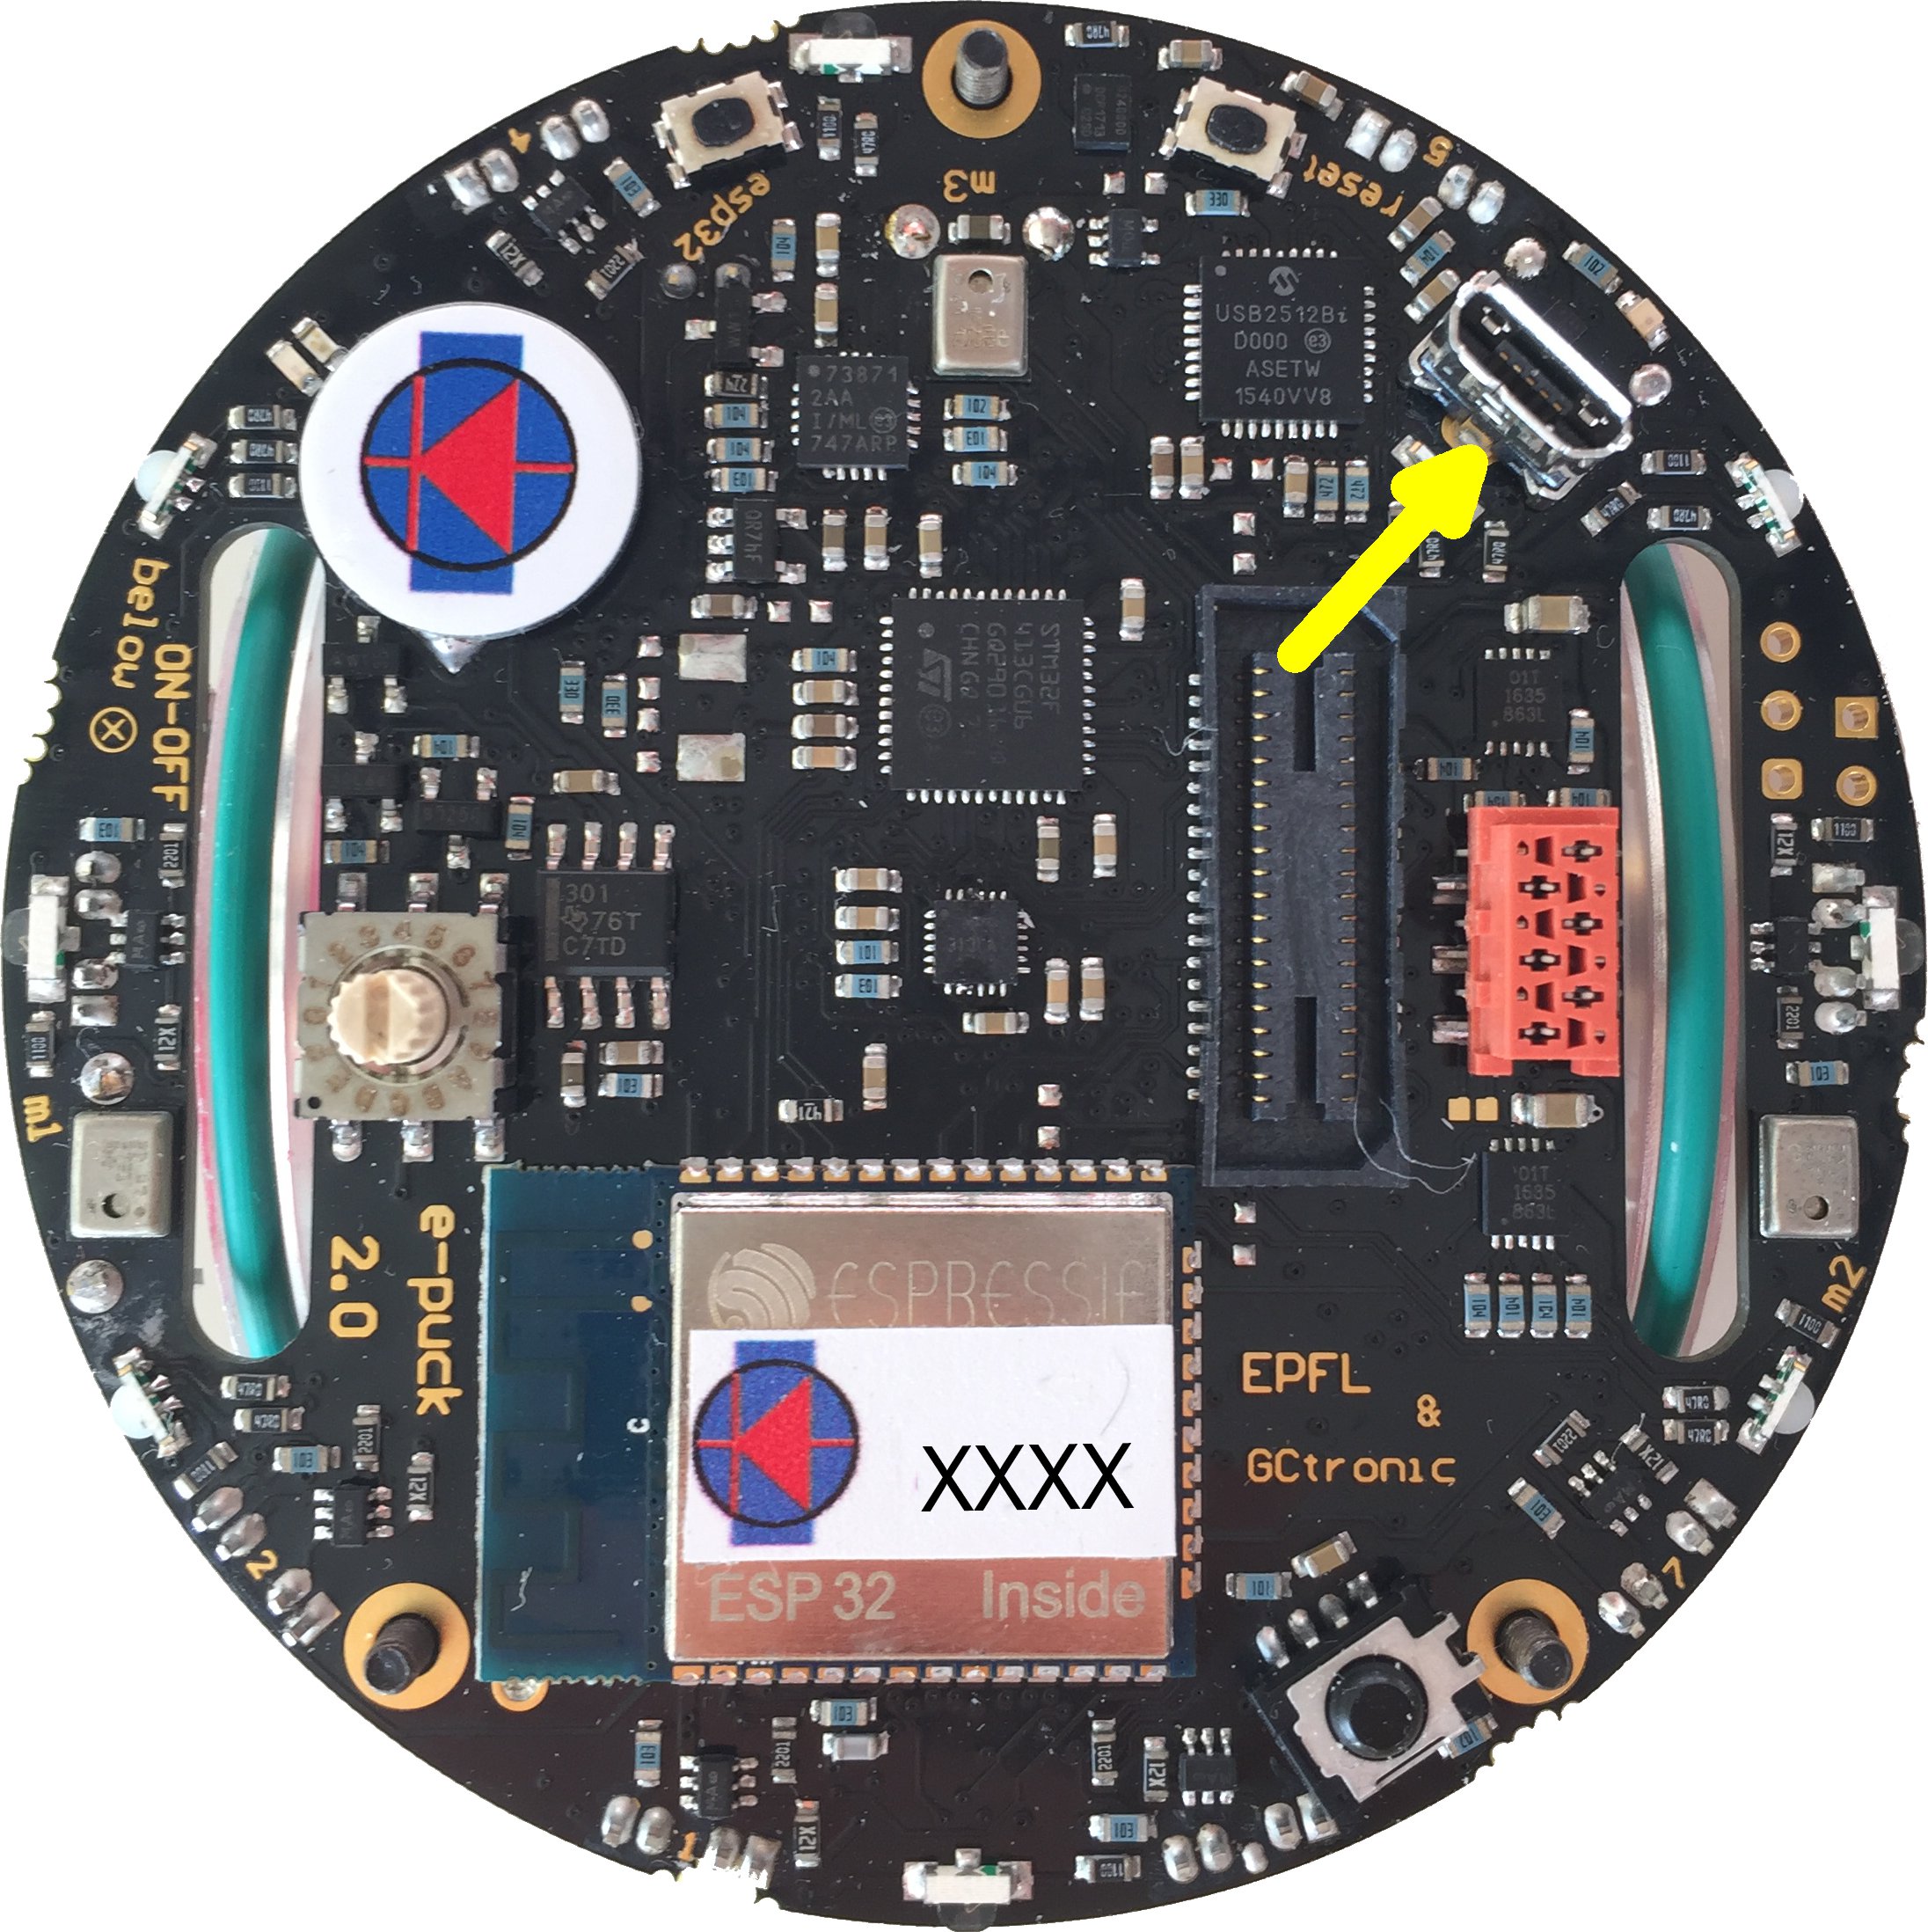
La documentación de GCtronic [en] identifica un microcontrolador STM32 y un ESP32 para comunicaciones, junto con sensores infrarrojos, un sensor frontal de tiempo de vuelo, micrófonos y una unidad inercial. Las revisiones de hardware tienen diferencias que conviene revisar en el manual de la unidad.
Cada sensor responde a una pregunta
Los infrarrojos permiten estudiar la presencia de superficies próximas. El sensor frontal de tiempo de vuelo ofrece otro tipo de medida de distancia. La cámara aporta una imagen y la unidad inercial permite observar movimiento y orientación. Ninguna de esas entradas interpreta por sí sola toda la situación del robot.
Un experimento puede mantener el mismo recorrido y cambiar solo la regla de giro ante un obstáculo. Otro puede comparar una lectura mientras el robot está detenido con la obtenida al avanzar. El tamaño compacto facilita preparar escenarios de mesa, pero no elimina el trabajo de calibración y registro.
Los motores paso a paso permiten relacionar órdenes de movimiento con el desplazamiento esperado. La distancia recorrida sobre una superficie real también depende del contacto de las ruedas. Esa diferencia entre consigna y resultado es parte del aprendizaje de control.
Una plataforma con continuidad académica
La página del laboratorio MOBOTS de EPFL [en] sitúa e-puck2 como la versión publicada en 2018 de una familia creada en la universidad. Describe su uso educativo y su presencia en investigación de robótica colectiva y evolutiva.
Ese contexto explica la importancia de una plataforma que puede programarse y ampliarse. Un grupo de robots similares permite comparar comportamientos o estudiar interacción. Sin embargo, comprar varias unidades no incorpora automáticamente un algoritmo de coordinación: hay que preparar el programa, la comunicación y el experimento.
La documentación también recoge herramientas y ejemplos de integración. Deben corresponder a e-puck2 y a su revisión, porque el primer e-puck tenía otra electrónica y una cámara diferente. Una simulación o un manual de la familia anterior puede servir para un concepto sin reproducir exactamente el hardware actual.
Qué revisar antes de preparar una actividad
Interesa definir si el objetivo será programar directamente el microcontrolador, trabajar con comunicaciones o integrar un entorno de robótica. También hay que identificar los accesorios y extensiones utilizados por un ejemplo. Las prestaciones de un robot ampliado no deben atribuirse a la unidad básica.
No se incluye aquí un precio porque las configuraciones y suministros deben comprobarse en una oferta concreta. e-puck2 amplía los robots educativos con una plataforma de laboratorio compacta. En el catálogo puede compararse con modelos de actividades guiadas y con vehículos mayores para visión artificial.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.