Freenove Robot Arm: dibujar y mover una pinza con Raspberry Pi
El brazo FNK0036 de Freenove combina estructura metálica y motores paso a paso. Qué incluye y qué hay que añadir para programarlo en una mesa de casa.
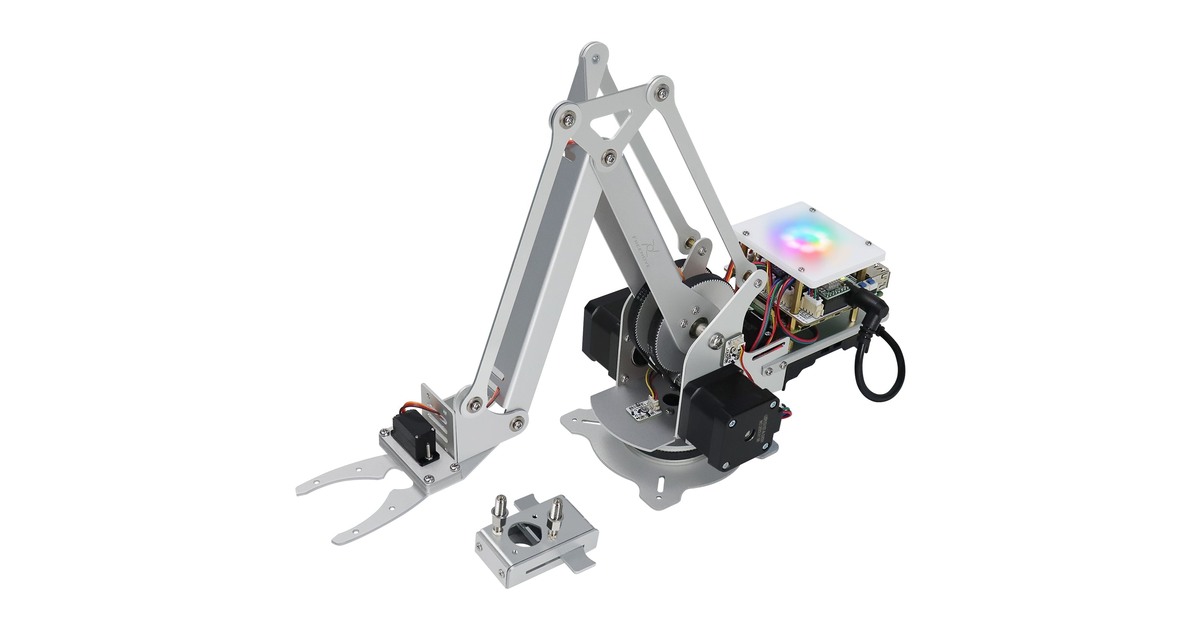
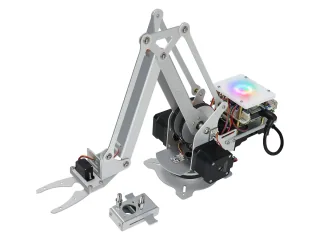
Freenove Robot Arm Kit for Raspberry Pi, con referencia FNK0036, permite construir un brazo para experimentar con una pinza y con dibujo sobre papel. La estructura metálica y los motores paso a paso lo orientan a un proyecto de montaje y programación doméstica.
El primer detalle de compra es decisivo: el kit no incluye Raspberry Pi ni baterías. La fotografía muestra el conjunto montado, pero el coste y el trabajo para llegar a ese resultado también dependen de esos componentes externos.
Montaje y calibración antes del dibujo
El tutorial recorre el ensamblaje de la base, las transmisiones, los sensores y el soporte del extremo. También dedica apartados a comprobar motores y a calibrar la posición de referencia.
Ese orden tiene una razón práctica. Un dibujo depende de que el software y la mecánica compartan una referencia coherente; un pequeño error de montaje puede aparecer después como una figura deformada. Conviene completar cada comprobación y guardar los valores de ajuste antes de probar una trayectoria larga.
La pinza y el portabolígrafos permiten trabajar con tareas diferentes. Cambiar el extremo también cambia la geometría que el programa debe tener en cuenta, por lo que el tutorial incluye parámetros de configuración del brazo.
Control desde ordenador o móvil
Freenove ofrece software de control y ejemplos completos en Python. La documentación explica el manejo desde ordenador y desde su aplicación, así como un modo para registrar instrucciones y reproducirlas.
Para una primera actividad se puede preparar una trayectoria sencilla sobre papel y repetirla. Después resulta útil modificar un solo punto y observar qué parte del recorrido cambia. El objetivo es comprender coordenadas y secuencias, sin atribuir al brazo una capacidad de manipulación que no se haya comprobado.
El fabricante utiliza la expresión «alta precisión», pero no basta para deducir una tolerancia de trabajo ni una carga útil. Para cualquier proyecto que dependa de esos valores hay que buscar una especificación verificable o medir el conjunto en sus condiciones concretas.
Lo que hay que añadir al kit
La tienda indica tres baterías recargables 18650 de 3,7 V con terminal plano, un cargador compatible y una Raspberry Pi con sus accesorios. Es importante seguir la selección de alimentación del tutorial, en lugar de comprar células únicamente porque comparten el nombre 18650.
FNK0036 encaja en una mesa de aficionado que quiera aprender cómo se convierte una orden en movimiento. Hay que reservar tiempo para montaje, sistema operativo, bibliotecas y calibración. Esa preparación forma parte del proyecto tanto como el primer dibujo que consiga completar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.