Hamster S: el emparejamiento también forma parte de programar un robot
Hamster S se conecta a herramientas como Entry mediante software y un dongle. Identificar cada pareja ayuda a preparar actividades con varias unidades.
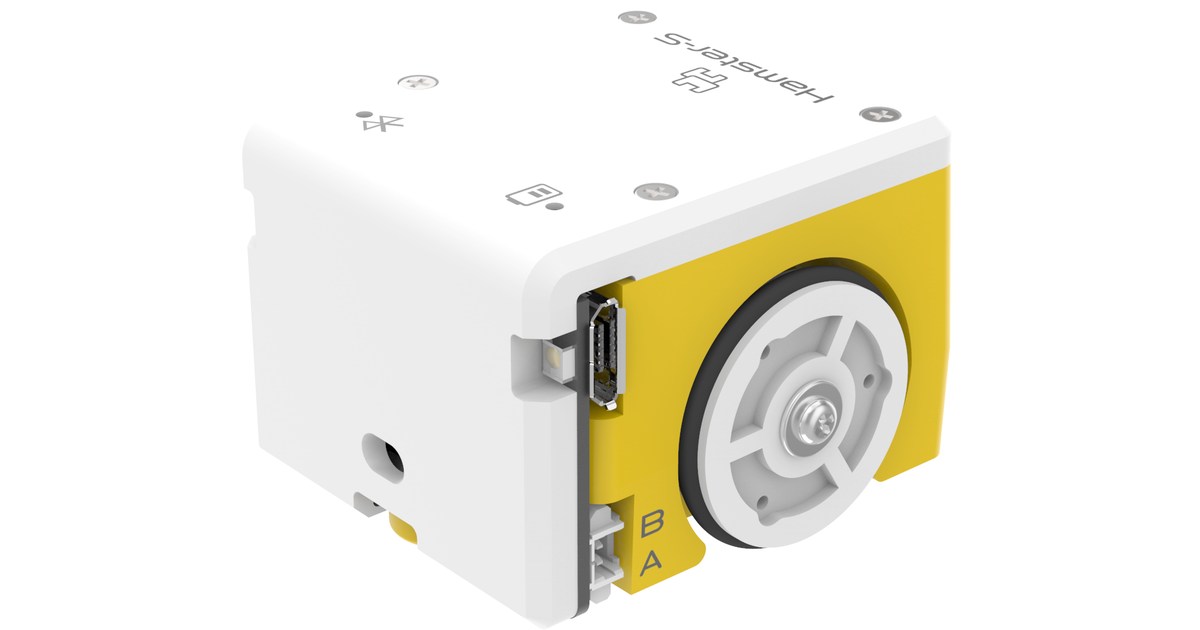
Hamster S permite ejecutar programas sobre un robot pequeño de dos ruedas, pero la conexión necesita prepararse. Robomation documenta cómo utilizarlo con Entry y un dongle USB. La identificación del robot y del enlace importa especialmente cuando varias unidades comparten una clase.
La guía del fabricante para Entry [en] distingue dos rutas: su software Robot Coding y el conector de hardware de Entry. No son simplemente nombres distintos de un mismo archivo; cada procedimiento tiene su preparación.
El dongle y el robot forman una pareja
La documentación explica que el emparejamiento inicial se realiza acercando el robot al dongle. Los indicadores y los sonidos permiten observar el estado de la conexión. Una vez identificada la pareja, el procedimiento de reconexión es distinto al de la primera asociación.
Robomation propone etiquetar robot y dongle antes de trabajar con varias unidades. Es una medida organizativa útil: permite saber qué elemento controla cada programa y recuperar la pareja correspondiente al cambiar de ordenador.
La guía también explica cómo modificar un emparejamiento. No conviene confundir esa operación de hardware con un error del código de una actividad. Si el robot equivocado responde, lo primero es identificar el enlace utilizado.
Un programa necesita leer y ordenar
El módulo Hamster S del proyecto Entry Hardware [en] conserva una implementación específica para este robot. Define órdenes para las ruedas, luces y sonido, junto a lecturas procedentes de sensores.
Ese código permite diferenciar la plataforma S de otros módulos de la familia. Un conector preparado para un modelo diferente no debe darse por compatible solo porque ambas unidades tengan un tamaño parecido.
La implementación incluye lecturas de sensores inferiores y órdenes de seguimiento de línea. Antes de combinar esas funciones, una actividad puede comprobar qué lectura cambia al mover el robot sobre dos superficies. Así se observa la entrada que utilizará después el programa.
El código no sustituye la comprobación del enlace
Una secuencia sencilla puede activar una luz y después ordenar un movimiento corto. Observar ambas respuestas ayuda a comprobar que el robot recibe las órdenes antes de investigar una actividad más compleja.
Si una condición no produce la acción prevista, interesa revisar qué valor recibe el programa. La conexión puede estar funcionando mientras el umbral elegido no corresponde a la superficie o a la posición del sensor.
Los materiales de una edición de CS123 de Stanford dedicada a Hamster [en] muestran actividades de eventos, estados y navegación. Corresponden a Hamster y a su entorno de aquella edición, por lo que no se trasladan sus instrucciones sin comprobación a Hamster S.
La referencia ilustra cómo un vehículo pequeño puede servir para estudiar decisiones y control. No demuestra una mejora académica garantizada ni identifica por sí sola las versiones actuales del software.
Hamster S merece una ficha por su hardware y sus recursos específicos. Puede compararse con otros robots educativos y con plataformas pequeñas del catálogo, atendiendo tanto a sensores y motores como al procedimiento que conecta una actividad con la unidad física.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.