Hexy: un hexápodo para entender qué hacen tres articulaciones por pata
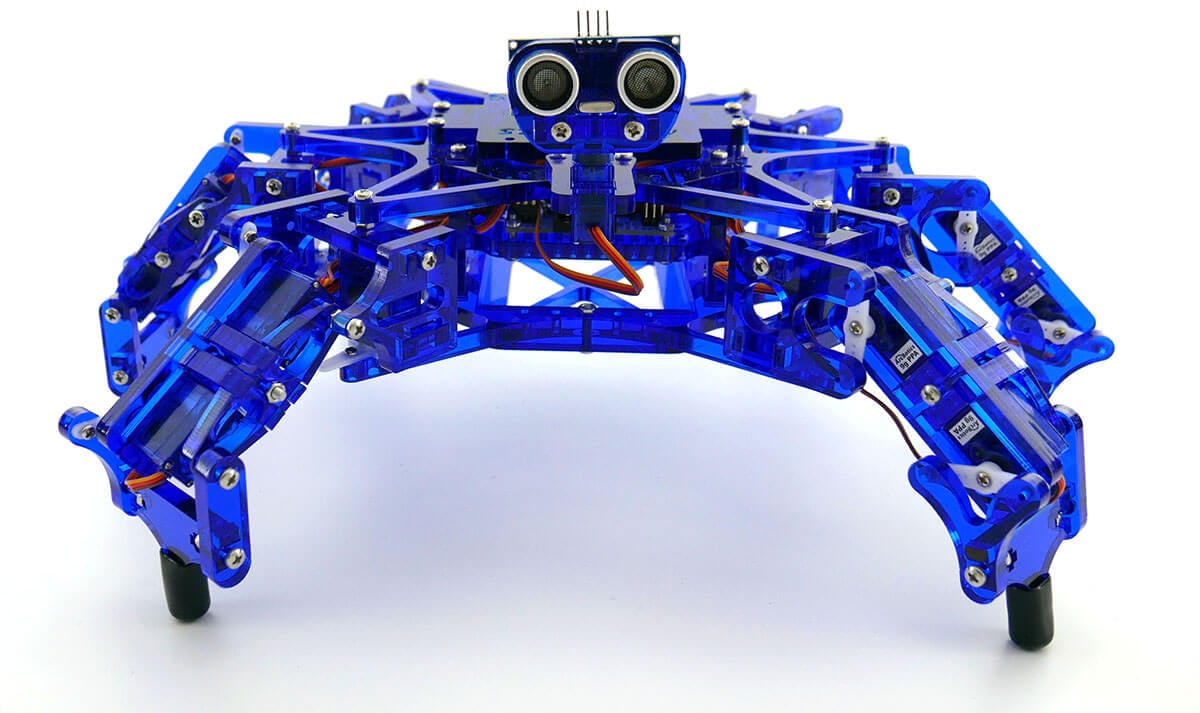
Hexy combina 18 servos en las patas y uno para orientar el sensor. Su estructura de acrílico deja ver una mecánica pensada para montar y programar.
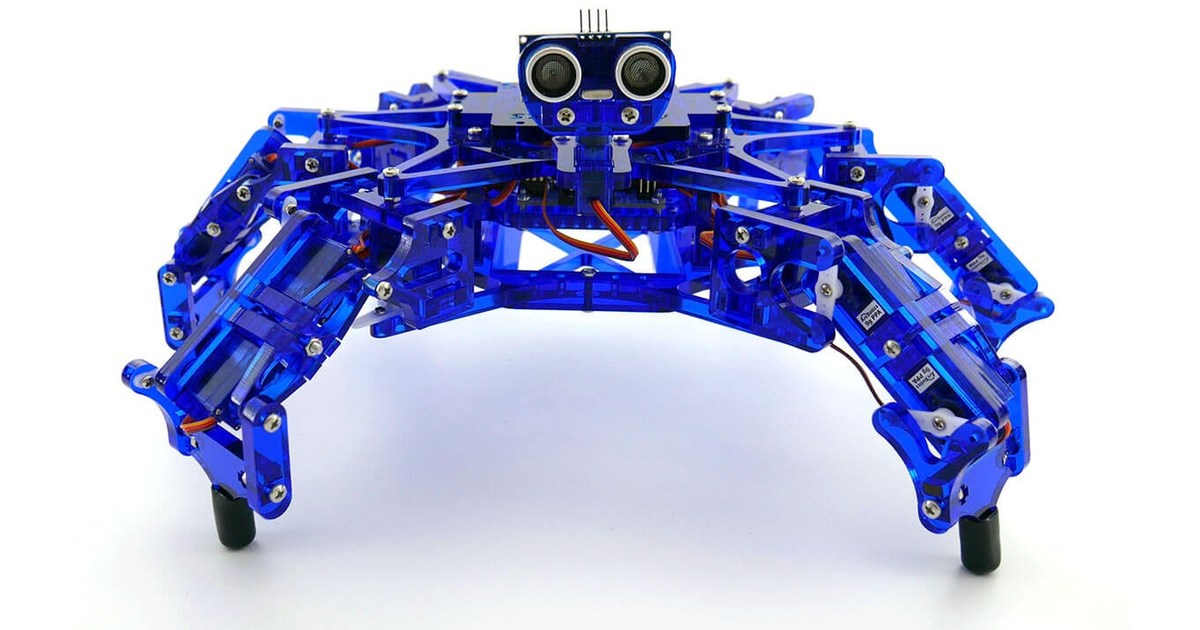
Hexy reparte tres servomotores en cada una de sus seis patas. Un servo adicional orienta el conjunto del sensor ultrasónico. Sus diecinueve articulaciones permiten explorar cómo una orden de movimiento se convierte en posiciones coordinadas de muchas piezas.
La documentación de ArcBotics [en] describe un kit de acrílico cortado con láser, un controlador Servotor32 basado en Arduino y conexión Bluetooth. Los archivos del proyecto [en] conservan una referencia para conocer y modificar la plataforma.
Un pie puede alcanzar distintas posiciones
Con tres articulaciones en una pata, el extremo puede cambiar de lugar mediante varias rotaciones. Programar un paso requiere decidir dónde apoyar ese pie y cómo desplazarlo hasta el siguiente apoyo. El resto de las patas mantiene una relación con esa acción.
La cinemática inversa aborda precisamente cómo obtener posiciones articulares para alcanzar una posición del extremo. Hexy se presentó como una plataforma para explorar ese concepto y utilizar también movimientos ya preparados.
No hace falta empezar calculando toda la marcha. Una primera tarea puede estudiar una pata, observar qué eje mueve cada servo y comprobar cómo se combinan dos órdenes. Después se puede comparar ese comportamiento con el de la estructura completa.
El montaje forma parte del aprendizaje
ArcBotics distingue los diecinueve servos usados por el robot de las veinte unidades que describía en el paquete, incluida una de repuesto. Tener más motores en una caja no significa que el diseño final posea más articulaciones.
La estructura deja a la vista conexiones, uniones y soportes. Al montar o recuperar una unidad interesa seguir la orientación de cada pieza y la posición inicial de los actuadores. Una configuración incorrecta puede hacer que un programa adecuado para el diseño original mueva la pata de otra manera.
El sensor ultrasónico proporciona información de distancia dentro de su alcance y sus condiciones de lectura. No convierte por sí solo al hexápodo en un sistema capaz de interpretar toda la geometría del terreno.
Cómo se diseñó para fabricarse
En una entrevista de WIRED de 2012 [en], su creador, Joe Schlesinger, explicó que había elegido piezas y procesos pensando desde el principio en fabricar varias unidades. El corte láser ayudaba a repetir estructuras sin añadir operaciones manuales innecesarias.
Es un contexto de desarrollo del producto, no una prueba actual de durabilidad. Muestra una decisión relevante para la robótica de montaje: la facilidad para fabricar y sustituir una pieza puede importar tanto como su apariencia.
Hoy Hexy debe valorarse como una plataforma histórica. Antes de utilizar un kit antiguo conviene identificar la placa, el software y los repuestos concretos. No se presenta el precio de lanzamiento como una oferta disponible ni se presupone continuidad del servicio comercial.
Hexy conserva interés entre los robots educativos por la relación visible entre estructura y movimiento. Puede compararse con otros diseños de patas en el catálogo, teniendo en cuenta tanto su articulación como el trabajo que exige poner en marcha una unidad.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.