JBR-001: cómo entrenar su cámara para detectar módulos
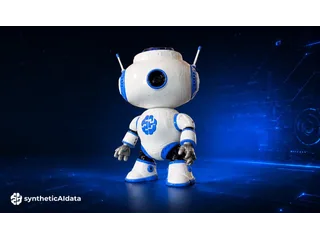
JBR-001 tiene una nueva guía de visión con UNO Q y Edge Impulse. Explicamos cómo detectar módulos Modulino y qué falta para convertir el resultado en un gesto.
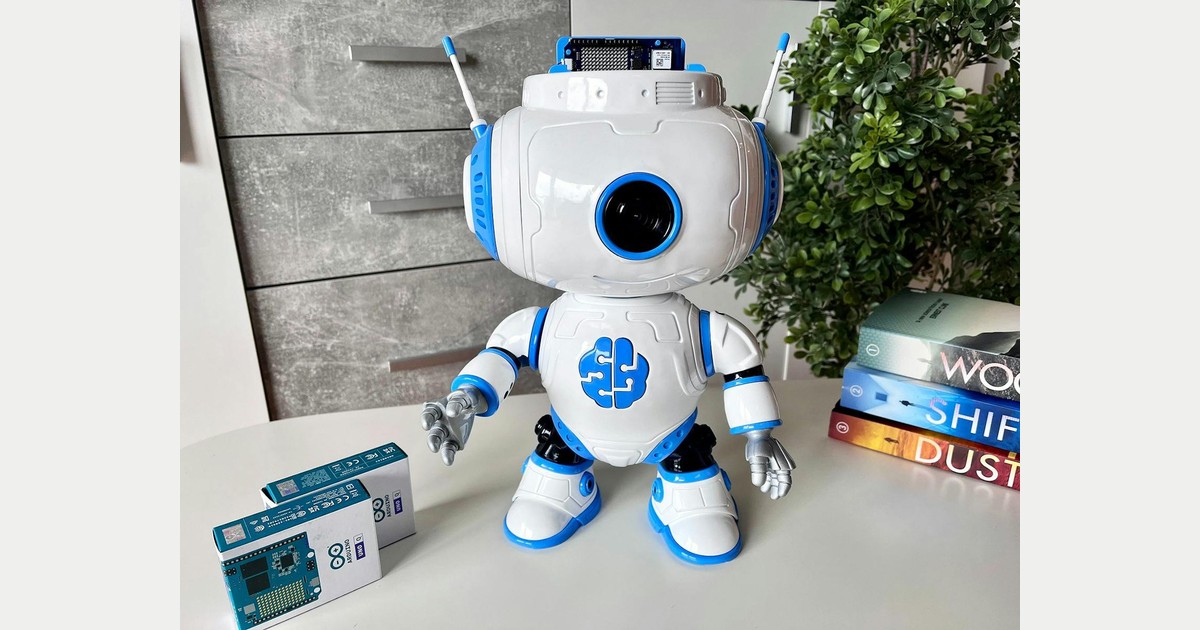
JBR-001 puede servir para aprender a detectar módulos Modulino con una cámara y ejecutar el modelo en su Arduino UNO Q. Goran Vuksic, fundador de syntheticAIdata, publicó el 8 de octubre un tutorial de visión [en] que desarrolla ese ejercicio. El resultado inicial es una detección en pantalla; asociarla a un gesto del robot requiere programación adicional.
La guía anterior de JBR-001 explicaba el montaje y la respuesta por proximidad. Este recorrido permite pasar de medir que algo está cerca a asignarle una etiqueta. Es una guía documental para construir y programar, con instrucciones en inglés, no una prueba propia ni una actualización automática para un robot comprado.
Comprueba la cámara antes de entrenar
El repositorio del proyecto [en] reúne código, piezas imprimibles e instrucciones de montaje. Cabeza y brazos usan tres servos; el cuerpo no está diseñado para caminar. Para este ejercicio necesitas el montaje con UNO Q, una cámara USB y Arduino App Lab, además de cuentas para preparar los datos y entrenar el modelo.
La conexión de la cámara merece atención antes de tocar la IA. La documentación de UNO Q [en] contempla los periféricos USB mediante un concentrador USB-C con alimentación externa Power Delivery. No basta con contar los conectores: hay que preparar el camino de datos y la alimentación del periférico.
En App Lab, ejecuta primero Detect Objects on Camera. La guía de despliegue de Edge Impulse [en] describe ese ejemplo y su interfaz en el puerto 7000 de la dirección local de la placa. Si todavía no aparece vídeo, entrenar otro modelo no resolverá ese problema. Separar la captura del reconocimiento evita confundir una cámara desconectada con una detección fallida.
Enseñarle módulos no equivale a enseñarle cualquier objeto
El tutorial de Vuksic utiliza el conjunto Modulino de Vision Datasets y permite enviarlo a Edge Impulse seleccionando clases, cantidad y resolución. Describe el acceso a ese conjunto como gratuito, con registro. La transferencia requiere la clave API del proyecto de Edge Impulse.
Vision Datasets explica [en] que sus imágenes se generan en entornos digitales, variando objetos, iluminación y escenas, y que llegan anotadas. Eso ahorra preparar a mano cada fotografía y su etiqueta. El aprendizaje sigue condicionado por las clases elegidas: un detector de módulos electrónicos no se convierte por ello en un reconocedor general de lo que hay en la habitación.
Para reproducir la configuración propuesta, Vuksic indica imágenes RGB de 320 × 320 píxeles y el modelo MobileNetV2 SSD FPN-Lite 320x320. Mantén separados los conjuntos de entrenamiento y prueba. Después, plantea una comprobación propia con módulos físicos sobre tu mesa, cambiando el fondo y la orientación: acertar en imágenes sintéticas reservadas no acredita el mismo resultado ante la cámara real.
Llevar el modelo a la placa y leer sus errores
El flujo actual documentado por Edge Impulse permite duplicar el ejemplo con Copy and edit app. En Studio, elige UNO Q como destino de despliegue, pulsa Build y después Go to Arduino. En App Lab, descarga el modelo desde AI models, selecciónalo en Brick Configuration y guarda antes de ejecutar la aplicación.
El procesamiento se realiza en la placa, mientras que la preparación con Studio exige servicios y cuentas en línea. Entrenamiento y ejecución tienen dependencias distintas. La documentación conserva además instrucciones antiguas para App Lab 0.1.23: no mezcles sus pasos por SSH con el recorrido de la interfaz actual.
La pantalla de prueba del tutorial público de Edge Impulse [en] muestra cómo ajustar el umbral de confianza y evaluar imágenes con un resultado esperado. Sirve como referencia de evaluación, no como medida del rendimiento de JBR-001. Al probar tu montaje, anota también las falsas detecciones y los módulos que pasan inadvertidos; bajar el umbral puede admitir más resultados sin hacerlos más fiables.
Vuksic deja la conexión entre detección y movimiento como siguiente trabajo. Un ejercicio razonable sería activar un gesto una sola vez al reconocer un módulo concreto y esperar a que desaparezca antes de admitir otra activación. Esa regla debe escribirse y comprobarse: un objeto visible durante muchos fotogramas no debería provocar una cadena interminable de saludos. Entre los robots educativos, este proyecto permite estudiar precisamente esa separación entre ver, decidir y actuar.
Fuentes
- Goran Vuksic — tutorial de visión para JBR-001, publicado el 8 de octubre [en]
- syntheticAIdata — código, piezas e instrucciones de JBR-001 [en]
- Arduino — UNO Q y conexión de periféricos mediante un concentrador alimentado [en]
- Vision Datasets — origen sintético de las imágenes y anotaciones [en]
- Edge Impulse — despliegue actual y antiguo de modelos en Arduino App Lab [en]
- Edge Impulse — ejemplo público de evaluación y ajuste de umbrales de detección [en]
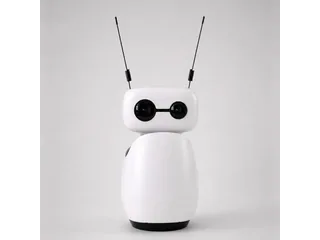
- Imagen: fotografía de JBR-001 publicada por su creador en el tutorial de visión [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.