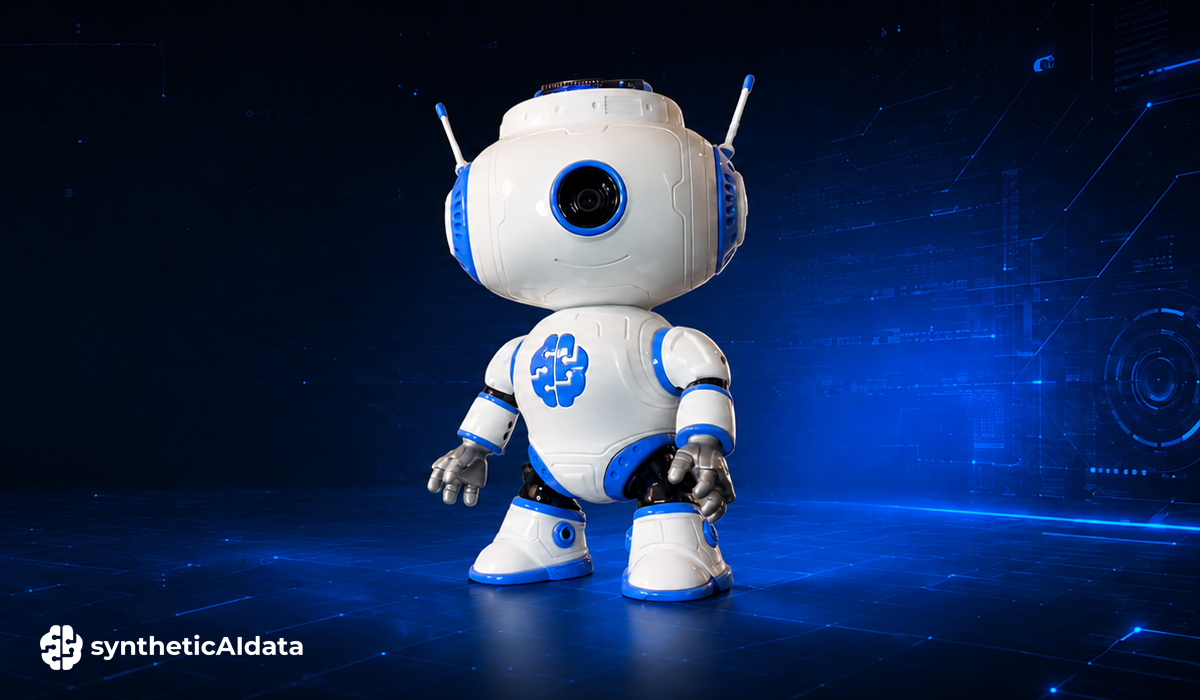
JBR-001 reúne cámara y tres servos en un robot con UNO Q
JBR-001 combina Arduino UNO Q, cámara, sensor de distancia y tres servos en un compañero de escritorio imprimible para aprender interacción y visión artificial.
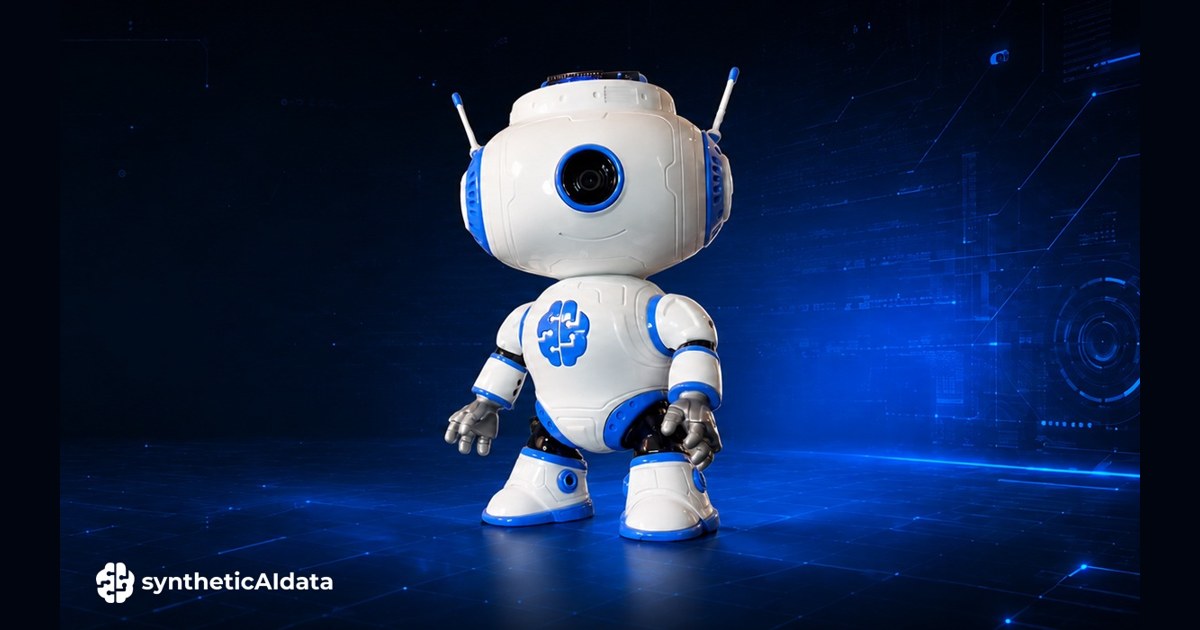
JBR-001 permite estudiar cómo un robot percibe una presencia y responde con sonido, luz o movimiento. Este compañero de escritorio utiliza Arduino UNO Q y un cuerpo imprimible, con cabeza y brazos articulados. El proyecto de syntheticAIdata, realizado en colaboración con Arduino, apareció en Arduino Project Hub en julio de 2026.
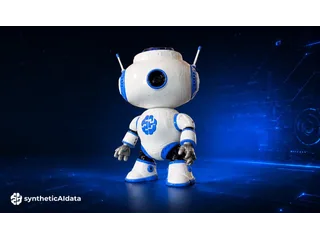
La descripción del desarrollador identifica tres servomotores, cámara y sensor de distancia, además de una pantalla animada y sonido. Su forma recuerda a un pequeño humanoide, pero los motores están destinados a la cabeza y los brazos. La documentación no presenta un sistema que camine sobre sus pies.
Una reacción sencilla que se puede entender
El código publicado ofrece un punto de partida concreto: medir la distancia y detectar cuándo un objeto entra en una zona cercana. Utiliza un umbral de 200 milímetros para reconocer la aproximación y otro de 250 para restablecer el estado. Tener dos valores evita que pequeñas variaciones alrededor de una misma distancia activen continuamente la respuesta.
El ejemplo también dibuja un corazón en la matriz LED y reproduce una secuencia con el zumbador. Para un ejercicio educativo se puede variar el umbral, observar la lectura y decidir qué reacción resulta útil. El sensor detecta proximidad; ese dato por sí solo no identifica a una persona ni distingue una mano de otro objeto situado delante.
Conviene leer el programa antes de atribuirle todas las acciones que puede realizar el cuerpo. El ejemplo de microcontrolador muestra movimientos de cabeza y brazos durante el arranque y una respuesta sonora a la aproximación. Crear un saludo mecánico asociado a esa detección exige conectar ambas partes del comportamiento en el programa correspondiente.
La cámara abre una segunda vía de aprendizaje
UNO Q permite combinar el control de los elementos físicos con aplicaciones de visión en el sistema de la placa. JBR-001 incluye una cámara para experimentar con ese recorrido: capturar una imagen, procesarla y decidir qué acción enviar a los actuadores.
El repositorio remite a instrucciones, piezas imprimibles y un conjunto de datos sintético para entrenar el modelo de visión. Ese recurso es interesante para comparar resultados con objetos o condiciones diferentes de los usados durante el desarrollo. Tener cámara y datos de entrenamiento no convierte automáticamente el montaje en un reconocedor universal: el resultado depende del modelo y de las imágenes que encuentre.
Qué hay que preparar para construirlo
La lista del tutorial emplea una UNO Q de 2 GB, módulos Modulino y un concentrador USB-C, junto con Arduino App Lab y una impresora 3D. Antes de cerrar la carcasa merece la pena comprobar por separado la lectura del sensor, el sonido y los tres movimientos. De ese modo, un error de conexión no queda escondido detrás del comportamiento completo.
Otro detalle del montaje es la posición inicial de los servos. El código define 90 grados como centro de cabeza y brazos. Las piezas deben corresponder a esa referencia para que una orden tenga el sentido esperado y para que los extremos de movimiento coincidan con el espacio disponible dentro del cuerpo.
JBR-001 resulta apropiado para un proyecto por etapas: empezar con proximidad y animación, añadir gestos y pasar después a visión artificial. Publica una base física identificable y código que se puede inspeccionar. El trabajo del constructor consiste en convertir esas capacidades en una interacción concreta, comprobable y comprensible.
Fuentes
- Arduino Project Hub — construcción y código de JBR-001 [en]
- syntheticAIdata — arquitectura y recursos del proyecto [en]
Imagen: Imagen promocional oficial de JBR-001 completo, con cuerpo blanco y azul, cabeza con cámara y brazos, sobre fondo azul. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.