Kamibot Pi: conectar un programa con luces, sonido y movimiento
Kamibot Pi aparece en recursos de programación por bloques y Python. Un curso de Hanyang organiza actividades de luces, melodías y dibujo.
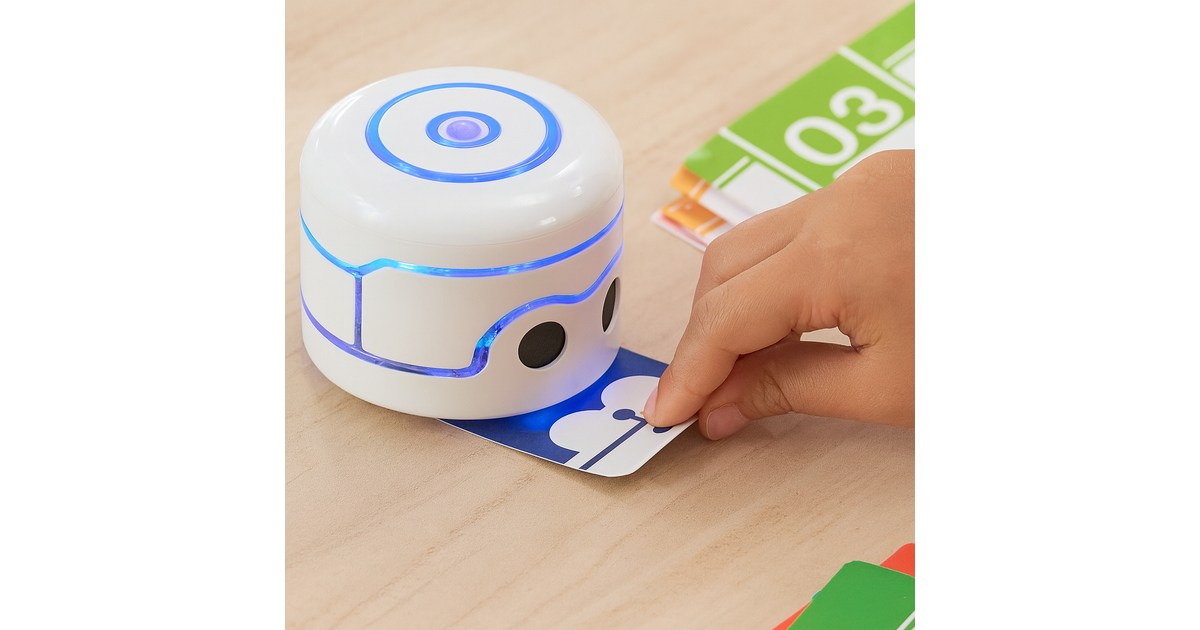
Kamibot Pi permite utilizar un robot móvil como salida física de un programa. La plataforma de 3.14 aparece en actividades de luces, sonido y movimiento, con recursos para comenzar por bloques y avanzar hacia otras herramientas. La actividad y el entorno elegidos definen qué hace una unidad.
La web actual del fabricante [ko] conserva materiales de KamiBlock 3.0 y recursos de enseñanza. El nombre Pi identifica el producto; no se utiliza aquí como prueba de que lleve un ordenador Raspberry Pi dentro.
Las salidas permiten observar la secuencia
Una luz o una melodía ofrecen una respuesta visible o audible antes de introducir un recorrido completo. Eso permite estudiar el orden de las instrucciones y comprobar que el programa controla el robot esperado.
Después se puede combinar esa respuesta con movimiento. Si el robot cambia una luz antes de girar, esa señal puede ayudar a identificar qué parte del programa está ejecutando. No necesita representar una emoción real ni una decisión abierta del dispositivo.
Las actividades con accesorios y materiales impresos deben seguir los recursos de la versión concreta. Un elemento preparado para Kamibot original no se da por compatible con Kamibot Pi únicamente por compartir la marca.
Cómo lo organiza un curso universitario
El Instituto de Convergencia de IA de Hanyang ERICA [ko] publica un curso que combina conceptos de programación e inteligencia artificial con actividades de Kamibot Pi.
Sus últimas sesiones incluyen instalación de la biblioteca Python, control de colores de los indicadores, melodías, movimiento y dibujo. El temario diferencia el aprendizaje del lenguaje de la aplicación de sus órdenes al robot.
La presencia de una actividad de reconocimiento dentro de ese curso no demuestra que toda la función se ejecute dentro del cuerpo del robot. El entorno de enseñanza, el ordenador y las herramientas preparadas forman parte de la aplicación. El temario tampoco es una medición de resultados educativos.
Una actividad pequeña facilita comprobar cada parte
Se puede comenzar haciendo que una luz cambie varias veces y modificar el número de repeticiones. Después se añade una orden de movimiento y se observa si la secuencia mantiene el orden esperado.
Para estudiar un recorrido interesa distinguir la orden emitida del resultado sobre el suelo. La superficie y el montaje influyen en cuánto se desplaza el robot. Una instrucción de movimiento no equivale a una medida independiente de la posición alcanzada.
Cuando se introduce una entrada o una condición, conviene registrar qué valor recibe el programa. Así puede identificarse si una respuesta inesperada se debe a la lectura, a la decisión o a la acción física.
La documentación y los recursos de enseñanza hacen interesante a Kamibot Pi para explorar esa relación entre código y comportamiento. No se atribuyen a todas las unidades las prestaciones de cada accesorio o paquete anunciado. Puede compararse con otros robots educativos y con plataformas móviles del catálogo, atendiendo a la versión del programa y a los materiales necesarios para la actividad.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.