LeKiwi: un brazo sobre tres ruedas para aprender manipulación móvil
LeKiwi combina una base omnidireccional con un brazo y cámaras. Desplazar el robot, teleoperarlo y entrenarlo son trabajos distintos.
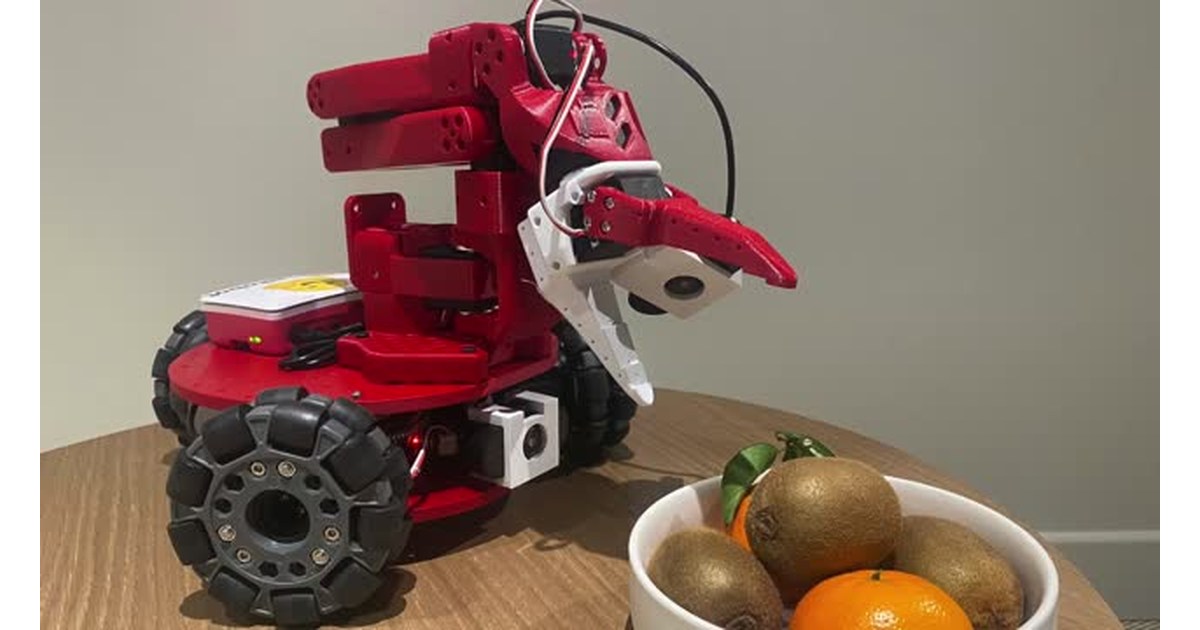
LeKiwi añade movimiento a un brazo de mesa mediante una base de tres ruedas omnidireccionales. El proyecto abierto permite experimentar con teleoperación, cámaras y recogida de datos. La movilidad amplía las tareas posibles, pero también exige coordinar dónde se coloca la base y qué postura adopta la pinza.
El repositorio de SIGRobotics UIUC [en] describe una base con placas apiladas, Raspberry Pi 5, brazo SO-ARM101 en la configuración actual y cámaras de la zona de trabajo y de la muñeca. Hay variantes de alimentación y una opción con cable; deben tratarse como montajes concretos, no como un paquete universal.
Desplazarse de lado cambia el acercamiento
Las tres ruedas omni permiten combinar movimientos sobre el plano. La base puede aproximarse a una zona de trabajo sin comportarse como un coche convencional que necesita orientar primero su dirección. El programa de control debe traducir la acción deseada en movimientos coordinados de las ruedas.
El brazo conserva un espacio de alcance alrededor de su base. Para recoger algo interesa situar el vehículo donde la pinza pueda llegar con una postura adecuada. Cambiar la posición del chasis altera el punto desde el que se realiza la manipulación.
Una actividad inicial puede mantener detenido el vehículo mientras se teleopera el brazo. Después se ensaya la base con el brazo en una postura conocida. Combinar las pruebas permite observar errores de aproximación y de alcance por separado.
La teleoperación necesita una referencia compartida
La guía de LeRobot para LeKiwi [en] distingue configuraciones y explica su integración con un brazo líder. También recoge control de la base y preparación de motores. La revisión de hardware debe coincidir con las instrucciones: los diseños pueden evolucionar.
Las cámaras ofrecen vistas del entorno y de la zona cercana a la pinza. Son útiles para observar y registrar una demostración. Incorporarlas no significa que el robot conozca automáticamente qué objeto interesa, cómo agarrarlo o dónde llevarlo.
La conexión entre el robot y el ordenador forma parte del montaje. En una variante inalámbrica hay que preparar la comunicación y comprobar la respuesta. En una variante con cable, el propio cable condiciona el recorrido. Esa diferencia práctica importa al elegir una actividad.
Recoger demostraciones no entrega un asistente terminado
El proyecto contempla teleoperación y registro de datos para aprendizaje. Primero una persona realiza una tarea; después esos ejemplos pueden alimentar un entrenamiento. La ejecución de un modelo necesita evaluación en el montaje y escenario utilizados.
LeKiwi requiere piezas, montaje y configuración. No se publica un precio porque un brazo, una base sin electrónica y un conjunto completo no representan la misma compra. El proyecto interesa a quien desea profundizar en manipulación móvil dentro de los robots educativos. En el catálogo puede compararse con brazos fijos y vehículos sin manipulador.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.