LIMO COBOT: colocar la base antes de extender el brazo
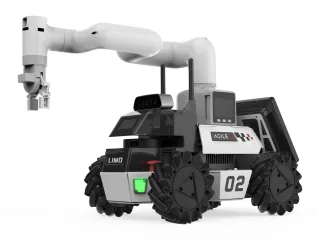
LIMO COBOT combina una base móvil con un myCobot 280 M5. Navegación y agarre necesitan coordinarse para colocar el brazo a una distancia útil del objeto.
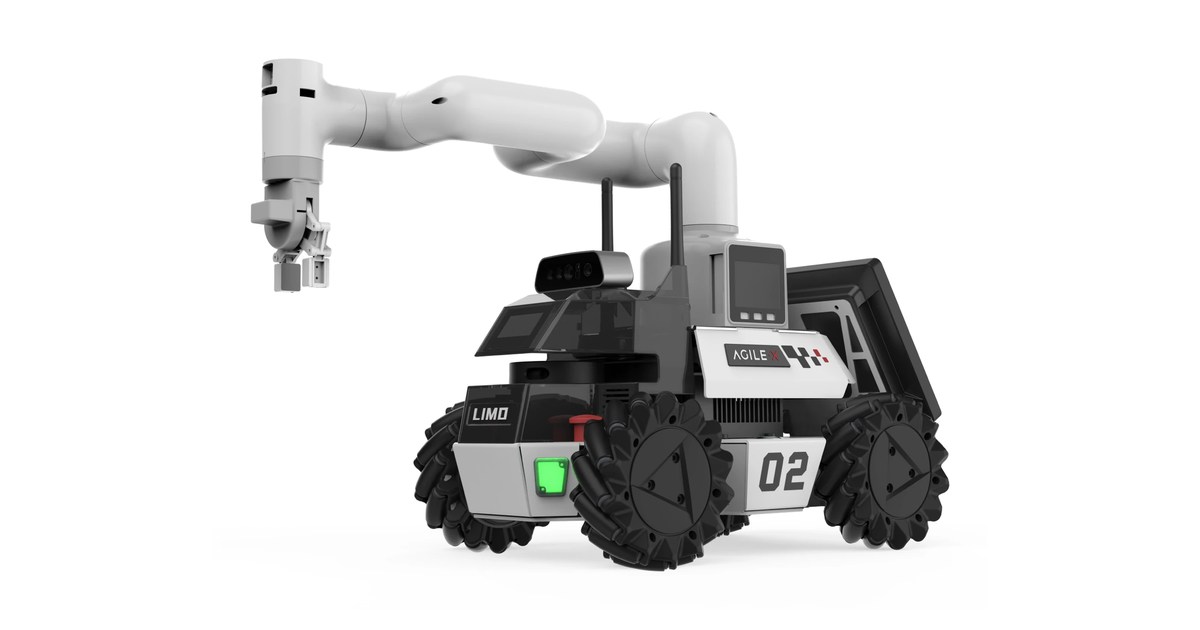
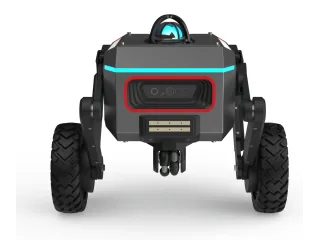
LIMO COBOT monta un myCobot 280 M5 sobre una base móvil LIMO. AgileX lo plantea para prácticas de agarre y navegación: el robot debe situarse junto al objeto antes de ejecutar el movimiento del brazo, dos problemas que comparten una referencia espacial.
Un mapa no fija por sí solo la posición de la pinza
El programa de navegación utiliza un mapa para mover la base. El brazo necesita la posición del objeto respecto a su propio origen. Al parar junto a una mesa, la aplicación debe transformar las coordenadas entre el mapa, la base, la cámara y el manipulador.
El fabricante anuncia un brazo de seis grados de libertad y un NVIDIA Orin Nano. Las demostraciones de cartografía, reconocimiento visual y agarre ilustran tareas de desarrollo; no convierten el conjunto en un asistente doméstico preparado para recoger cualquier objeto sin configuración.
Una práctica inicial puede separar las comprobaciones. Primero se verifica el agarre con la base detenida y el objeto en una posición conocida. Después se añade el desplazamiento hasta la mesa. Así se reconoce si un fallo procede del movimiento del brazo o de la localización de la base.
La carga de la base y la del brazo son límites distintos
La página publica 4 kg de carga para la plataforma móvil. Esa cifra no es la capacidad de elevación de la pinza. El conjunto tiene que respetar el límite específico del myCobot y considerar el soporte y los equipos que lleva sobre el chasis.
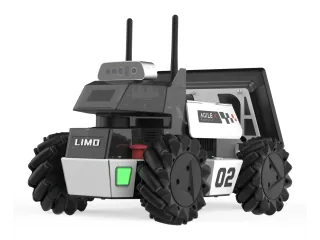
La documentación de LIMO ofrece información sobre los modos de conducción. Conviene que el software conozca el modo configurado antes de aproximarse a un mueble: cambiar la geometría de movimiento altera la maniobra disponible.
LIMO COBOT tiene sentido como equipo de enseñanza de manipulación móvil. El ejercicio más útil consiste en comprobar dónde termina la navegación y qué precisión necesita después el agarre, con el brazo, la herramienta y la cámara que se hayan recibido.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.