LIMO PRO: combinar un mapa láser con lo que ve la cámara
LIMO PRO combina LiDAR, cámara de profundidad y NVIDIA Orin Nano. El conjunto permite desarrollar navegación, pero necesita calibración y software para cada tarea.
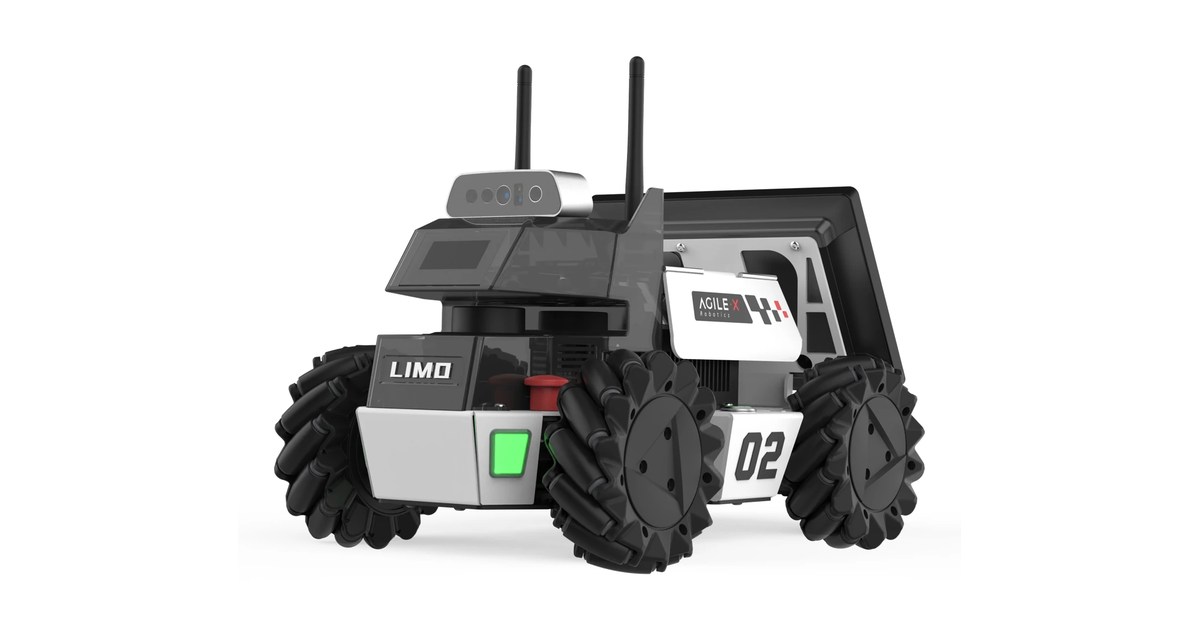
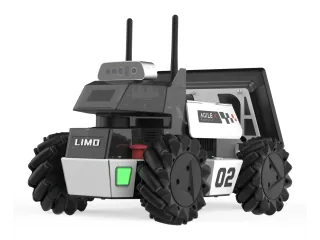
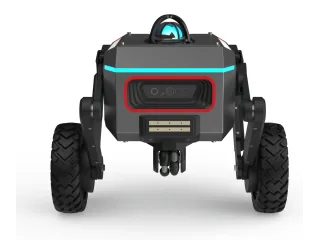
LIMO PRO reúne un LiDAR EAI T-mini Pro y una cámara de profundidad Orbbec Dabai sobre una base móvil pequeña. AgileX añade un NVIDIA Orin Nano para desarrollar percepción y navegación con ROS 2; tener ambos sensores permite estudiar por qué un mapa láser y una imagen de profundidad no describen exactamente lo mismo.
Dos representaciones del mismo espacio
El LiDAR aporta medidas de distancia para cartografiar el entorno dentro de su campo de observación. La cámara de profundidad permite representar superficies que aparecen en su imagen. Una aplicación tiene que conocer la posición de ambos sensores en el robot para combinar sus datos sin desplazar artificialmente las paredes o los objetos.
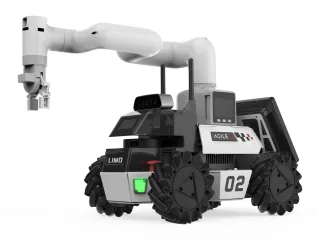
La ficha anuncia 4 kg de carga y hasta 1 m/s. Un sensor adicional necesita soporte, alimentación y un lugar donde no vea continuamente parte del propio chasis. La elección del accesorio cambia también el modelo geométrico que utiliza la navegación.
La documentación de LIMO explica sus modos de movimiento y el cambio de configuración mecánica. Esa familia incluye versiones con equipamiento informático diferente: las instrucciones históricas para Jetson Nano no deben interpretarse como la lista de componentes de este PRO con Orin Nano.
Preparar una práctica reproducible
AgileX presenta ejemplos de cartografía, reconocimiento y seguimiento visual. Para comparar resultados de dos programas conviene mantener el mismo modo de conducción, la disposición de sensores y la ruta. De otro modo, un cambio mecánico puede confundirse con una mejora del algoritmo.
La página advierte que el importe mostrado corresponde al curso y remite a ventas para el robot concreto. Una compra necesita una oferta que identifique la plataforma y los elementos incluidos. El equipamiento docente y la unidad móvil deben quedar claros antes de preparar la actividad del laboratorio.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.