
mBot2 Rover: añadir orugas y una pinza al robot educativo
La ampliación Rover transforma mBot2 en un robot con orugas y pinza. Qué necesitas para montarlo, cargar sus programas y preparar un reto de transporte de objetos.
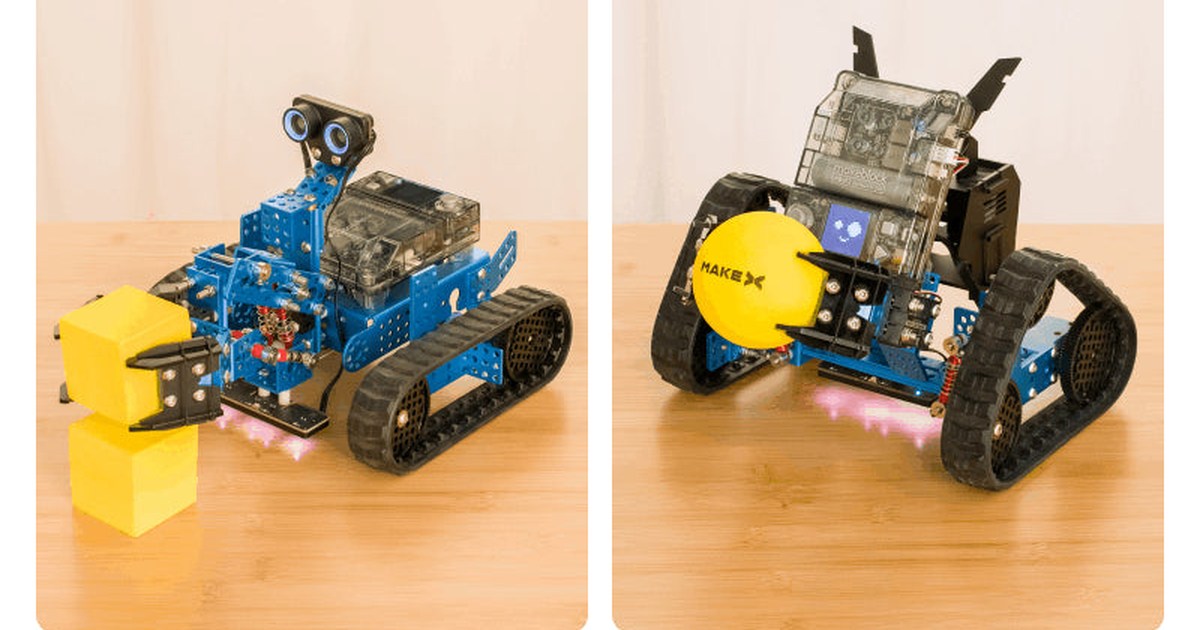
Un Makeblock mBot2 puede convertirse en un vehículo con orugas y un mecanismo para agarrar objetos mediante la ampliación Rover. Para quien ya haya practicado recorridos con el robot básico, el cambio propone otro problema: acercarse a una pieza, sujetarla y llevarla a un destino. Hay que reconstruir parte del vehículo y cargar el programa correspondiente antes de manejarlo con el mando Bluetooth.
Rover es una ampliación comercial existente desde 2024. Esta guía se apoya en los tutoriales de Makeblock y la oferta de un distribuidor español; no es una prueba del robot ni un anuncio de lanzamiento.
Dos cajas parecidas, una diferencia de compra importante
Rover Robotics Add-on Pack necesita un mBot2. Comprar solo la ampliación no proporciona un robot completo. El conjunto utiliza la placa CyberPi y componentes del kit base, cuya programación explicamos en la guía de mBot2, de bloques a Python.
Robotix distingue estas dos opciones para España:
| Producto | Referencia | Precio mostrado | Para quién sirve |
|---|---|---|---|
| Ampliación Rover para mBot2 | P1020014 | 114,49 €, con 94,62 € indicados sin IVA | Quien ya tiene mBot2 |
| Pack mBot2 + ampliación Rover | P1010144 | 262,16 €, con 216,66 € indicados sin IVA | Quien necesita también el robot base |
Son importes del producto; confirma portes y plazo para tu dirección al tramitar el pedido. El distribuidor orienta ambos a partir de diez años y ofrece atención en español. Los tutoriales técnicos enlazados aquí están en inglés, algo a tener en cuenta si un adulto va a acompañar el montaje.
El material de presentación de Makeblock [en] permite elegir configuraciones distintas con las piezas. Las imágenes muestran un brazo que eleva y baja objetos y otra disposición de pinza. No son dos robots incluidos: cambiar de forma implica volver a montar.
Cargar el programa que corresponde al montaje
Empieza por el tutorial de ensamblaje de Rover [en]. Las orugas y articulaciones añaden trabajo mecánico al mBot2 de ruedas. Reservar una sesión para construir y otra para conducir evita que los primeros problemas de conexión se mezclen con un montaje incompleto.
Para la preparación del software, Makeblock pide un ordenador con acceso a internet, un cable USB-C, el Rover montado y su mando. El primer ejercicio de control [en] utiliza mBlock 5, en aplicación de ordenador o versión web, y selecciona CyberPi en modo Upload. El mando se conecta al robot con su botón Bluetooth; un pitido confirma el emparejamiento.
Hay una ruta para empezar sin escribir todo desde cero. En el ejemplo principal de Rover [en], abre Example Programs > mBot2 Add-on Packs > Main program, conecta el dispositivo y pulsa Upload Code. El programa queda cargado en CyberPi.
Si después quieres conservarlo y añadir otro, cambia primero a una ranura distinta, como Program2. La guía de programas de ejemplo [en] advierte de que cargar sobre la misma ranura sustituye el programa anterior. Es una precaución útil antes de experimentar con música o baile.
Un cubo, una salida y una zona de entrega
El programa principal asigna el desplazamiento a los joysticks y la cruceta, y el movimiento de los brazos a los botones L1, L2, R1 y R2. La documentación también describe seguimiento de una línea negra mientras se mantiene pulsado el botón +. Son comportamientos concretos: disponer de ellos no significa que el robot busque y recoja por sí solo cualquier objeto.
Para aprovechar la pinza proponemos un reto sencillo: coloca un cubo ligero que encaje en el mecanismo y marca una zona de entrega cercana. Primero practica la aproximación sin agarrarlo; después añade el cierre y el transporte. Así puedes distinguir un problema de dirección de otro de alineación de la pinza. La actividad es una propuesta de aprendizaje, no un ensayo de carga realizado por esta publicación.
Cuando el recorrido salga de forma consistente, modifica una sola variable: la separación hasta el objeto o la velocidad del vehículo. El ejercicio de control de Makeblock invita precisamente a cambiar la velocidad máxima desde los bloques. Comparar ambos intentos permite observar si avanzar más deprisa dificulta detenerse donde hace falta.
Para crear tu propio control, ese tutorial añade las extensiones mBot2 shield, Display+ y Bluetooth controller. Puedes partir de sus bloques y modificar una acción cada vez. Dentro de los robots educativos, el interés de Rover está en poder relacionar una decisión del programa con la mecánica de agarrar y transportar, conservando el mBot2 que ya utilizabas.
Fuentes
- Robotix — ampliación Rover P1020014: contenido, edad y precio en España
- Robotix — pack mBot2 y Rover P1010144: contenido y precio en España
- Makeblock — presentación de Rover y configuraciones, junio de 2024 [en]
- Makeblock — tutorial de montaje de mBot2 Rover [en]
- Makeblock — control del movimiento, conexión y extensiones [en]
- Makeblock — carga del programa principal [en]
- Makeblock — programas de ejemplo, botones y selección de ranuras [en]
- Imagen: Makeblock — fotografías oficiales de las dos configuraciones de agarre de Rover [en]

Más artículos
mBot2: de los bloques a Python con un robot que puedes montar
mBot2 permite montar un robot y pasar de bloques a Python. Qué incluye el kit, cómo usarlo sin el ordenador conectado y cuánto cuesta comprarlo en España.
Ozobot Evo: cómo corregir sus recorridos con códigos de color
Ozobot Evo sigue líneas y lee códigos de colores sobre papel. Cómo preparar el trazo, calibrar el robot y distinguir un error de lectura de una instrucción mal puesta.