MentorPi T1: lo que unas orugas cambian al calcular la posición
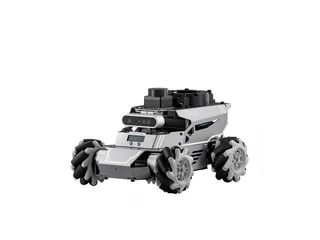
Raspberry Pi 5, encoders y ROS 2 acompañan al chasis de orugas de MentorPi T1. Un giro sobre el suelo puede explicar los límites de la odometría.
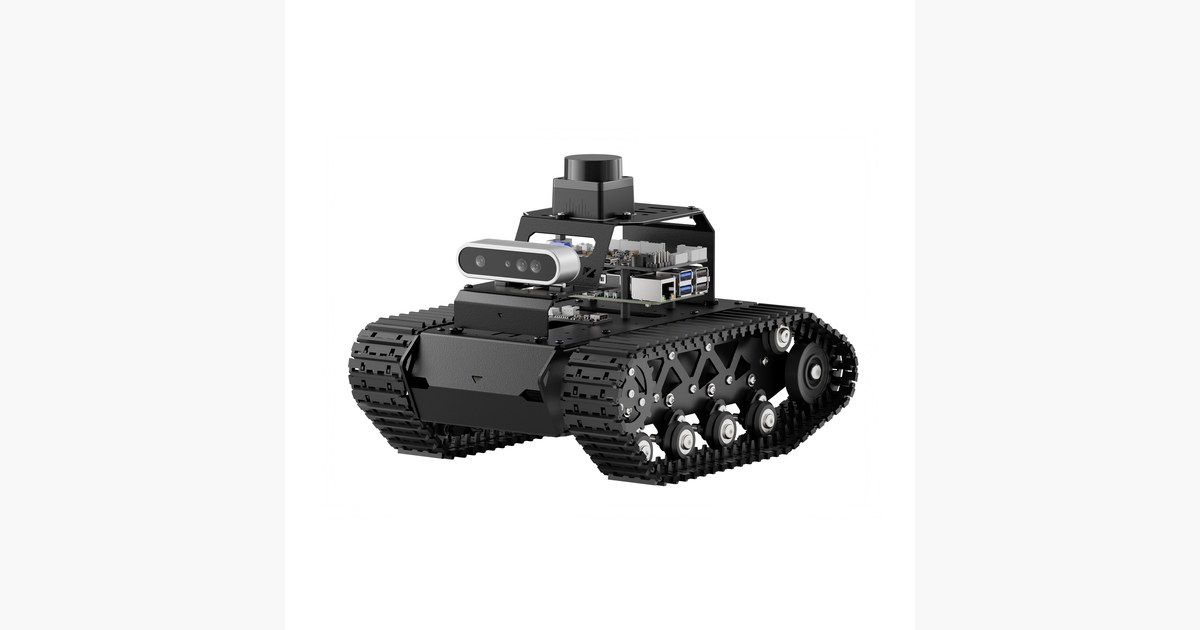
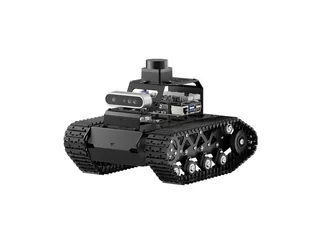
Al girar una base de orugas, parte del contacto con el suelo se desliza. Contar vueltas de motor no basta siempre para conocer exactamente cuánto ha girado el cuerpo. MentorPi T1 permite observar esa diferencia en una plataforma educativa con sensores y ROS 2.
Hiwonder especifica Raspberry Pi 5, RRC Lite, motores con encoder y lidar COIN-D6. La versión de profundidad utiliza cámara Aurora930 Pro. La batería anunciada es de 7,4 V y 2.200 mAh, con hasta sesenta minutos de operación en las condiciones de la marca.
Un giro que se puede comparar
Un ejercicio marca la orientación inicial, ejecuta una rotación corta y compara el ángulo observado con el estimado. Repetirlo sobre la misma superficie permite estudiar consistencia; cambiar el suelo permite discutir fricción. El resultado no debe atribuirse automáticamente a una avería del encoder.
El Devastator de DFRobot ofrece otro enfoque de orugas: un chasis para añadir electrónica. MentorPi T1 plantea una plataforma con percepción y entorno ROS 2. La decisión depende de si el aprendizaje empieza construyendo el sistema de control o preparando una cadena de navegación ya documentada.
La tabla de Hiwonder distingue cámara monocular y profundidad, y anuncia ROS 2 Humble mediante Docker. Para un mapa interesa comprobar lidar y referencias antes de añadir visión o voz. Una orden verbal de destino no corrige por sí misma una estimación de posición que se ha desviado.
Puede consultarse la ficha de MentorPi T1 junto a otros robots educativos. Las orugas ofrecen una mecánica visible con la que aprender que una lectura precisa del motor y una posición precisa del robot son cosas diferentes.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.