miniHexa: dieciocho servos para aprender a caminar
El miniHexa de Hiwonder coordina seis patas con un ESP32. La calibración y el contenido del kit importan antes de añadir cámara, voz o nuevos ejercicios.
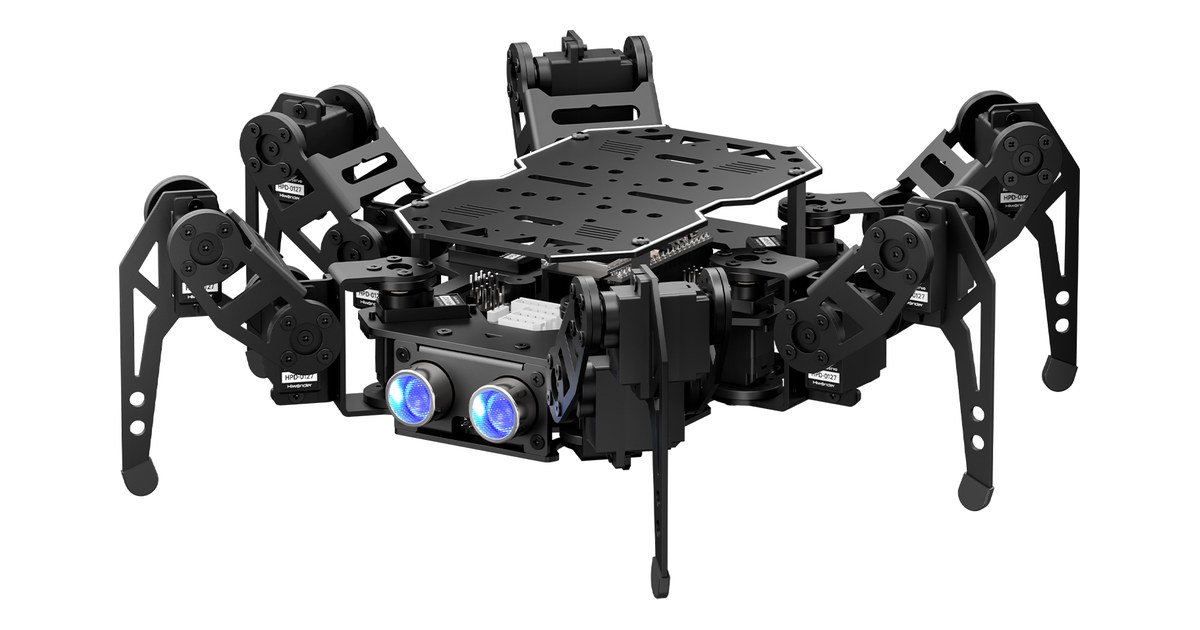
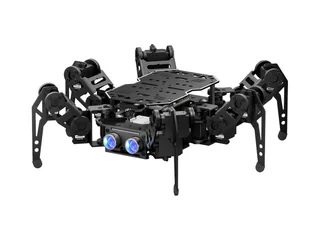
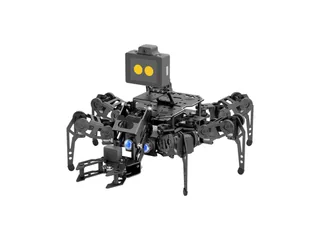
miniHexa concentra dieciocho servos en un cuerpo de unos 580 gramos. Cada una de sus seis patas tiene tres articulaciones. En lugar de girar dos ruedas, su avance exige coordinar apoyos, levantar extremidades y conservar una postura que permita completar el siguiente paso.
Hiwonder lo presenta como plataforma de iniciación con ESP32, sensor ultrasónico e IMU. Su tamaño publicado, unos 24 por 23 centímetros con las patas extendidas, facilita preparar un circuito doméstico, aunque los movimientos necesitan espacio alrededor del cuerpo.
La postura también forma parte del programa
Una secuencia de marcha presupone que las patas parten de posiciones conocidas. Si un servo queda desplazado respecto a su referencia, el mismo comando puede producir apoyos distintos en ambos lados del cuerpo.
La documentación V1.2 dedica apartados a calibración, control de postura y edición de grupos de acciones. Una primera sesión puede separar esas tareas: comprobar una postura estable, ejecutar una acción corta y observar qué patas sostienen el peso. Cambiar velocidad y altura al mismo tiempo dificulta identificar el motivo de un resultado.
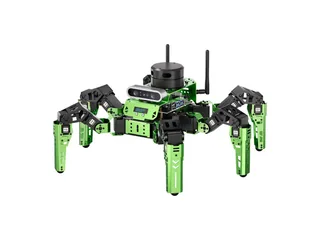
El SpiderPi permite explorar una locomoción parecida con otra electrónica y mayor escala. Compartir seis patas no hace intercambiables sus programas, sus servos ni sus accesorios.
ESP32 y varios caminos de programación
La ficha comercial destaca Arduino. El índice actual del manual añade rutas con MicroPython y Scratch, además de un curso de comunicación serie. Esto permite escoger entre modificar código y enviar órdenes desde otro equipo, según la actividad prevista.
Las instrucciones de Espressif explican cómo instalar el soporte de placas ESP32 en Arduino IDE. Ese paso prepara el entorno general de desarrollo; los ajustes del robot, sus bibliotecas y su protocolo se consultan en el material específico de miniHexa.
Una actividad sencilla puede relacionar distancia y movimiento: mostrar una lectura del ultrasonido, comprobar cómo cambia al acercar un objeto y después programar una respuesta. La medición frontal describe lo que detecta ese sensor en su orientación; no constituye un mapa completo del espacio.
Standard y Advanced no son la misma caja
La tienda oficial ofrece Standard por 179,99 dólares y Advanced por 219,99 dólares. Las demostraciones de cámara, voz o sensores adicionales deben contrastarse con la lista del paquete seleccionado. La existencia de puertos de expansión no significa que todos los módulos estén instalados.
Para comparar qué se quiere aprender, Marty V2 plantea respuestas a colores y una estructura corporal diferente. miniHexa resulta especialmente interesante cuando se quiere observar cómo una postura condiciona el siguiente movimiento.
El proyecto puede crecer por pasos pequeños: primero una marcha comprensible, después una condición basada en distancia y finalmente una ampliación que aporte información nueva. Así, los dieciocho servos dejan de ser una cifra llamativa y se convierten en articulaciones cuyo papel se puede explicar.
Imagen: Hiwonder, miniHexa con sensor frontal.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.