SpiderPi con Raspberry Pi 5: estudiar marcha con seis patas
SpiderPi combina dieciocho servos en las patas y una cámara orientable para prácticas con Python y OpenCV. La oferta distingue kits con Raspberry Pi 4B y Pi 5.
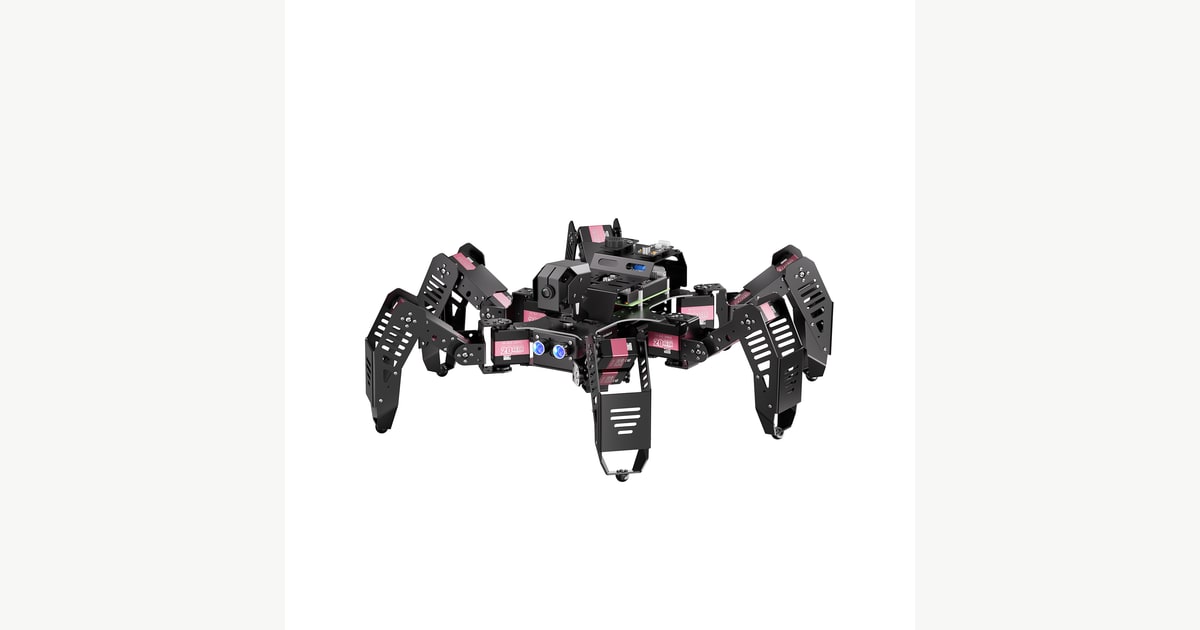
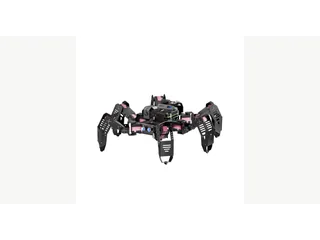
SpiderPi es un hexápodo educativo de Hiwonder que combina seis patas articuladas y una cámara orientable. La oferta actual incluye configuraciones con Raspberry Pi 5, Python y OpenCV. Permite estudiar cómo se coordina la marcha y cómo una observación de cámara puede activar una acción del cuerpo.
Tiene una escala mayor que la de muchos robots de escritorio. El fabricante publica un peso cercano a 2,4 kilogramos, por lo que preparar una actividad exige espacio para las patas y para el recorrido, además de un ordenador con acceso al entorno de programación.
Tres articulaciones por pata
Cada pata utiliza tres movimientos, para un total de dieciocho servos en las extremidades. La cámara añade dos grados de movimiento. La postura que adopta el cuerpo depende de coordinar esos elementos, no de girar un único motor que impulsa todo el robot.
Hiwonder describe distintas formas de marcha y ajustes de altura, velocidad y dirección. Un ejercicio puede estudiar qué patas se apoyan durante un tramo y cómo cambia el cuerpo cuando se altera la altura.
Es una oportunidad para comparar locomoción con PuppyPi, que utiliza cuatro patas y otra estructura de articulaciones. Compartir Raspberry Pi no significa que ambos ejecuten los mismos movimientos o utilicen el mismo programa.
Cámara y movimiento se comprueban por separado
La documentación de SpiderPi presenta ejemplos de colores, rostros, etiquetas y seguimiento de línea mediante OpenCV. Son actividades preparadas que relacionan una lectura con una acción. Detectar un rostro no equivale automáticamente a identificar a una persona ni a interpretar su intención.
La cámara orientable permite modificar el campo que observa el robot. Ese cambio afecta a la imagen usada por el programa: una línea que se veía con claridad puede salir del encuadre al variar la postura del cuerpo.
Antes de añadir marcha conviene mostrar el resultado de detección con el robot quieto. Después se lanza un movimiento conocido. Así resulta más fácil distinguir un fallo de cámara de una secuencia mal ajustada.
Standard, Advanced y SpiderPi Pro
La tienda separa los kits Standard y Advanced, y permite escoger Raspberry Pi 4B o Pi 5 con diferentes cantidades de memoria. La documentación actual de inicio está orientada a Pi 5. Para reutilizar una tarjeta o un ejemplo interesa comprobar a qué plataforma pertenece.
SpiderPi Pro aparece como otro producto con brazo robótico. No debe trasladarse esa herramienta al SpiderPi estándar. La descripción de una demostración de manipulación puede corresponder a la versión Pro o a una configuración ampliada.
La lista de inicio distingue también el material de actividades de Standard y Advanced. Escoger un paquete debería responder al ejercicio que se va a realizar, no a suponer que cualquier fotografía muestra la caja básica completa.
Qué aportó una prueba anterior
Raspberry Pi Official Magazine probó un SpiderPi con Pi 4 y destacó la construcción metálica, la coordinación de las patas y los juegos con cámara. La reseña describió también movimientos que requerían bastante espacio alrededor del robot.
Aquella unidad y sus cifras de autonomía no son una medición de la configuración actual con Pi 5. El fabricante publica hoy otra referencia de duración; no corresponde presentar la diferencia como una mejora comprobada sin una prueba comparable.
La experiencia externa sí permite preparar una sesión realista: una plataforma que desplaza varias patas necesita un entorno distinto al de una cabeza fija como Picoh.
Precio de una variante identificada
El Standard Kit con Raspberry Pi 5 de 2 GB cuesta 499,99 dólares en la tienda oficial. El precio inferior de 479,99 dólares corresponde al Standard con Pi 4B de 4 GB. Son configuraciones distintas; los impuestos de importación y las condiciones finales de entrega deben comprobarse aparte.
SpiderPi encaja en proyectos donde se quiera relacionar marcha, postura y visión. Una progresión por pruebas pequeñas permite explicar cada comportamiento antes de unir cámara y desplazamiento en una actividad más amplia.
Imagen: Hiwonder, SpiderPi con seis patas y cámara orientable.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.