myAGV 2023: del mapa de una habitación al brazo móvil
myAGV 2023 Pi ofrece navegación 2D y recursos ROS para aprender robótica móvil. Qué estudiar antes de añadir un brazo y por qué las cámaras y kits deben distinguirse.
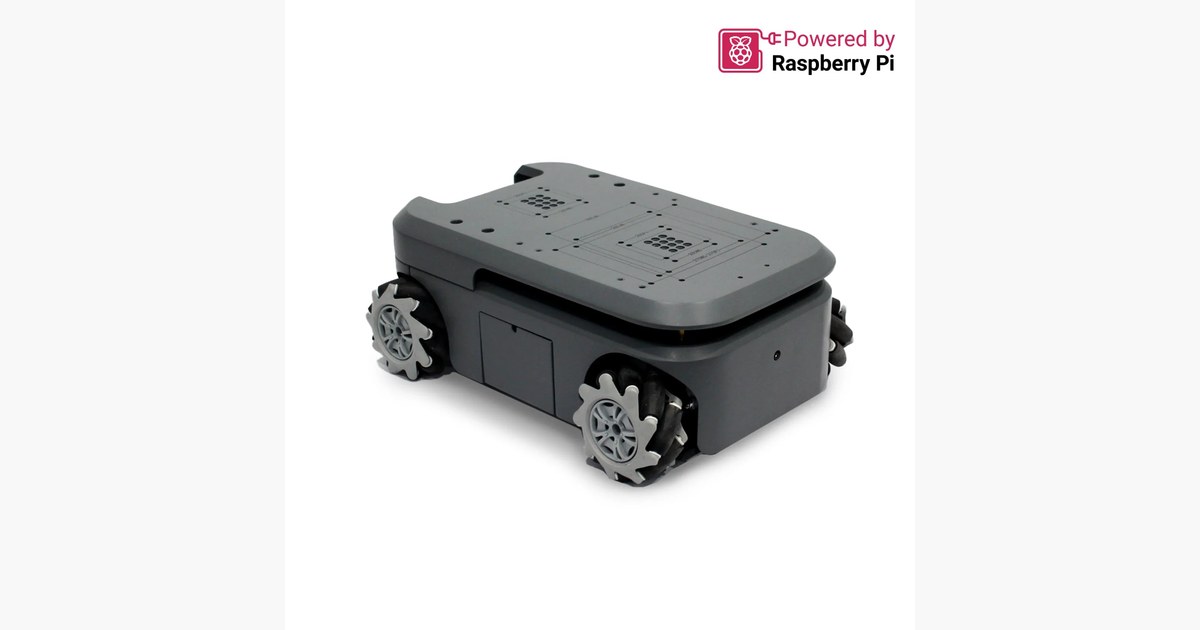
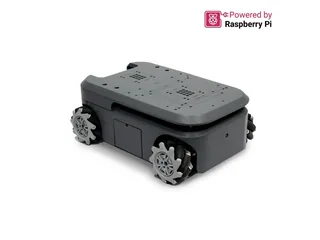
Elephant Robotics myAGV 2023 Pi ofrece una base móvil con Raspberry Pi 4B, navegación 2D y recursos de ROS para investigación y aprendizaje. También puede combinarse con brazos del fabricante. Empezar por localizar el vehículo ayuda a entender qué añade después un manipulador: el punto de agarre depende de la posición del brazo y de dónde se ha detenido la base.
La versión Pi documentada [en] utiliza Ubuntu MATE 20.04 personalizado y dispone de control con teclado o mando. La oferta incluye distintas ampliaciones y kits compuestos. Las cámaras de profundidad y las configuraciones de manipulación no deben deducirse del nombre básico myAGV.
Una llegada no termina al alcanzar el destino del mapa
Un primer ejercicio puede marcar dos puntos dentro de una estancia y estudiar el recorrido del vehículo. Después interesa repetir la llegada a uno de ellos y observar su posición y orientación final. Para llevar una bandeja puede bastar una zona de entrega; para coger una pieza pequeña con un brazo, ese margen importa mucho más.
Cuando se añade manipulación, el programa debe relacionar referencias: mapa, base, brazo y objeto. Una posición conocida en la mesa no describe por sí sola el movimiento necesario desde cualquier lugar donde se detenga el robot.
Puede estudiarse esa relación con el vehículo parado, una pieza fija y un brazo ya configurado. Luego se cambia la postura de la base manteniendo el resto. Así se aísla el problema que introduce la movilidad, en lugar de reunir navegación y visión en una demostración cuyo fallo no se puede localizar.
El ordenador y el kit elegidos cambian el proyecto
Elephant Robotics presenta versiones Pi y Jetson Nano, y accesorios de cámaras, pantalla y batería. La documentación distingue configuraciones de navegación y combinaciones con sus manipuladores. Conviene conservar la referencia exacta al instalar el entorno o seguir un tutorial.
Pimoroni Trilobot [en] es otra base educativa para Raspberry Pi, con dos ruedas motrices, sensor ultrasónico y biblioteca Python. Su ficha advierte de límites de compatibilidad con Raspberry Pi 5 y Bookworm. La comparación muestra por qué elegir una base implica revisar también el software que la acompaña, sin asumir que cualquier placa nueva es un reemplazo directo.
Para una actividad de robótica educativa, el siguiente paso tras una ruta reproducible puede ser definir el punto de entrega y comprobar qué repetición de posición necesita la herramienta elegida.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.