NERO: siete articulaciones para elegir por dónde pasa el codo
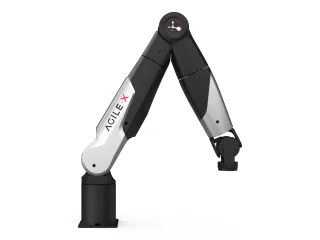
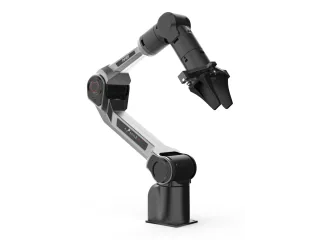
NERO añade una séptima articulación para investigar manipulación. La posición del codo ofrece alternativas de postura que deben resolverse con planificación.
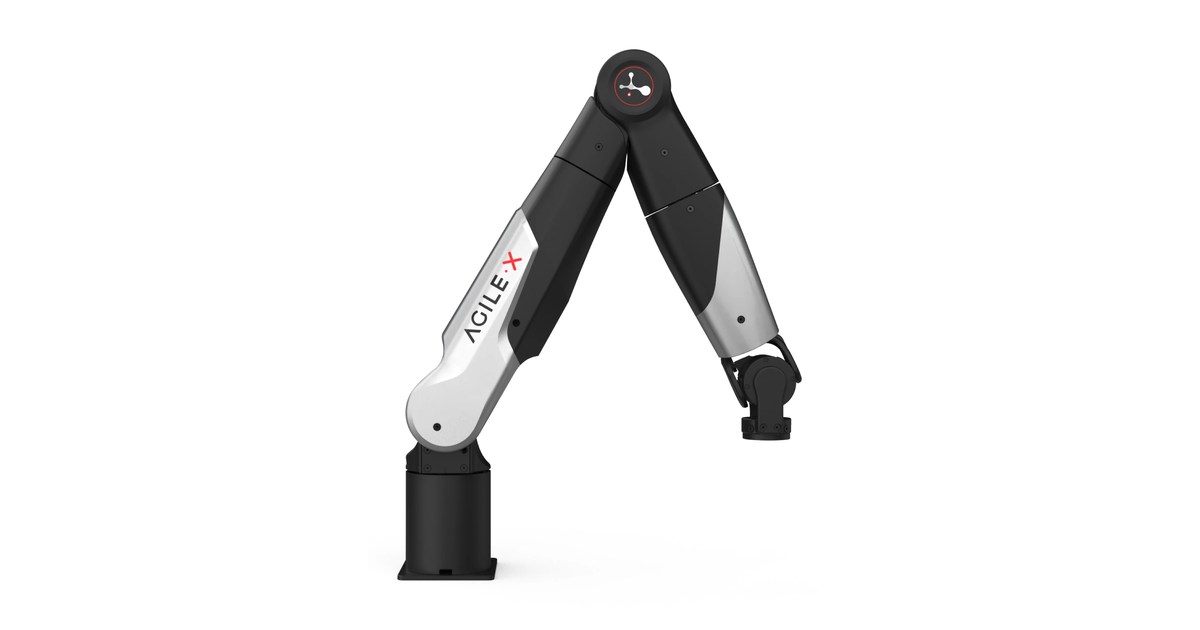
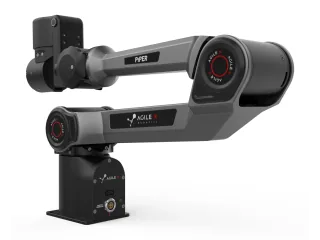
NERO incorpora siete grados de libertad en un brazo de 4,8 kg. La propuesta de AgileX permite investigar manipulación con una articulación adicional respecto a un brazo convencional de seis ejes: el programador puede explorar posturas distintas del brazo para una misma posición de la herramienta.
La articulación adicional exige una elección
En una aproximación a una mesa, llegar con la pinza al punto pedido no basta. El codo puede quedar sobre un objeto o invadir el espacio de un equipo cercano. La redundancia cinemática ofrece más opciones de postura, pero el controlador necesita elegir entre ellas con un criterio de distancia, límites o continuidad del movimiento.
AgileX anuncia 3 kg de carga útil, 580 mm de alcance y 0,1 mm de repetibilidad. Estas cifras sitúan el tamaño del experimento. Una herramienta larga altera la referencia del extremo y añade masa, por lo que debe aparecer en el modelo empleado para planificar.
El fabricante contempla montaje sobre una mesa, lateral o invertido. Cambiar el montaje transforma la referencia espacial y las cargas gravitatorias que actúan sobre las articulaciones. Un programa preparado para una base horizontal no debería trasladarse a una instalación invertida sin revisar esa configuración.
Del modelo al brazo instalado
La documentación de descripción geométrica mantiene un directorio específico para NERO y archivos para distintas herramientas. Eso permite representar el brazo en un entorno de ROS y comprobar qué volúmenes atraviesa una trayectoria antes de ejecutarla.
La página comercial anuncia interfaces CAN, HTTP y TCP, además de Python y ROS. Para un laboratorio, el valor de esas opciones depende de qué nivel de control necesita el ensayo. Una práctica de planificación puede trabajar con posiciones; un estudio del comportamiento articular necesita revisar además qué estados y órdenes expone la interfaz elegida.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.