
Orion: un perro robot casero con planos y software para ROS 2
Orion reúne piezas imprimibles, electrónica propia y software para experimentar con marcha y navegación. Un proyecto para aficionados avanzados, con trabajo de integración.
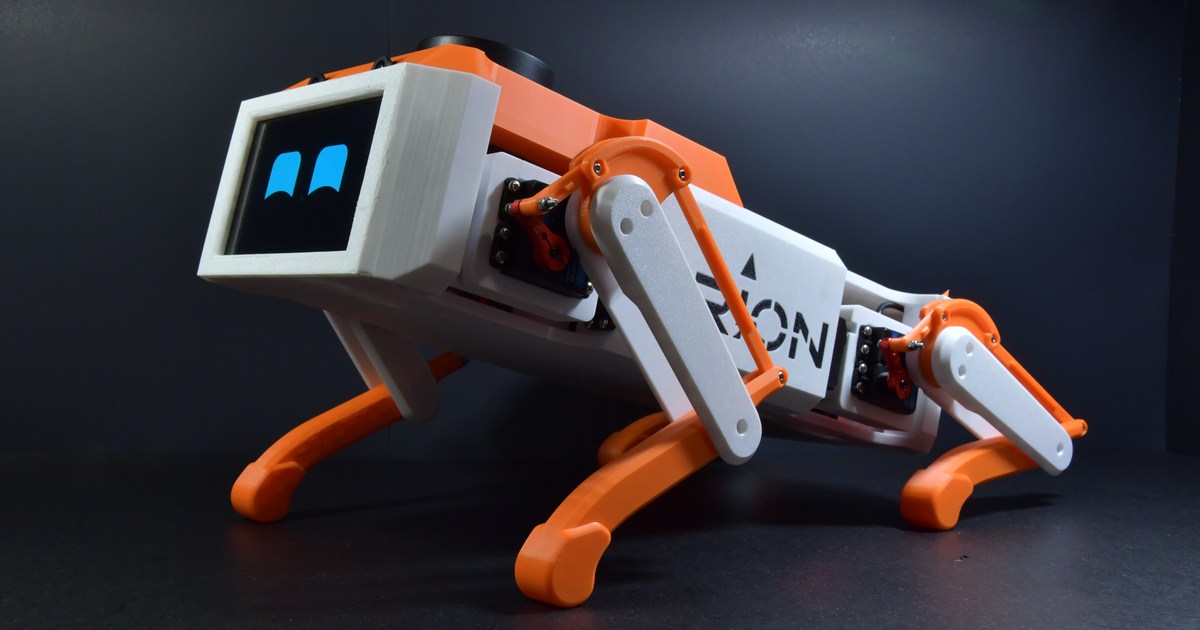
Orion permite estudiar cómo se construye un perro robot que combina marcha, cámaras y navegación con láser. Su creador, Ashish Agrahari, ha publicado los diseños mecánicos, las placas electrónicas y el software de este cuadrúpedo casero. Para quien ya programa robots y trabaja con impresión 3D, el material ofrece una base concreta para experimentar; reproducir la máquina exige fabricar, montar y ajustar sus componentes.
Agrahari, estudiante de ingeniería mecatrónica en la Universidad de Waterloo, presentó el proyecto a la comunidad el 8 de septiembre [en], después de ocho meses de desarrollo. Es un prototipo personal documentado: las páginas del autor no ofrecen un kit comercial ni un canal de compra para España o la UE.
Empezar por una pata tiene sentido
La carpeta de modelos mecánicos [en] contiene piezas y conjuntos de SolidWorks, exportaciones STL para imprimir y archivos 3MF. Incluye también moldes para fabricar los pies de silicona. Tener una impresora resuelve parte de la estructura, pero quedan motores, rodamientos, alimentación y montaje.
Uno de los recursos más aprovechables es el banco de pruebas de una sola pata. El autor lo utilizó para comprobar la calibración de los motores, la capacidad de levantar peso y los movimientos antes de integrar el robot completo. Un aficionado puede tomar ese orden como referencia: probar un mecanismo pequeño facilita localizar un error antes de repetirlo en las cuatro patas.
Orion tiene doce articulaciones motorizadas, tres por pata. La documentación mecánica permite seguir cómo se transmite el movimiento hasta el pie, mientras que el software calcula los ángulos necesarios para colocarlo en una posición. Esa relación entre una pieza impresa y una orden de movimiento es la parte que interesa aprender.
Las cámaras y las patas tienen trabajos separados
El repositorio principal [en] describe dos niveles de control. Una NVIDIA Jetson Orin Nano procesa percepción y programas de ROS 2, el conjunto de herramientas que comunica los distintos módulos del robot. Un microcontrolador STM32 se ocupa del movimiento en tiempo real.
En el firmware de Orion [en], ese microcontrolador ejecuta los patrones de marcha, modifica la postura del cuerpo y utiliza un sensor de orientación para estabilizarlo. También devuelve a la Jetson información de articulaciones y batería. Los ajustes individuales de los servos figuran en el código: copiar los archivos no sustituye a calibrar otro montaje.
La electrónica requiere más preparación que enchufar módulos educativos. Los diseños de placas [en] están hechos en KiCad y separan control de distribución eléctrica. Hay componentes de montaje superficial y vigilancia de las líneas que alimentan los motores y la Jetson. Reproducirlas supone poder encargar placas y ensamblarlas, o disponer de ayuda para hacerlo.
Para empezar desde cero con programación, un recorrido como el de mBot2, de bloques a Python exige menos fabricación. Orion encaja en una etapa posterior de aprendizaje.
Dibujar un mapa no resuelve toda la navegación
La documentación del ordenador Jetson [en] reúne captura con dos cámaras, reconocimiento de gestos de la mano y generación de mapas con un RPLIDAR A1M8. El proyecto integra Nav2 para seguir trayectorias y permite combinar órdenes de navegación con las de un mando.
Hay una exigencia que ayuda a entender el trabajo pendiente en cualquier reproducción: conocer cuánto se ha desplazado el robot. La guía oficial de Nav2 sobre odometría [en] explica que la navegación necesita estimaciones de posición y velocidad, y que estas acumulan error. En Orion se incluye odometría láser; instalar el programa de navegación por sí solo no completa esa integración.
El repositorio incorpora además experimentos de aprendizaje por refuerzo en Isaac Lab [en], con terrenos virtuales planos e irregulares. Su documentación presenta la transferencia al robot físico como una posibilidad. Esos entornos simulados no acreditan que Orion camine por terreno irregular en una casa.
Los recursos están en inglés y requieren familiaridad con ROS 2, compilación de software y electrónica. Dentro de los proyectos y robots educativos, Orion resulta útil para quien quiera estudiar una integración completa y escoger una parte para reproducir: una pata, el control de postura o la navegación.
Fuentes
- Ashish Agrahari — presentación de Orion a la comunidad, 8 de septiembre [en]
- Orion — arquitectura, componentes y demostración del prototipo [en]
- Orion — modelos mecánicos y banco de pruebas de una pata [en]
- Orion — placas de control y alimentación [en]
- Orion — firmware de movimiento y calibración [en]
- Orion — programas de percepción y navegación en Jetson [en]
- Nav2 — requisitos y límites de la odometría [en]
- Orion — entrenamiento en simulación y posible transferencia al robot [en]
- Imagen: Ashish Agrahari — fotografía de Orion publicada en su web [en]

Más artículos
XGO Rider: programar giros y posturas con micro:bit
XGO Rider permite programar giros y cambios de postura con micro:bit. Qué placa necesita la actividad de tacto y palmadas y cómo preparar el primer arranque.
mTiny Discover: dibujar en papel con un robot y tarjetas
mTiny Discover Kit convierte secuencias de tarjetas en dibujos sobre papel. Cómo preparar el rotulador, programar recorridos y elegir el kit que incluye los accesorios.