
XGO Rider: programar giros y posturas con micro:bit
XGO Rider permite programar giros y cambios de postura con micro:bit. Qué placa necesita la actividad de tacto y palmadas y cómo preparar el primer arranque.
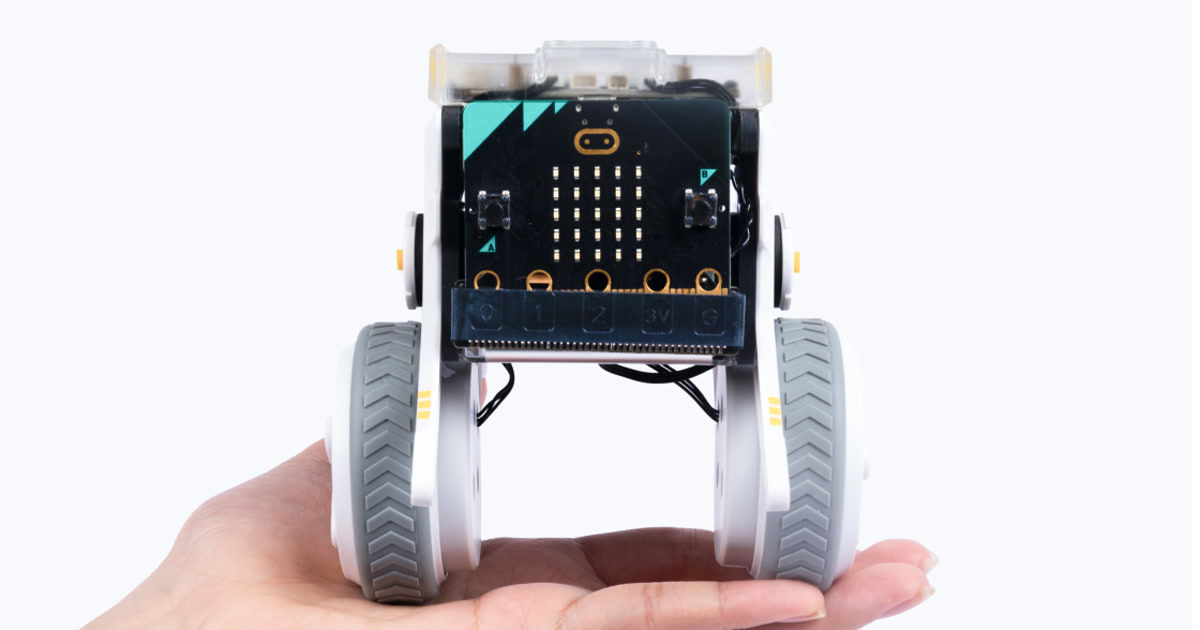
ELECFREAKS micro:bit XGO Rider puede girar, subir el cuerpo y cambiar de postura mientras mantiene el equilibrio sobre dos ruedas. Quien lo programa con bloques elige esos movimientos; el robot ya incorpora el control que corrige su posición. Permite experimentar con órdenes y respuestas físicas sin tener que desarrollar primero un sistema de equilibrio desde cero.
La guía se centra en el kit para micro:bit, referencia EF08417, y en su documentación de uso. Dentro de la familia también existe una versión con CM4: conviene comprobar el nombre completo antes de seguir instrucciones o comprar accesorios. No se trata de un lanzamiento nuevo ni de una prueba de rendimiento realizada por Robotica.es.
La actividad de tacto y palmadas necesita micro:bit V2
La primera demostración propuesta por ELECFREAKS utiliza el logotipo táctil de la placa para iniciar un movimiento de elevación y giro, y una palmada para recuperar la postura inicial. Para reproducirla necesitas micro:bit V2.
Microsoft documenta en MakeCode para micro:bit V2 [en] que el micrófono y el logotipo táctil pertenecen a esa generación. Si un programa intenta utilizar sus bloques en una placa V1, aparece el error 927. Es una diferencia funcional: tener una micro:bit antigua guardada no basta para realizar esta actividad tal como está publicada.
La oferta europea de RobotShop identifica el kit EF08417, SKU RB-Elf-477, sin micro:bit, por 344,57 euros, con impuestos incluidos y envío calculado al finalizar la compra. España figura entre los destinos del estimador. El artículo se vende bajo demanda y la tienda indica que normalmente no lo tiene en stock; no es una oferta de entrega inmediata.
Esa ficha lo sitúa a partir de ocho años. Para empezar en familia hace falta además acompañar la preparación del programa y del espacio de pruebas. La placa se añade aparte en esta oferta, por lo que el importe del robot no representa todo el material necesario si partes de cero.
El primer encendido se hace en el suelo
La guía de inicio del fabricante [en] pide un ordenador, cable USB de datos, micro:bit V2 y el robot. El cuerpo llega preparado para insertar la placa en su adaptador; este arranque no consiste en montar articulaciones una a una.
- Descarga el programa de ejemplo enlazado en la guía y conecta la micro:bit al ordenador por USB.
- Copia el archivo
.hexa la unidad llamadaMICROBIT. La placa se reinicia y el archivo desaparece de la unidad: es el comportamiento previsto tras cargarlo. - Inserta la placa en el adaptador Rider y coloca el robot inclinado hacia atrás sobre el suelo, siguiendo la ilustración del manual, antes de encenderlo.
- Prueba el logotipo y la palmada por separado para reconocer qué respuesta corresponde a cada entrada.
El fabricante advierte de que el robot avanza y retrocede ligeramente para sostenerse. Por eso hay que alejarlo de bordes: incluso sin una orden de desplazamiento, las ruedas pueden moverse. La foto de cabecera muestra su tamaño sobre una mano; no representa el lugar recomendado para encenderlo.
Cambiar la orden conservando el control de postura
La biblioteca de bloques de XGO Rider [en] permite configurar la comunicación con la placa, ejecutar acciones incorporadas y consultar datos del robot. El enlace serie utiliza por defecto TX P14 y RX P13. Esa configuración debe corresponderse con la que espera el programa.
Para un primer proyecto propio, se puede separar una entrada fácil de identificar, como el botón A, de una sola acción del robot. Estas son algunas posibilidades documentadas:
| Objetivo | Función de la biblioteca |
|---|---|
| Repetir una postura reconocible | Ejecutar una acción incorporada, como LiftRotation. |
| Volver al punto de partida de la demostración | Restaurar el estado inicial. |
| Observar la orientación del cuerpo | Leer los ángulos de balanceo, inclinación y giro. |
| Preparar un desplazamiento breve | Elegir avance o retroceso, velocidad y duración. |
La biblioteca también expone un interruptor de equilibrio dinámico. Activarlo permite que el robot ajuste su postura en tiempo real. Lanzar una acción predefinida no equivale a haber programado ese control: el aprendizaje inicial está en decidir cuándo actuar y cómo comprobar la respuesta.
Las instrucciones consultadas están en inglés. Si ya has usado Maqueen con micro:bit para seguir líneas, aquí puedes orientar los ejercicios de robótica educativa hacia la postura del cuerpo. Empieza cambiando una única acción del ejemplo y conserva una orden de retorno; así podrás distinguir un cambio en tu programa de los pequeños movimientos que necesita el robot para mantenerse de pie.
Fuentes
- ELECFREAKS — kit micro:bit XGO Rider y métodos de control [en]
- ELECFREAKS — materiales, carga del programa y primer encendido [en]
- ELECFREAKS — biblioteca de comandos de XGO Rider [en]
- Microsoft MakeCode — funciones exclusivas de micro:bit V2 y error 927 [en]
- RobotShop Europa — kit EF08417 sin micro:bit, precio y venta bajo demanda
- Imagen: ELECFREAKS — fotografía del robot sobre una mano en la galería oficial [en]

Más artículos
Maqueen Plus V3: seguir líneas y esquivar objetos con micro:bit
El Maqueen Plus V3 permite programar recorridos y detectar obstáculos con micro:bit. Qué incluye el kit, cómo empezar y por qué importa el ángulo del sensor.
Sphero RVR+: ejecutar programas de micro:bit por USB
Sphero RVR+ puede recibir órdenes de una micro:bit conectada por USB. Cómo preparar MakeCode, cargar el programa y resolver las primeras paradas del robot.