
Archivo
Robots domésticos y para el hogar: página 29
Archivo de robots domésticos y para el hogar en robotica.es, página 29 de 43. Noticias y análisis publicados en español.
Página 29 de 43 · 1024 artículos
Artículos de la página 29
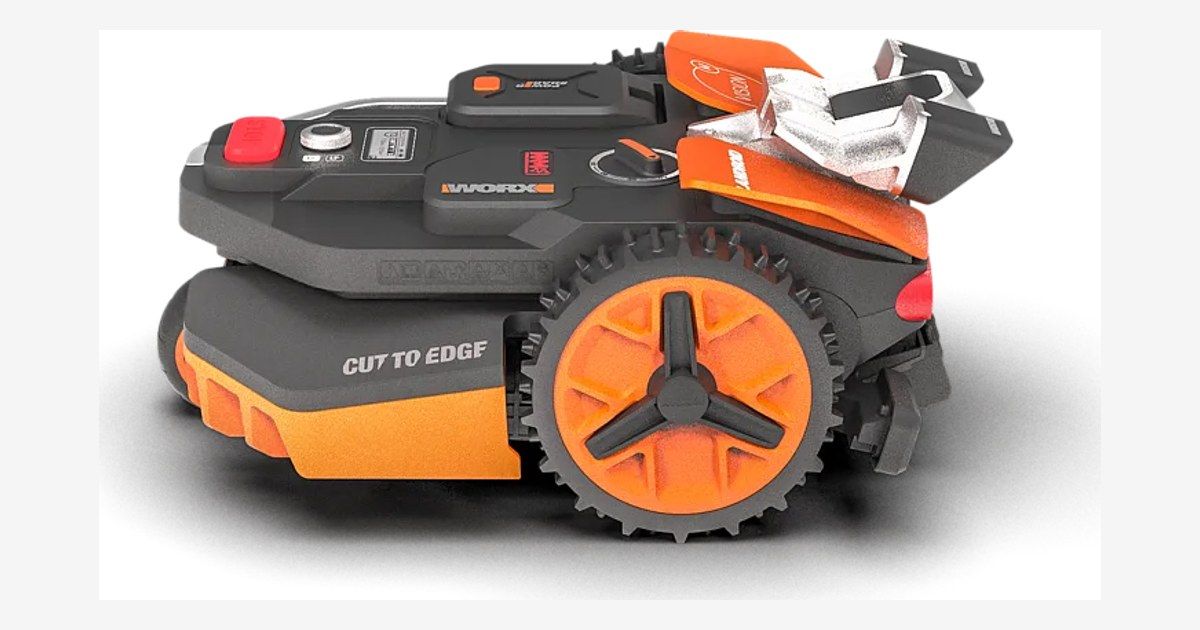
Landroid Vision M600: comprobar bordes antes de cortar sin cable
WORX WR206E utiliza una cámara para reconocer césped y límites. Qué revisar en bordes, zonas y accesorios de un cortacésped para hasta 600 m².
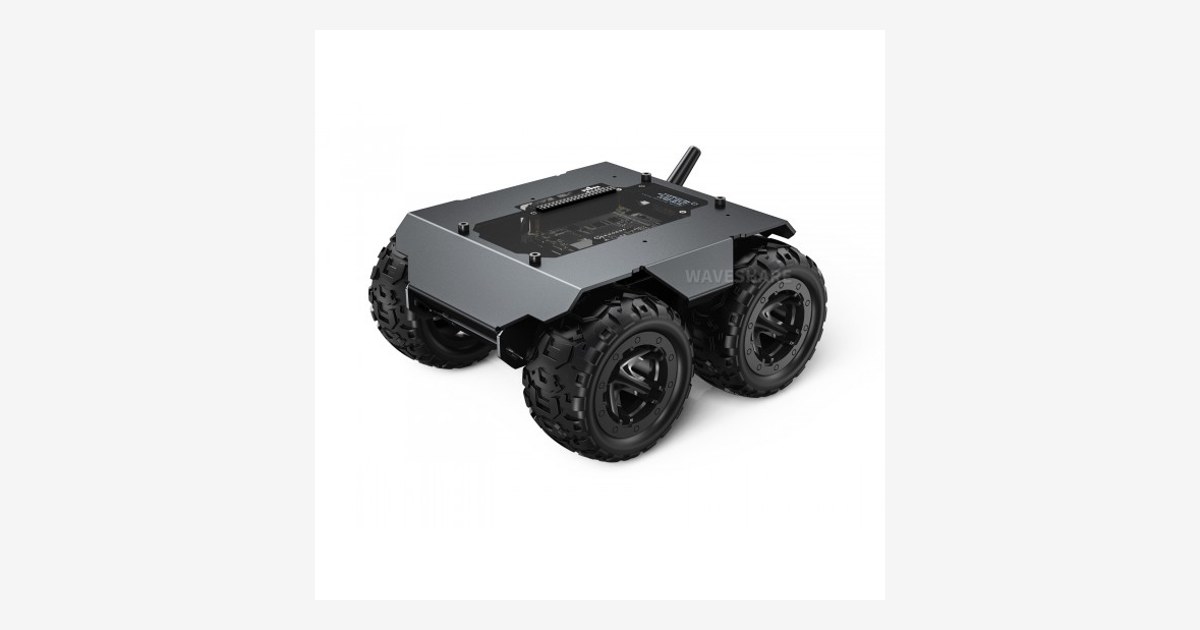
WAVE ROVER: añadir un ordenador a un chasis con ESP32
WAVE ROVER ofrece cuatro ruedas motrices y un ESP32 para controlar movimiento. Qué incluye el chasis y qué debe añadirse para visión o navegación.
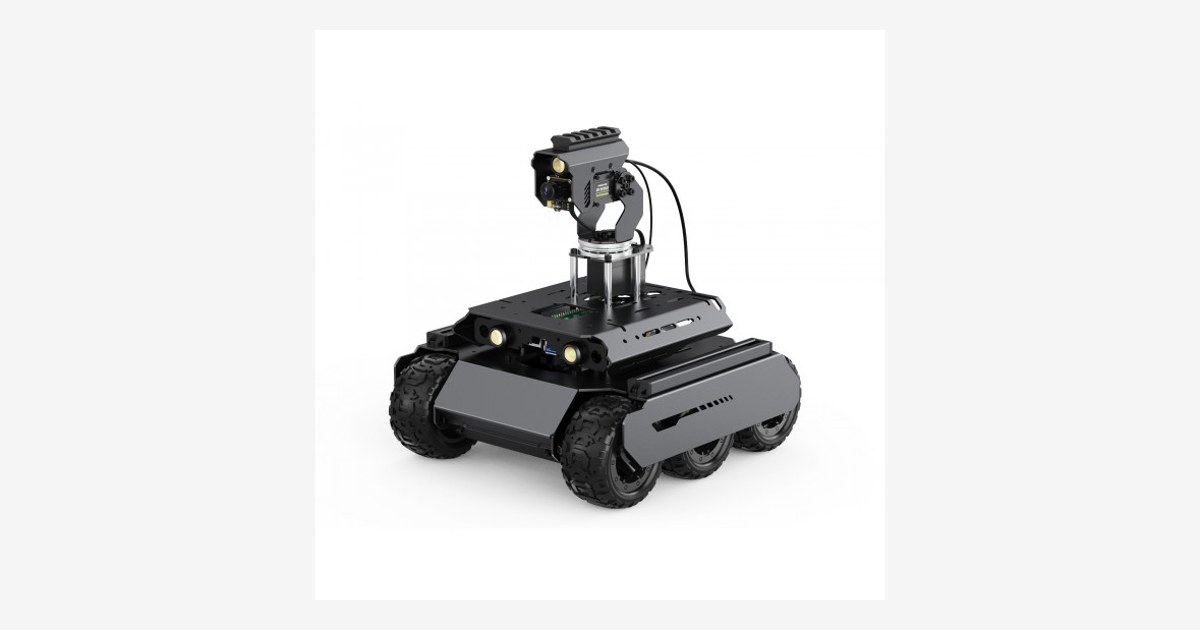
UGV Rover: escoger un kit de visión sobre una base de seis ruedas
UGV Rover combina seis ruedas, tracción 4WD y dos controladores. Qué cambia entre kits AI, ROS 2 y variantes sin Raspberry Pi al preparar un proyecto.
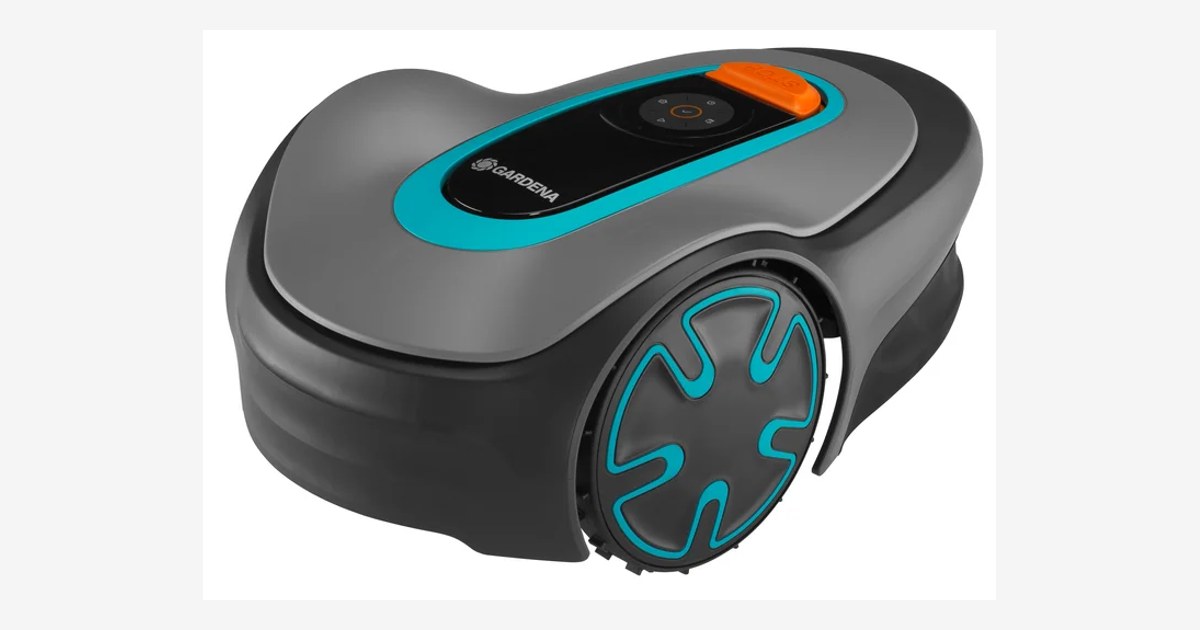
SILENO minimo 500: preparar cable, pasos y control Bluetooth
GARDENA SILENO minimo 500 utiliza cable delimitador y control Bluetooth. Qué cambia frente a límites virtuales y cómo preparar su instalación.
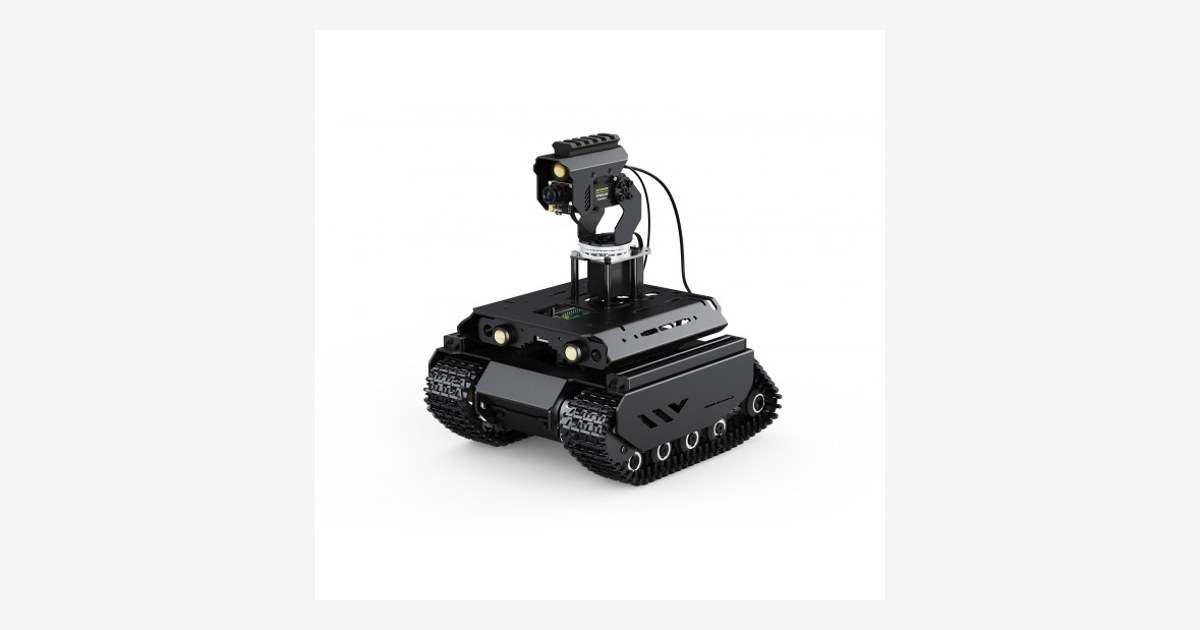
UGV Beast: separar el controlador de movimiento y la visión
Waveshare UGV Beast combina orugas y dos niveles de control. Qué cambia al elegir Raspberry Pi, pan-tilt o un kit ROS 2 con sensores adicionales.
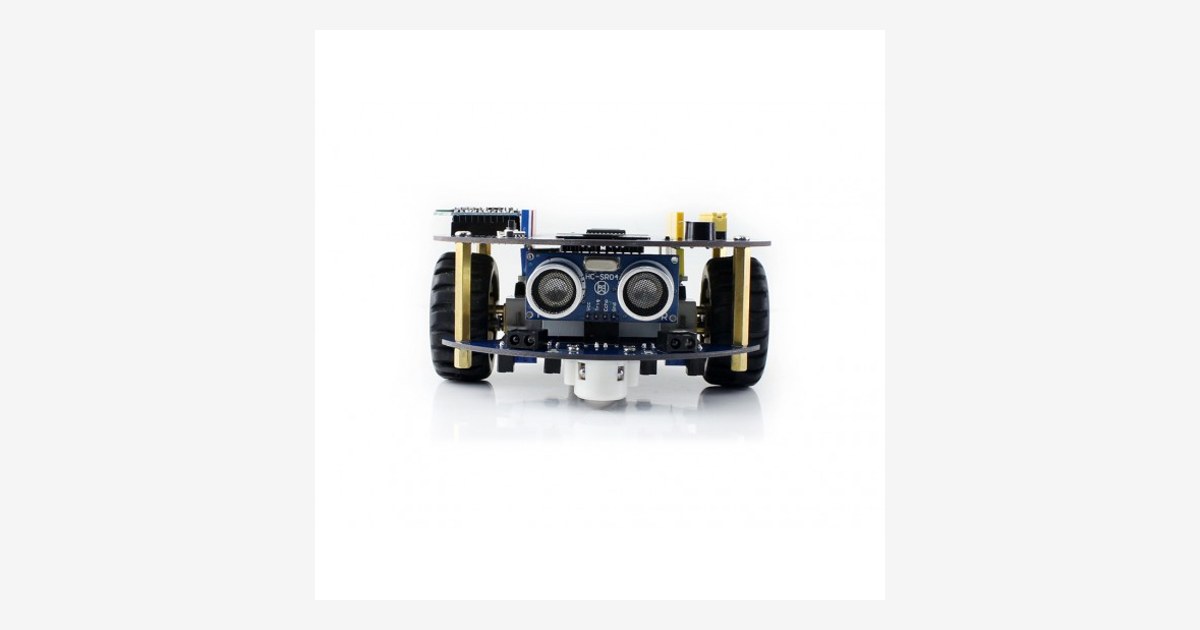
AlphaBot2-Ar: empezar con un kit modular y controlador R3 PLUS
AlphaBot2-Ar incluye un controlador R3 PLUS y módulos de línea y distancia. Cómo montar y comprobar una práctica sin mezclar la variante Arduino con Raspberry Pi.
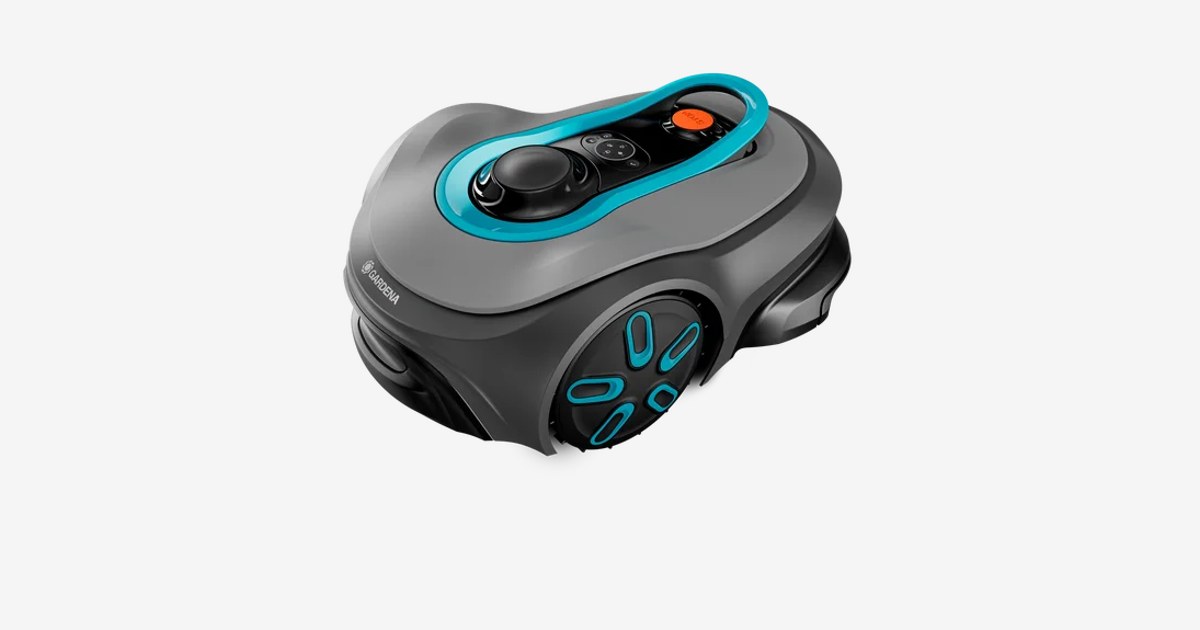
smart SILENO free 600: instalar límites virtuales y revisar accesorios
Gardena smart SILENO free 600 utiliza señales satelitales y límites virtuales. Qué incluye el Gateway y qué función requiere un radar opcional.
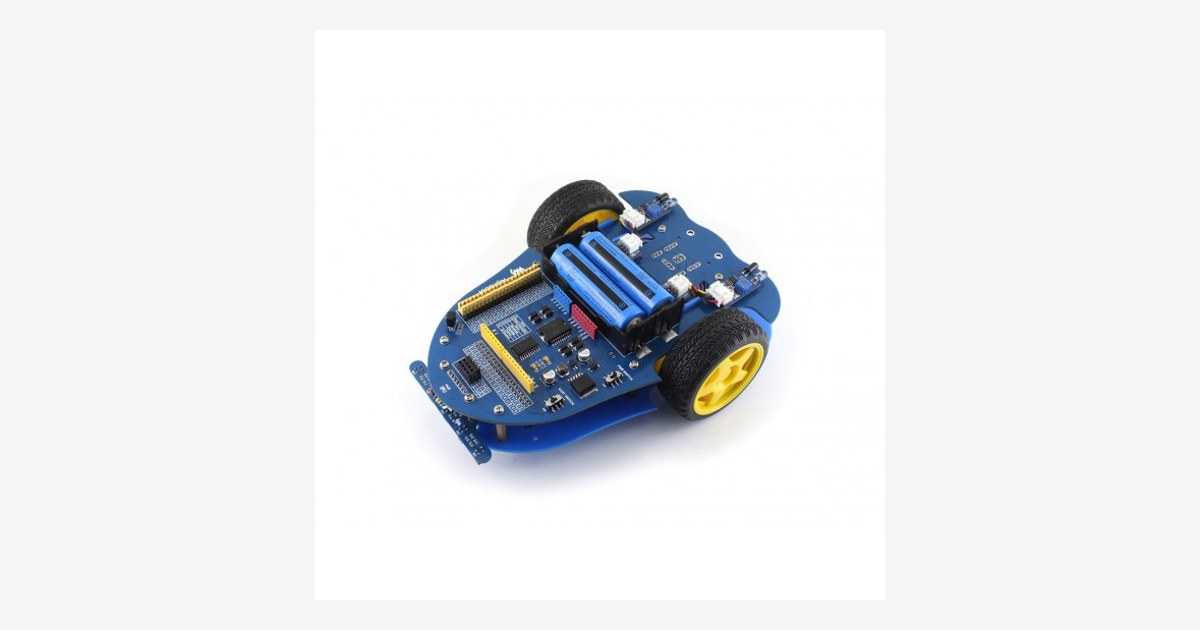
AlphaBot: escoger Raspberry Pi o Arduino para una base móvil
Waveshare AlphaBot ofrece interfaces para Raspberry Pi y Arduino. Qué contiene la plataforma base de 65,99 USD y cómo elegir el controlador del proyecto.
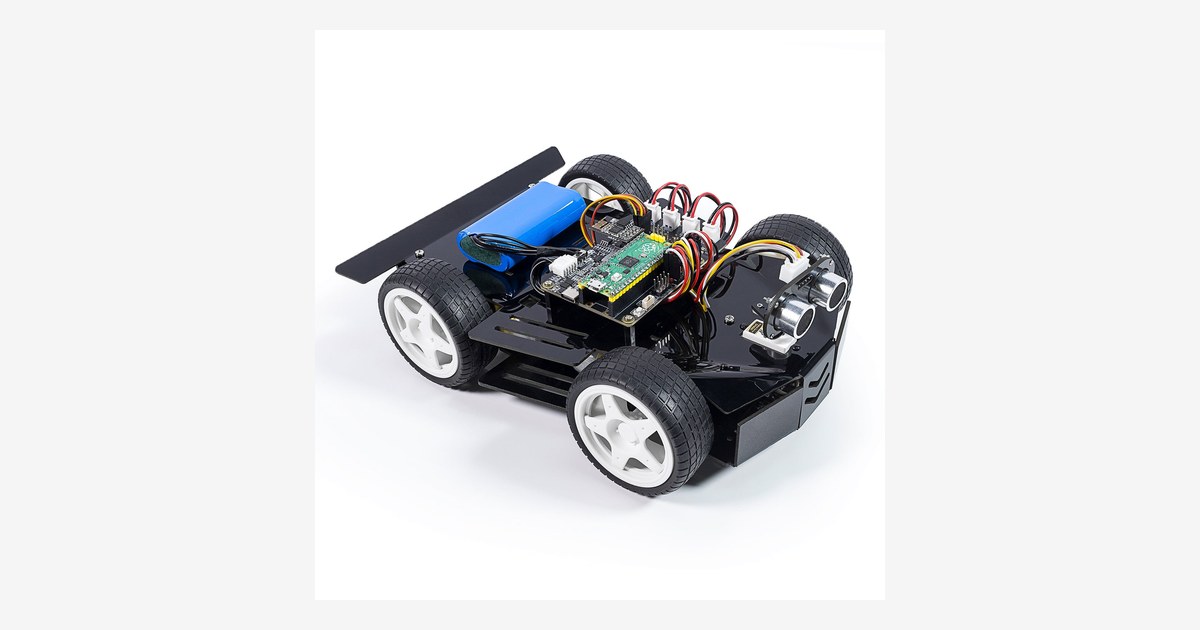
Pico-4WD: medir velocidad y recorrido con un coche de montaje
SunFounder Pico-4WD incluye Pico presoldado y sensores de velocidad, línea y distancia. Cómo preparar medidas y distinguir la placa del sistema de comunicación.
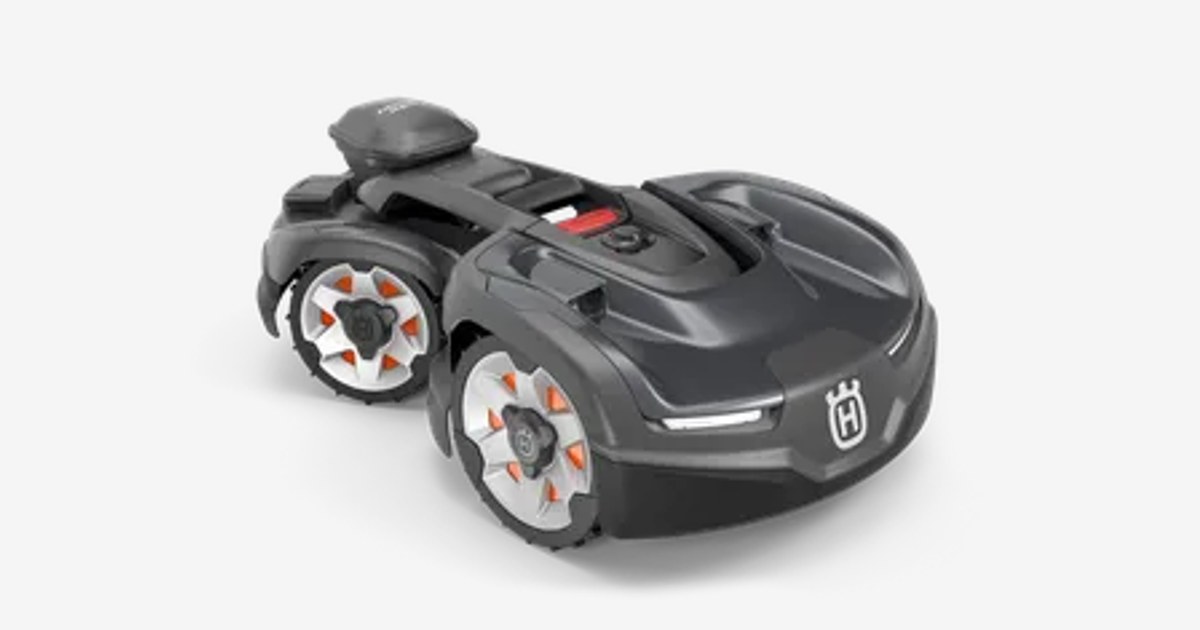
Automower 435X AWD NERA: tracción y límites para jardines exigentes
Automower 435X AWD NERA combina tracción integral, cuerpo articulado y EPOS. Qué cambia en capacidad, cobertura móvil y estación de referencia.
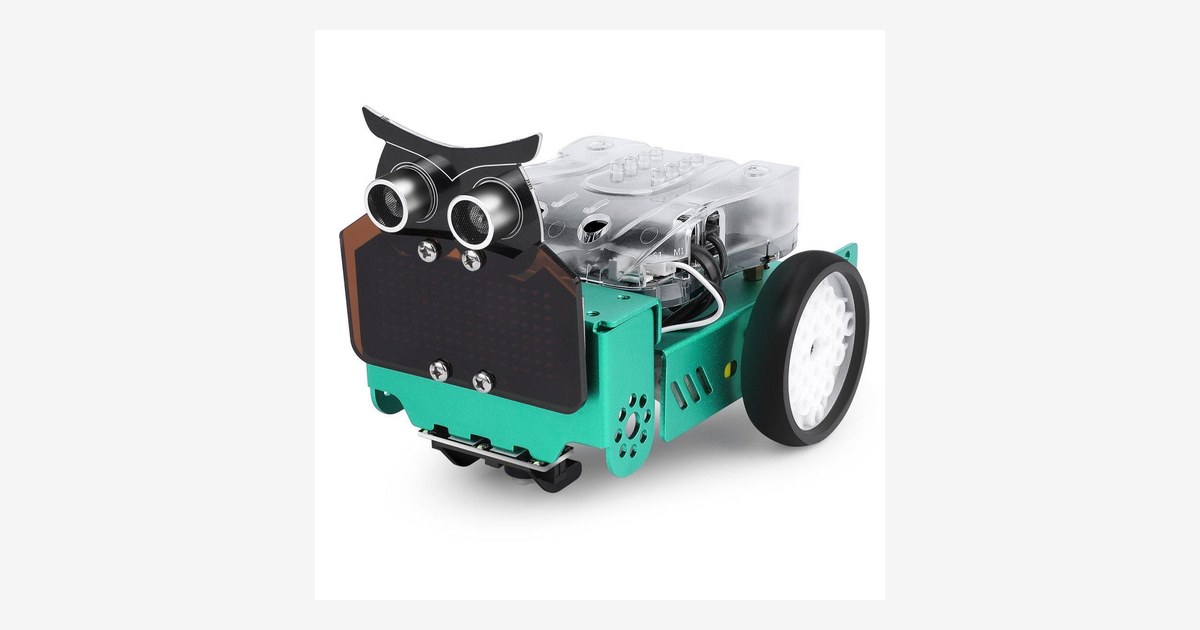
OwlBot Smart Robot Car: relacionar línea, distancia y expresiones
OwlBot Smart Robot Car combina sensores de línea y ultrasonidos con programación Arduino. Qué contiene la plataforma y cómo empezar sin mezclarla con OwlBot Tank.
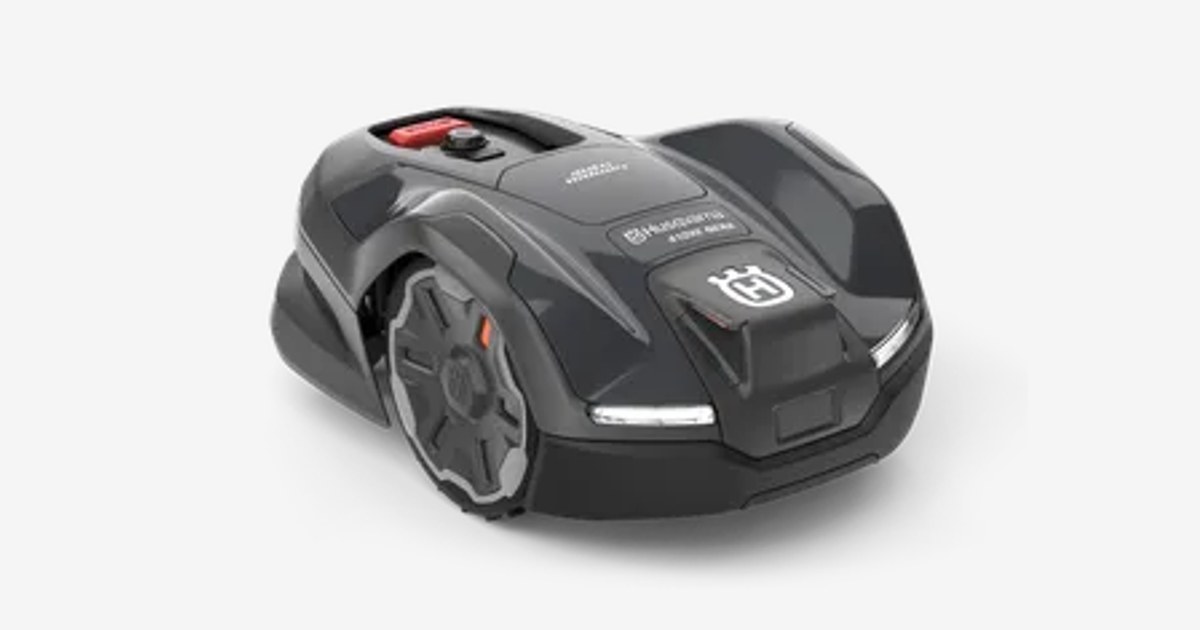
Automower 410XE NERA: bordes y detección de objetos en el jardín
Automower 410XE NERA combina EdgeCut, radar y opción de instalación EPOS. Qué incluye la referencia base y cómo preparar límites para un jardín de 1.000 m².
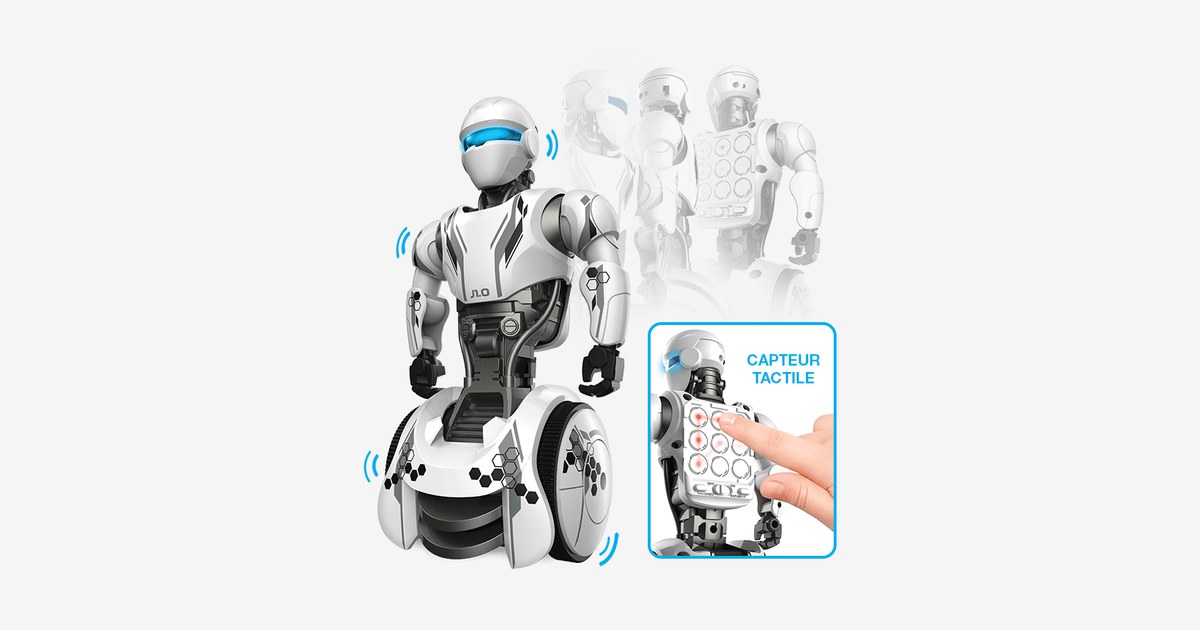
Junior 1.0: dibujar patrones táctiles para mover un robot
Silverlit Junior 1.0 usa un panel de nueve puntos para asociar trazos a movimientos. Qué propone su programación táctil y cómo empezar con patrones cortos.
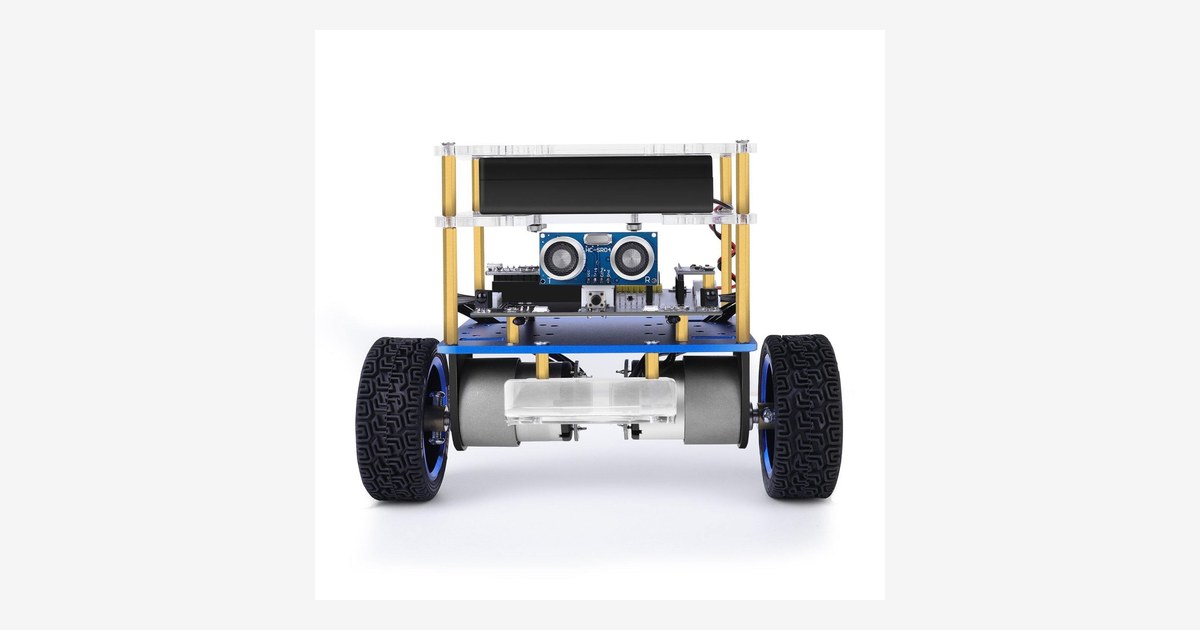
Tumbller: observar equilibrio y movimiento en un robot de dos ruedas
ELEGOO Tumbller es un kit de dos ruedas que mantiene el equilibrio. Cómo montar, conservar el programa de referencia y estudiar sus modos de control.
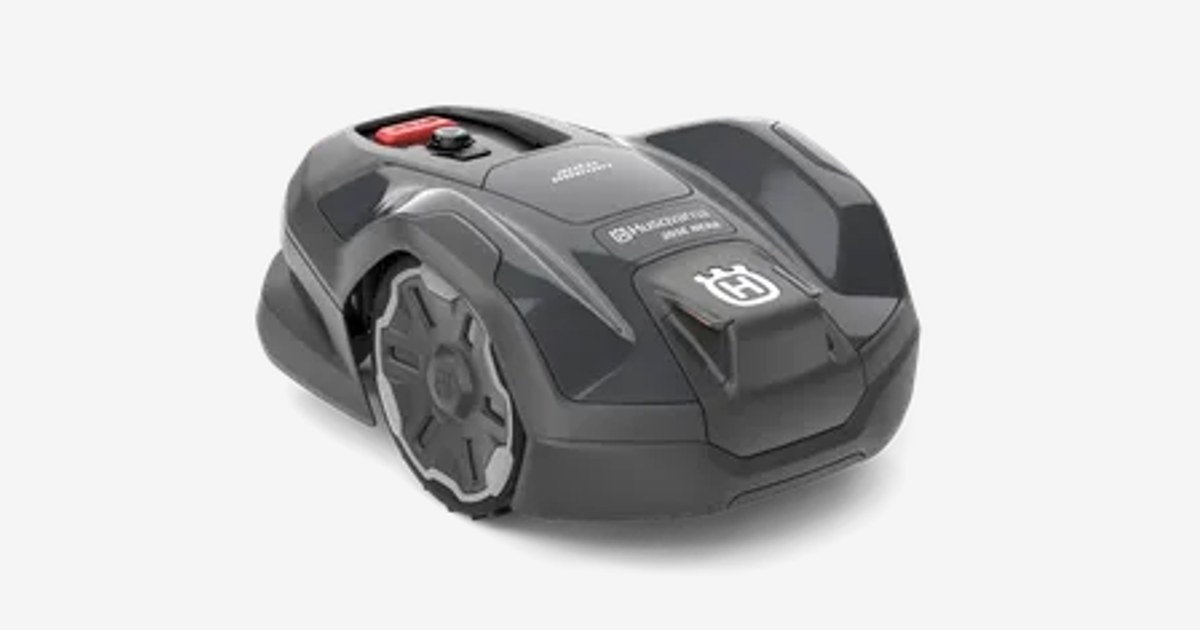
Automower 305E NERA: escoger entre cable y una instalación EPOS
Automower 305E NERA combina EdgeCut y opción de límites virtuales. Qué incluye la oferta base y qué falta para instalarlo con cable o satélite.
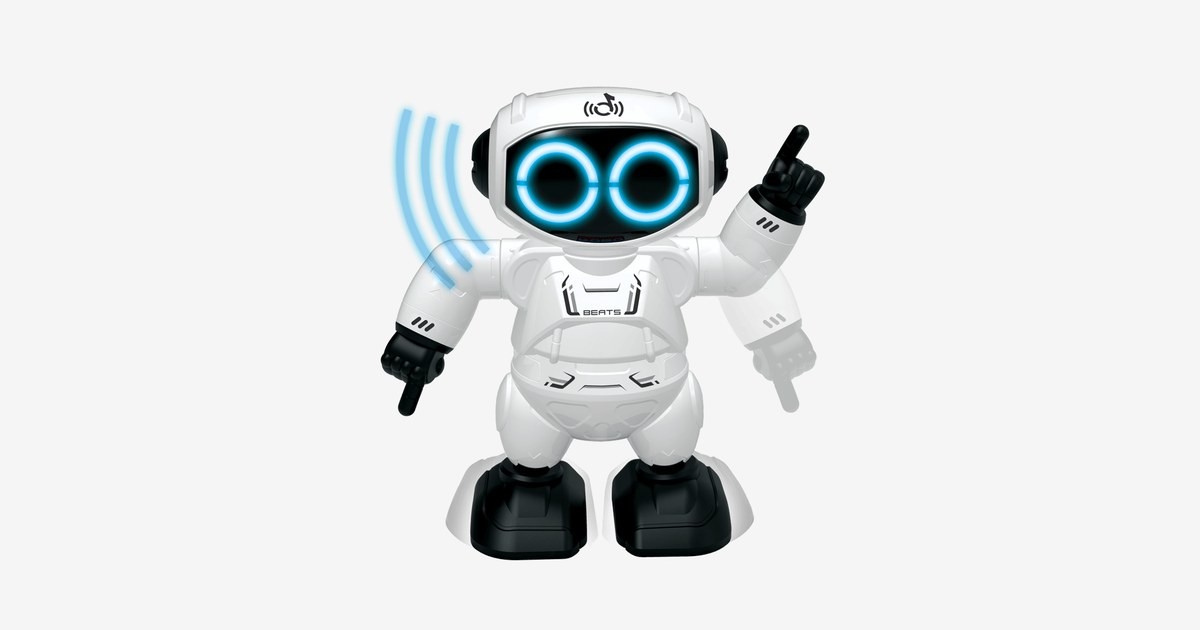
Robo Beats: tocar la cabeza para bailar o mezclar sonidos
Robo Beats utiliza un botón táctil y dos modos con música incluida. Qué puede hacer el juguete y cómo preparar una actividad de ritmo sin atribuirle reconocimiento.
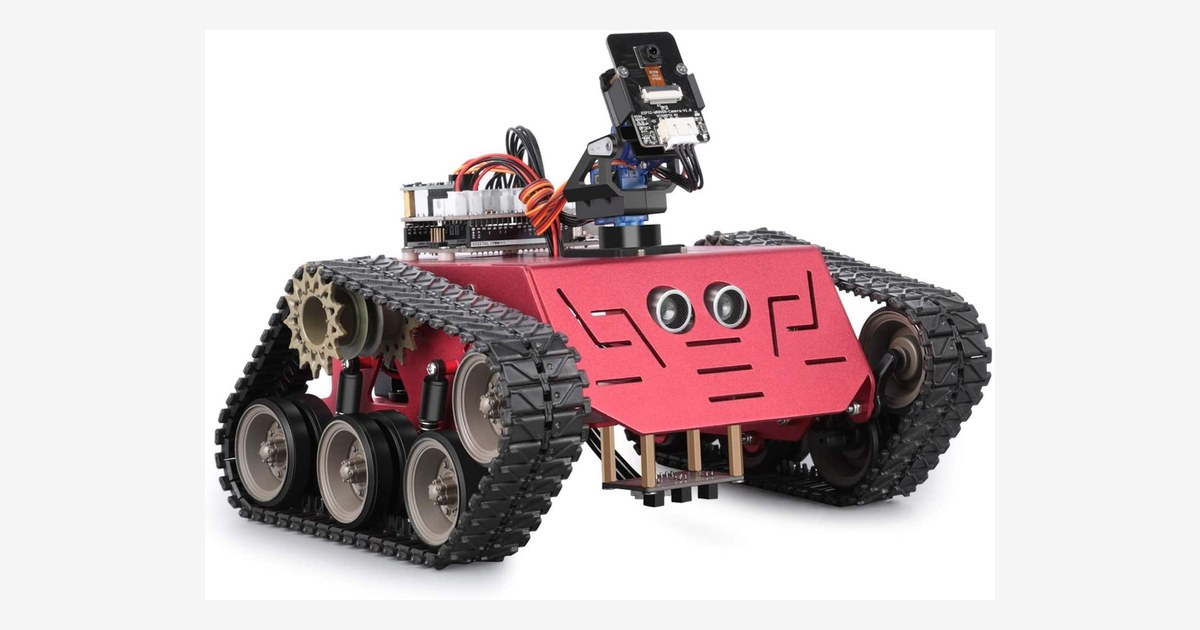
Conqueror Robot Tank: montar orugas y conservar el programa de referencia
ELEGOO Conqueror Robot Tank combina montaje y programación Arduino. Cómo usar los recursos específicos del modelo y comprobar movimiento antes de añadir funciones.
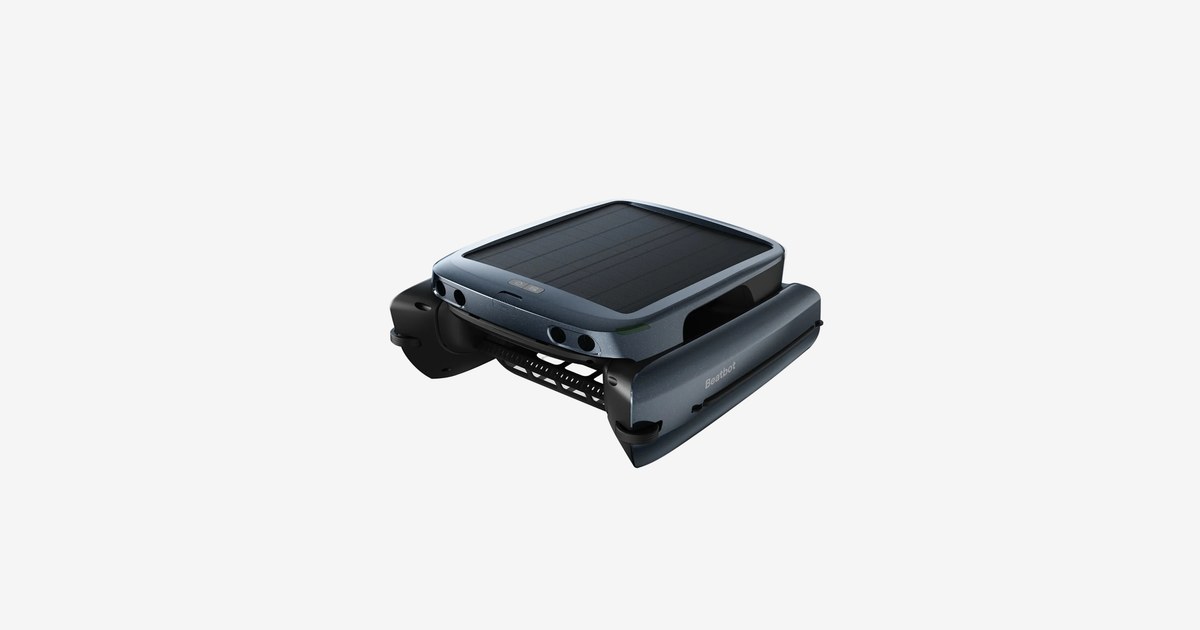
Beatbot iSkim: un robot solar para recoger residuos flotantes
El iSkim de 2026 limpia solo la superficie y lleva un cesto de 9 litros. Qué incluye su carga solar y qué dice la oferta actual de reserva.
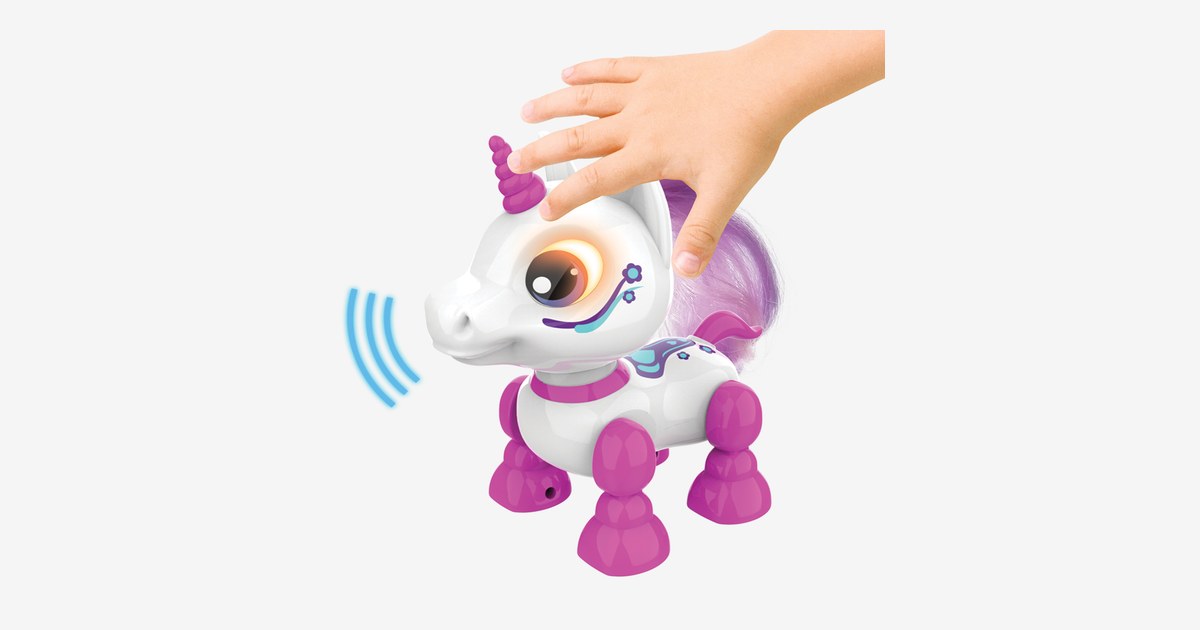
Robo Heads Up Unicorn: avanzar y retroceder con un gesto de la cabeza
Robo Heads Up Unicorn responde al movimiento de su cabeza con avance o retroceso. Qué actividad propone para pequeños y cómo identificar la versión.
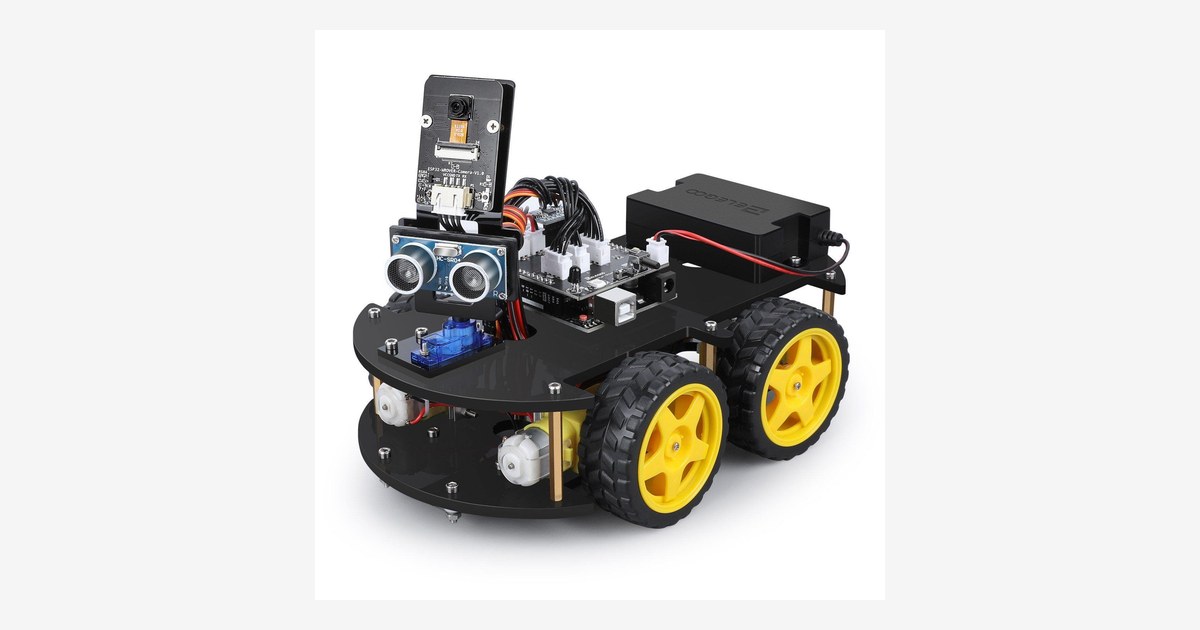
Smart Robot Car V4.0: montar un coche Arduino y probar sus sensores
ELEGOO Smart Robot Car V4.0 reúne módulos de seguimiento de línea, distancia y control. Cómo organizar el montaje y comprobar cada entrada antes de moverlo.
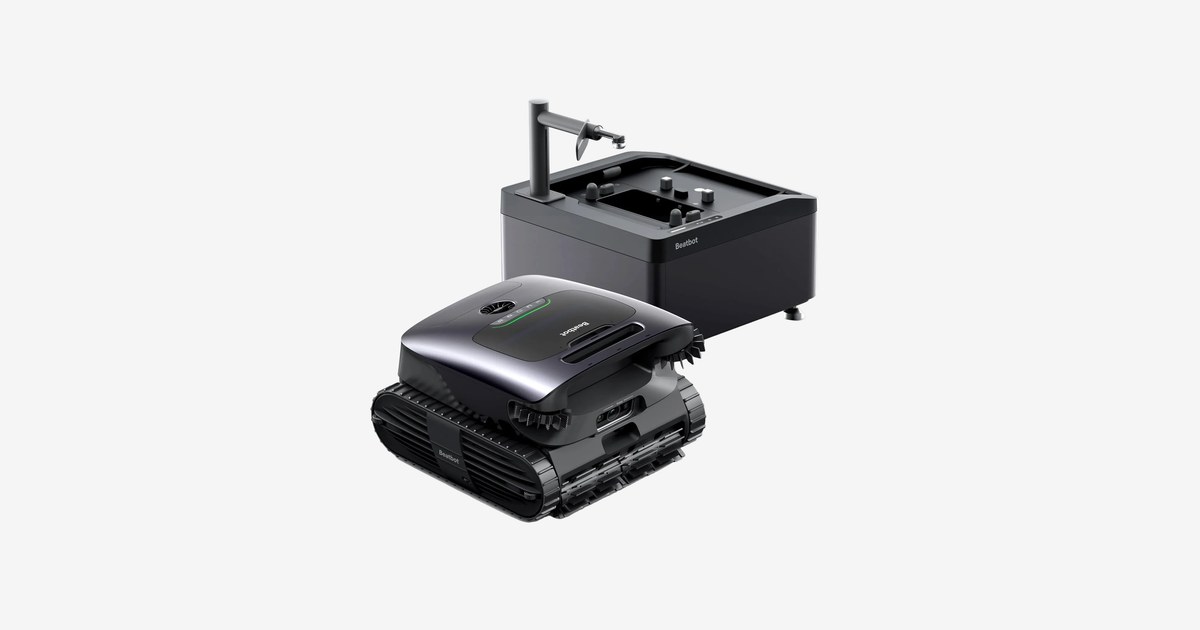
AquaSense X: qué cambia una estación que lava el filtro de piscina
AquaSense X incorpora la estación AstroRinse para limpiar el filtro y trasladar residuos. Qué mantenimiento queda y cómo interpretar su depósito de 22 litros.
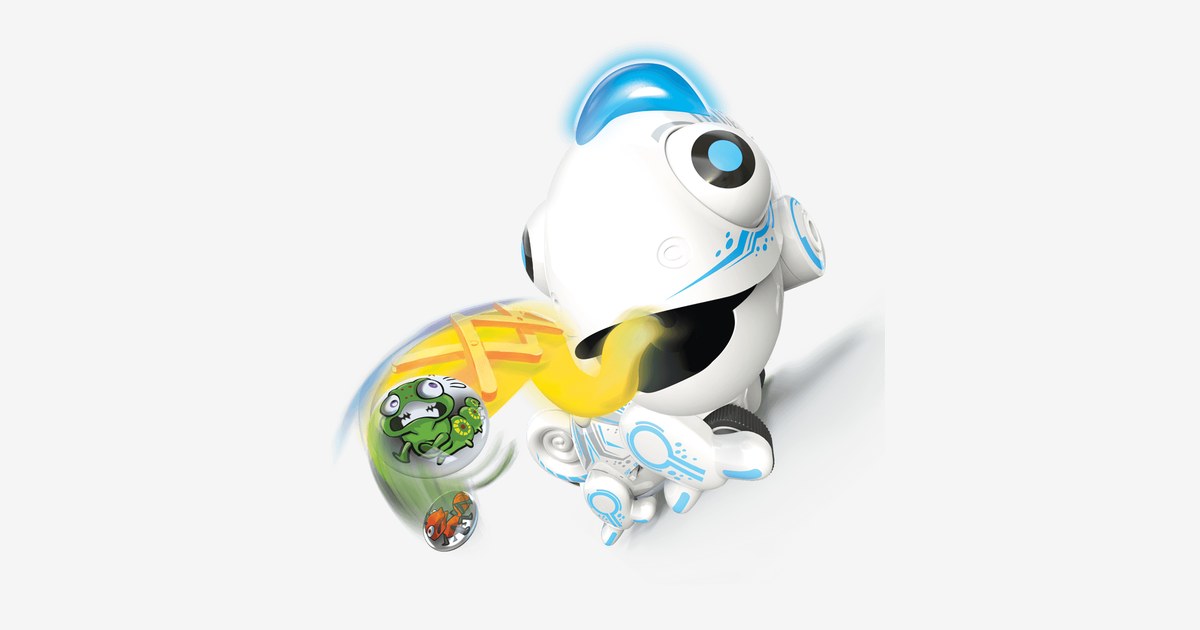
Robo Chameleon: conducir y apuntar con una lengua de juguete
Silverlit Robo Chameleon utiliza un mando para desplazarse y recoger piezas con su lengua. Qué incluye la interacción y cómo distinguirlo de un kit programable.
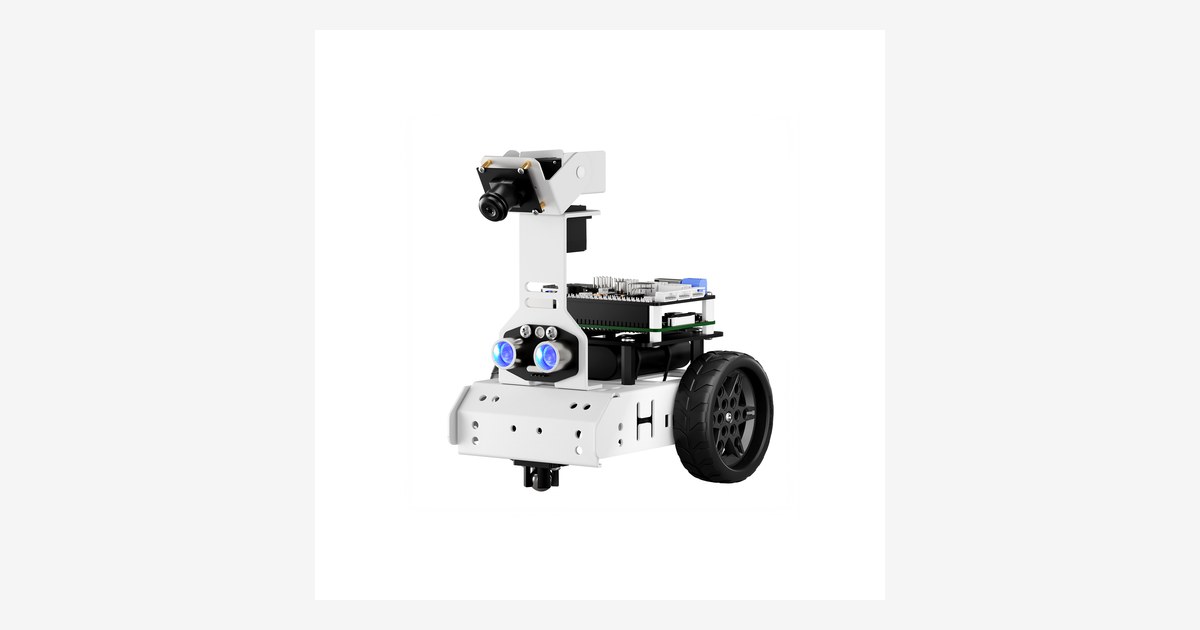
GoGoPi: separar cámara, sensor de distancia y movimiento
GoGoPi combina Raspberry Pi, cámara orientable y ultrasonidos. Cómo preparar prácticas de visión y comprobar si la variante incluye el ordenador.
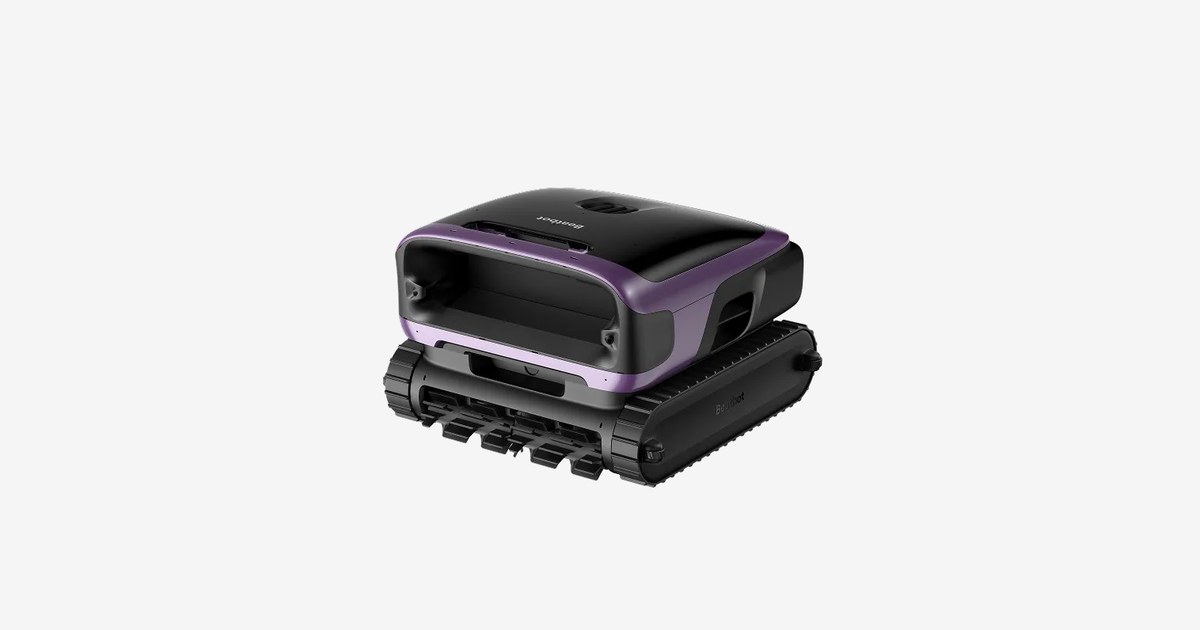
Sora 70: reunir recogida de hojas y limpieza bajo el agua
Beatbot Sora 70 añade limpieza de superficie JetPulse a fondo, paredes y línea de agua. Qué cambia en filtros, autonomía y plataformas poco profundas.