
Archivo
Robots domésticos y para el hogar: página 30
Archivo de robots domésticos y para el hogar en robotica.es, página 30 de 43. Noticias y análisis publicados en español.
Página 30 de 43 · 1024 artículos
Artículos de la página 30
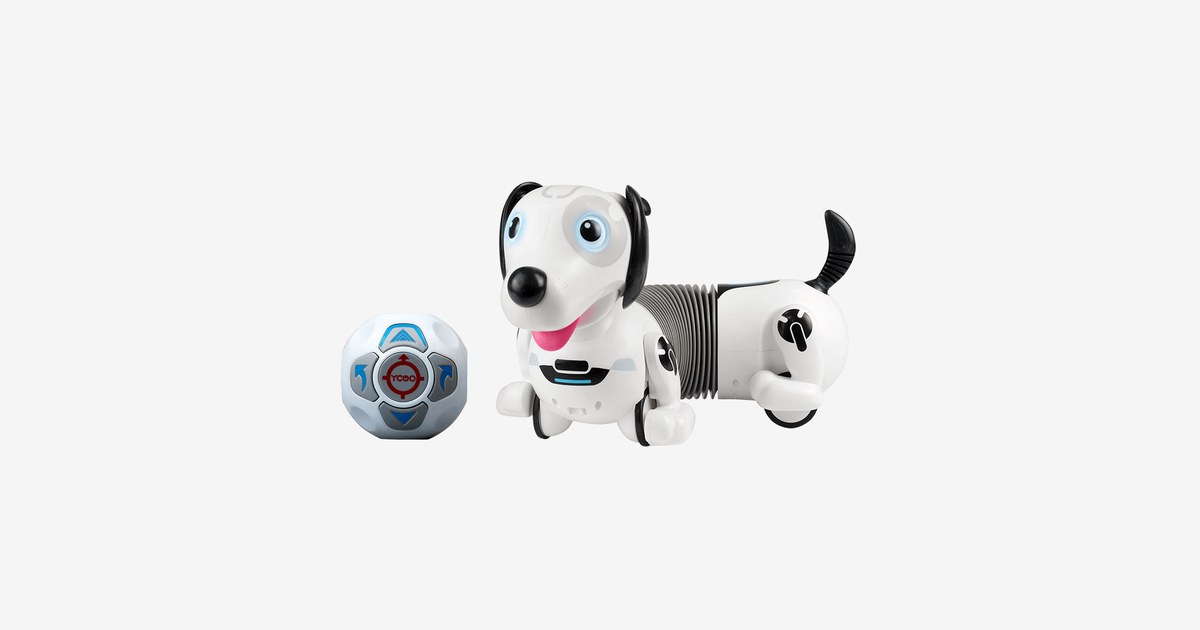
Robo Dackel R: jugar con un perro robot y su mando con forma de pelota
Robo Dackel R ofrece seguimiento por gestos, mando con forma de pelota y detección de obstáculos. Cómo organizar sus juegos y preparar la alimentación.
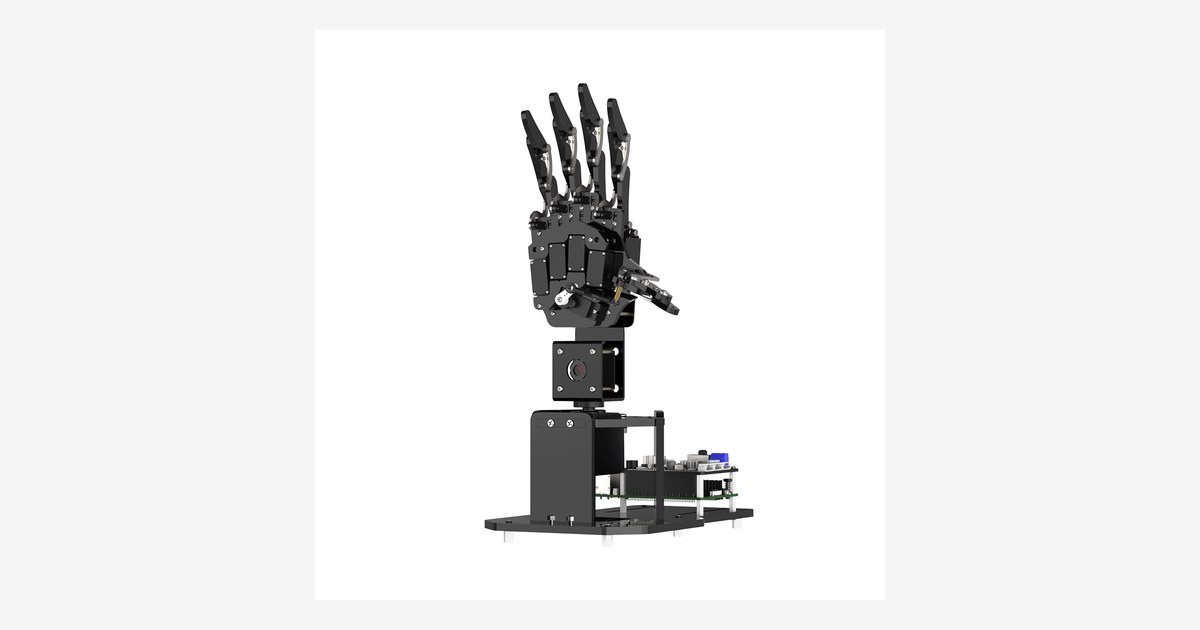
uHandPi: programar dedos y observar gestos con Raspberry Pi 5
uHandPi combina cinco dedos móviles, muñeca y cámara con Raspberry Pi 5. Cómo separar el reconocimiento de gestos de la acción que ejecuta la mano.
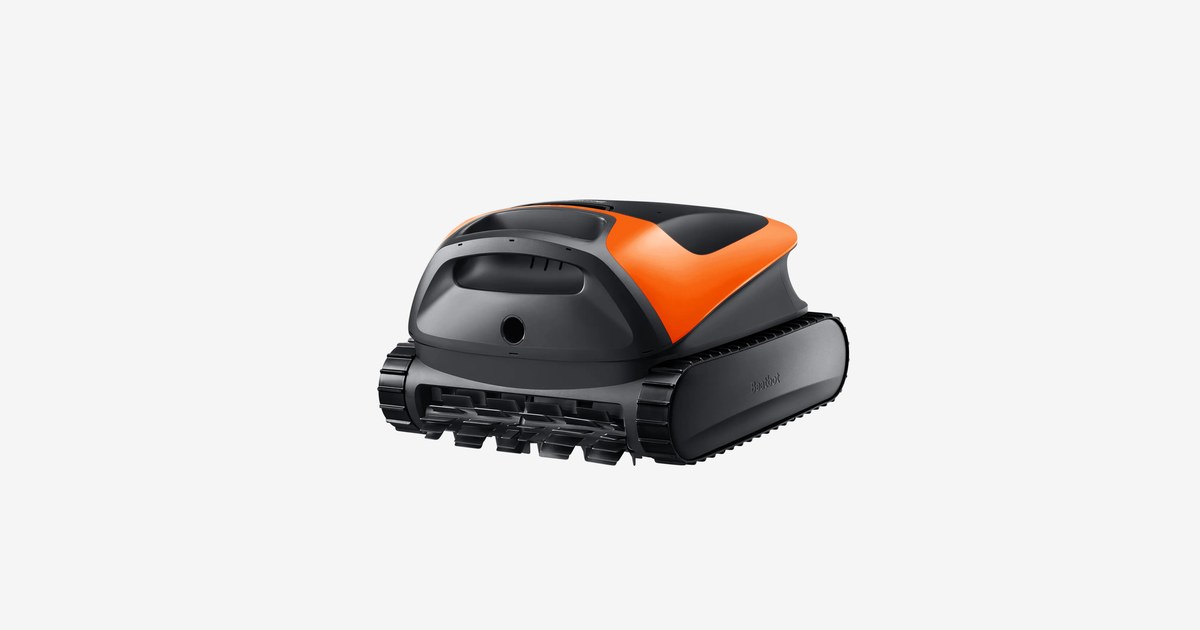
Sora 30: aparcar en superficie no significa limpiar hojas flotantes
Beatbot Sora 30 limpia fondo, paredes y línea de agua y sube para su recogida. Qué distingue el aparcamiento de la limpieza de superficie.
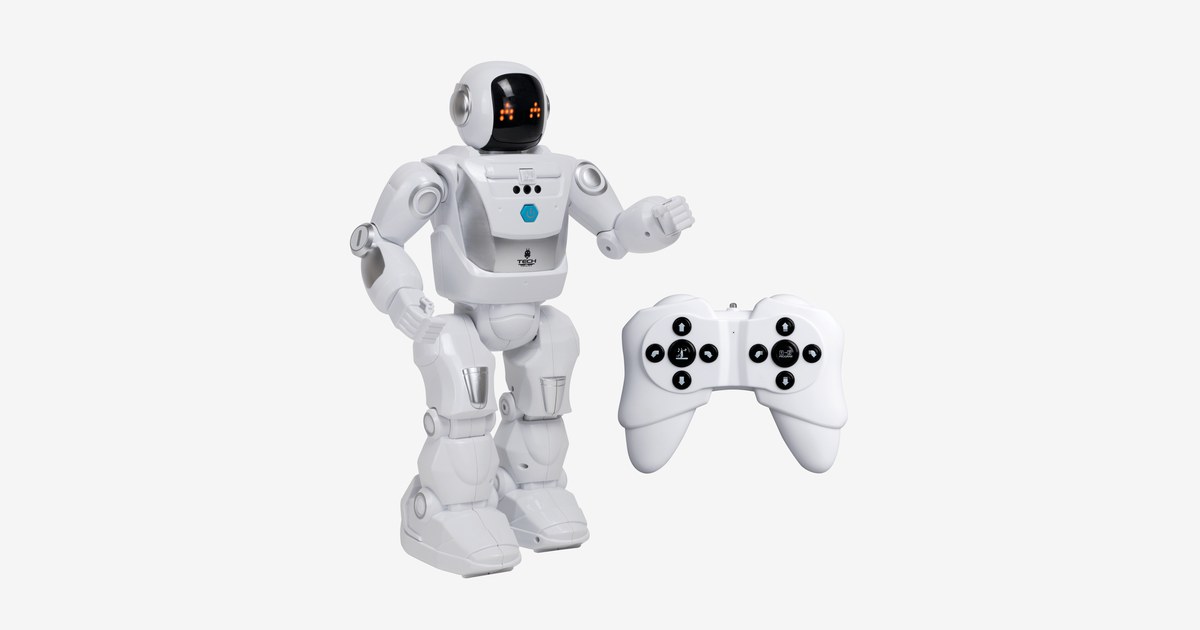
Program A Bot X: guardar hasta 48 órdenes en un robot de juguete
Program A Bot X combina mando directo, gestos y secuencias de hasta 48 órdenes. Qué enseña preparar un recorrido y cómo distinguir sus modos.
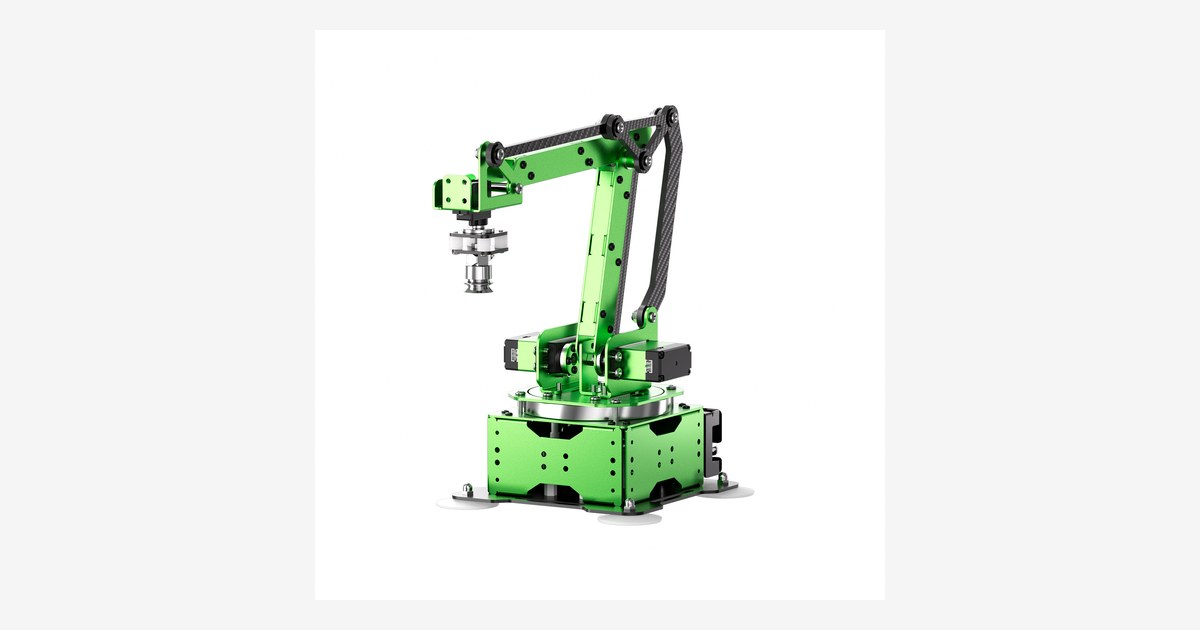
MaxArm: aprender coordenadas con una ventosa y un brazo ESP32
MaxArm ofrece un brazo de cuatro grados de libertad con ESP32 y ventosa. Cómo empezar con posiciones fijas y elegir las ampliaciones de sensores.
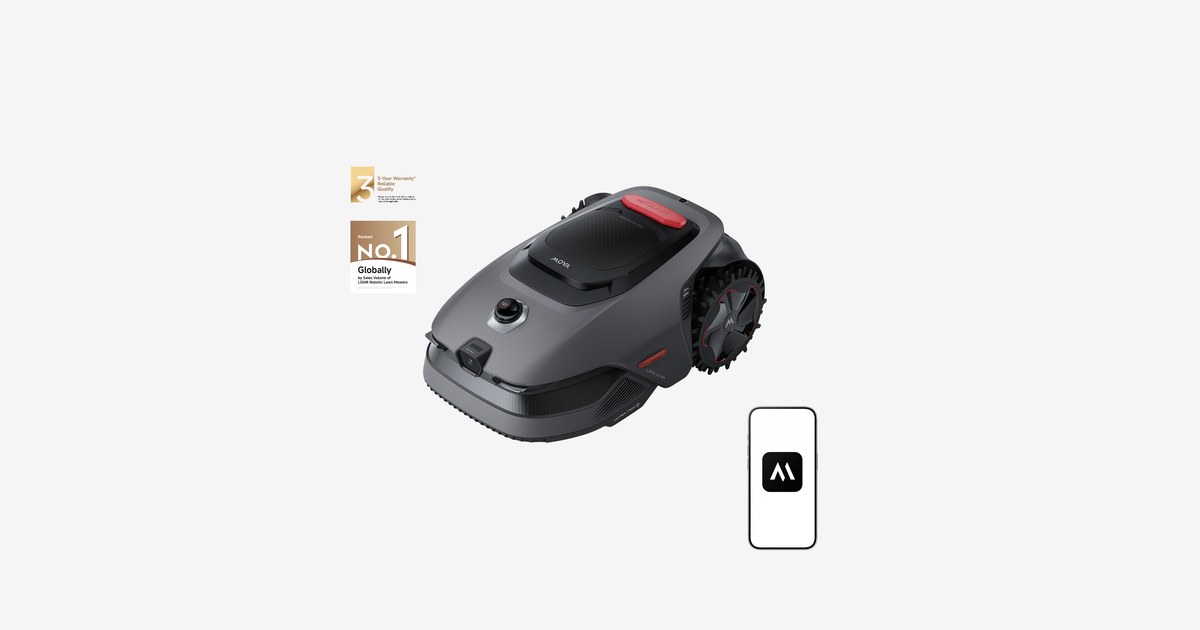
LiDAX Ultra 800: planificar zonas de corte con LiDAR y visión
LiDAX Ultra 800 utiliza límites virtuales, LiDAR y visión para jardines de hasta 800 m². Qué cambia en pasos, altura y conectividad opcional.
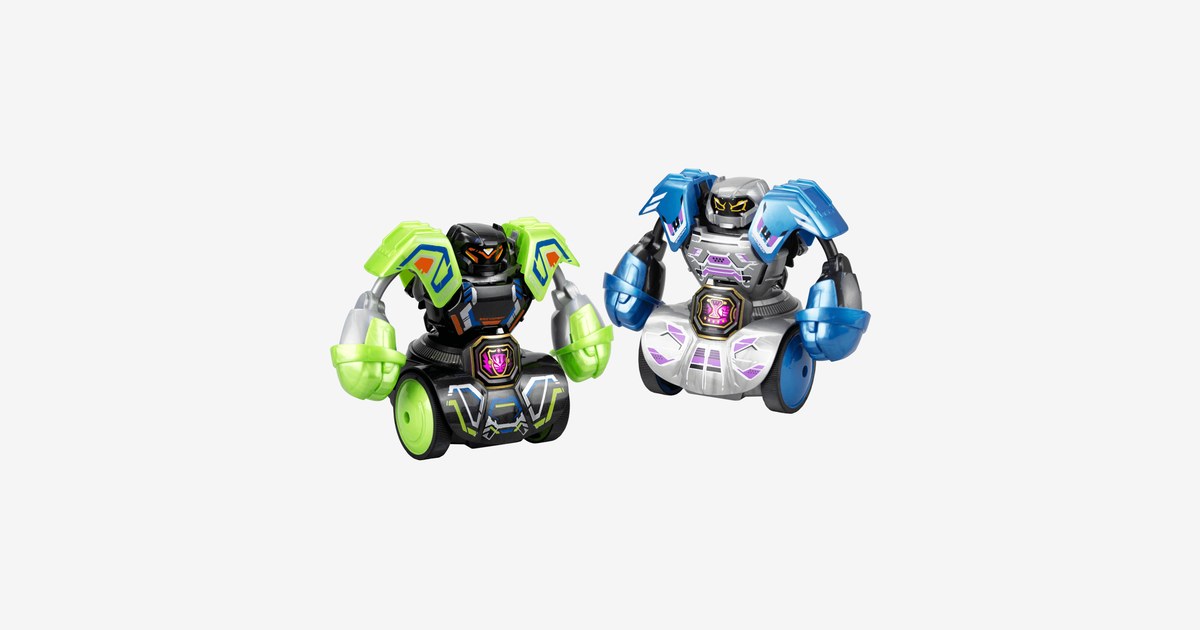
Robo Kombat Tornado: organizar un combate de robots con mandos
Robo Kombat Tornado añade golpes giratorios, armaduras desmontables y modos de juego. Qué comprobar en canales y contenido para jugar entre varias personas.
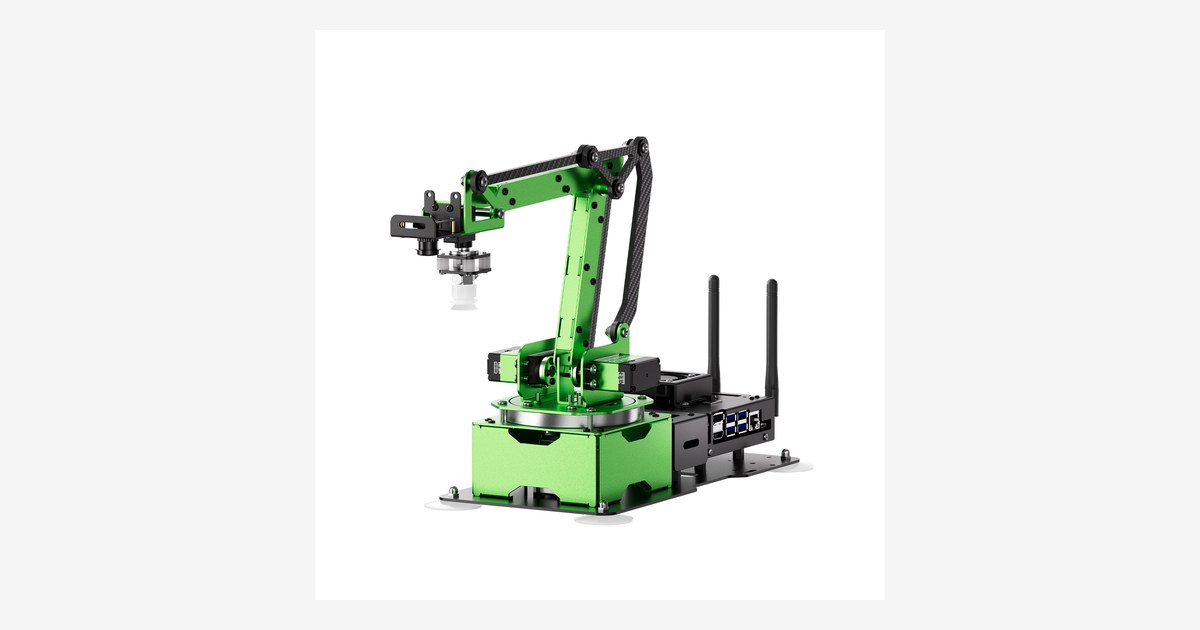
JetMax: estudiar visión y agarre con un brazo de mesa ROS
JetMax combina Jetson Nano, cámara y herramientas intercambiables. Cómo separar detección, coordenadas y agarre antes de añadir raíles o movilidad.
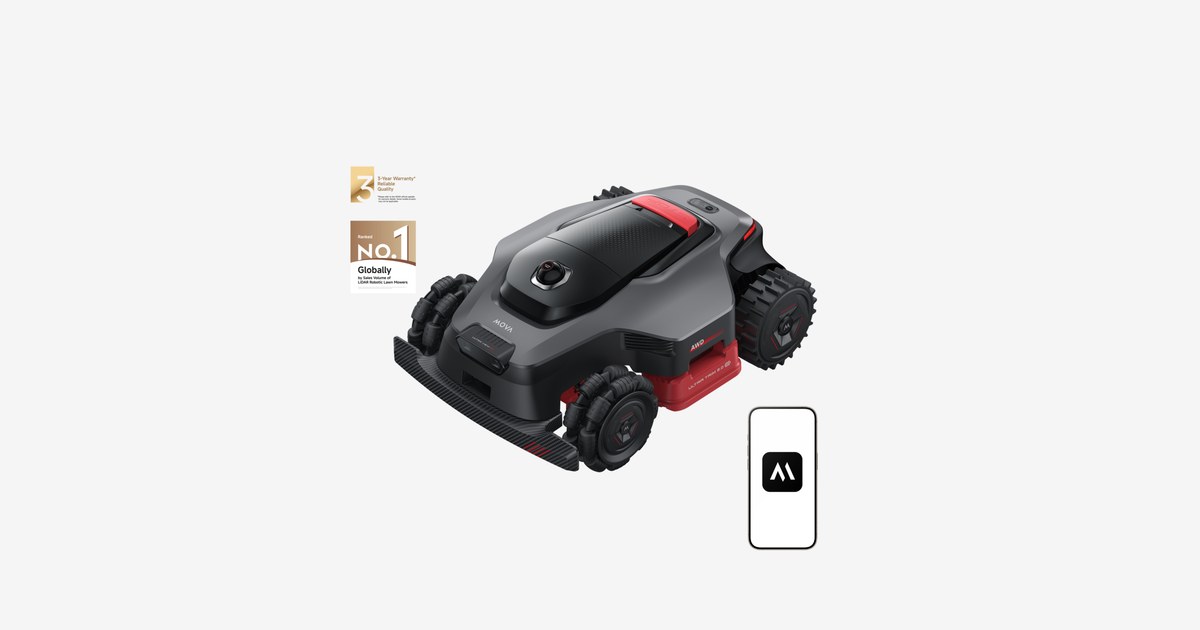
LiDAX Ultra 2000 AWD: revisar terreno y anchura de corte
LiDAX Ultra 2000 AWD combina cuatro motores de tracción y dos discos de 40 cm. Qué medir en pendientes, bordes y pasos antes de organizar el jardín.
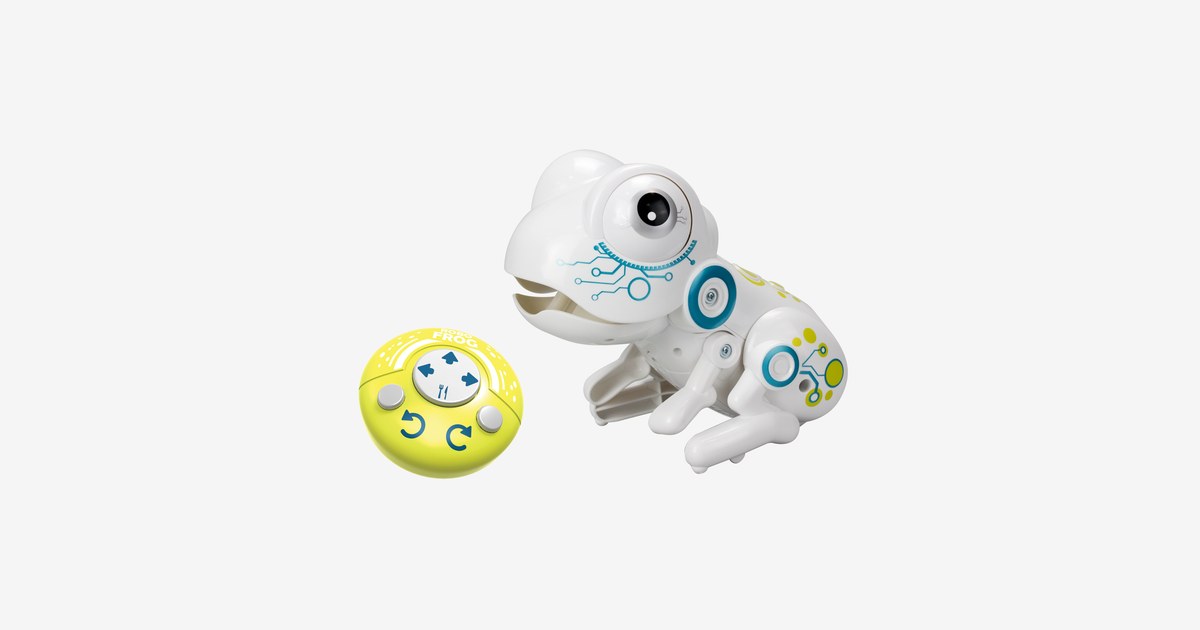
Robo Frog: dirigir saltos y una lengua para jugar a apuntar
Robo Frog se maneja con un mando para saltar, girar y lanzar la lengua. Qué incluyen sus dos juegos y cómo preparar una zona de puntería en casa.
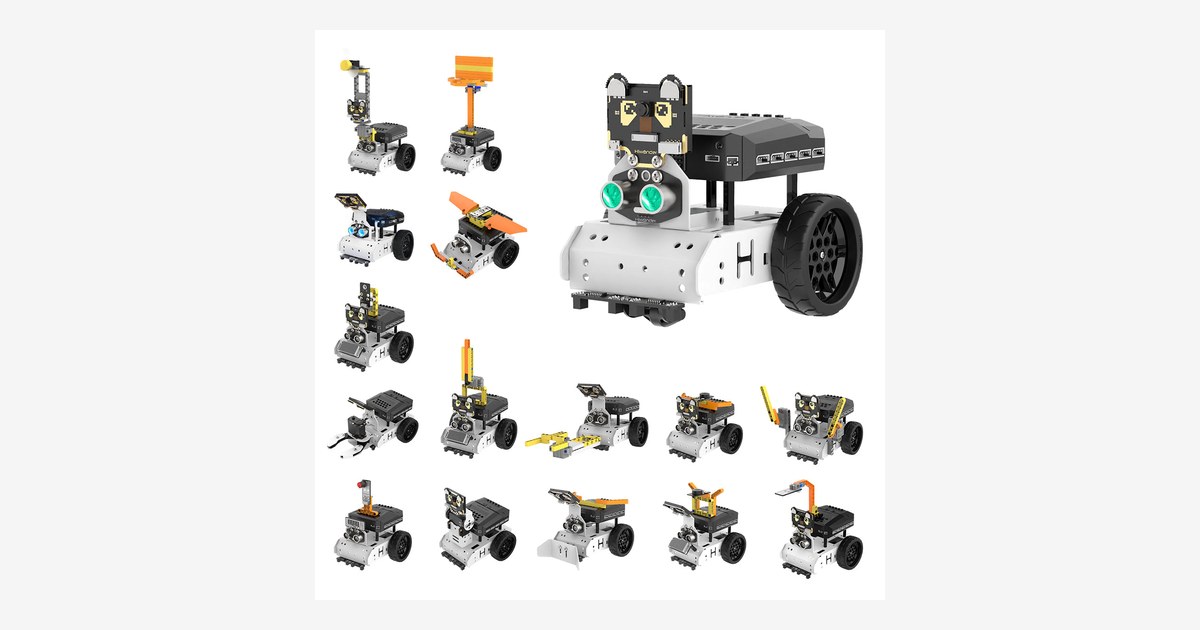
AiNova Pro: transformar un kit en distintos proyectos de sensores
AiNova Pro combina CoreX, WonderCam, sensores y piezas de construcción. Qué significan sus 16 montajes y cómo elegir una práctica de Scratch o MicroPython.
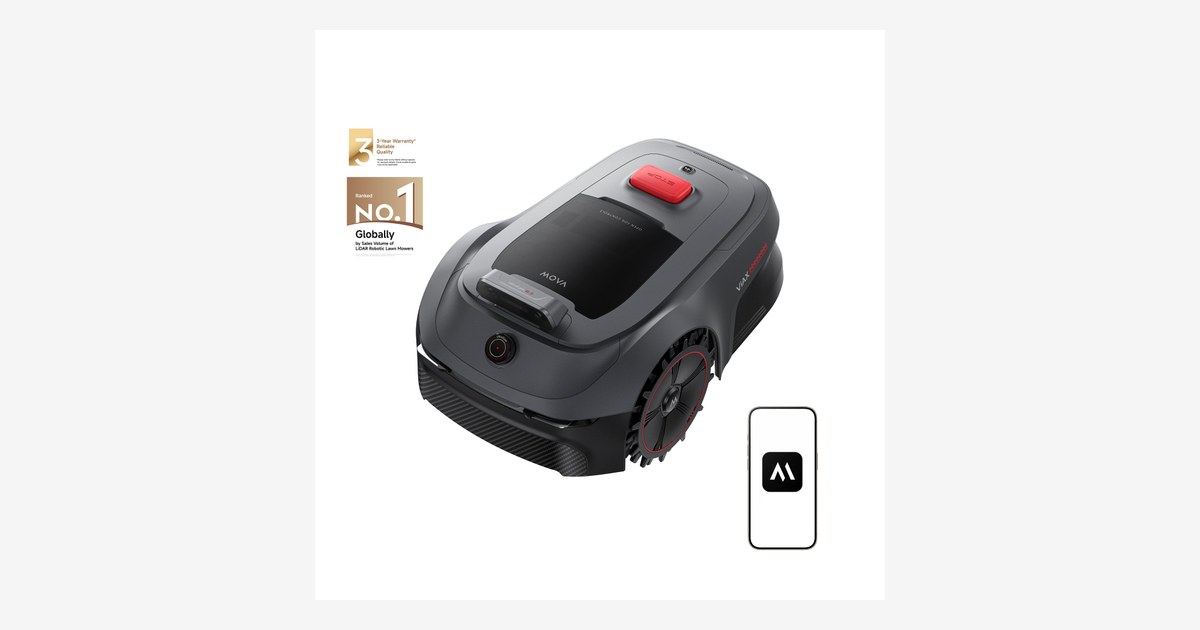
ViAX 500: preparar límites virtuales antes de cortar el jardín
MOVA ViAX 500 combina visión y LiDAR para trabajar sin cable perimetral. Qué revisar en límites, pendientes y pasos antes de crear los mapas.
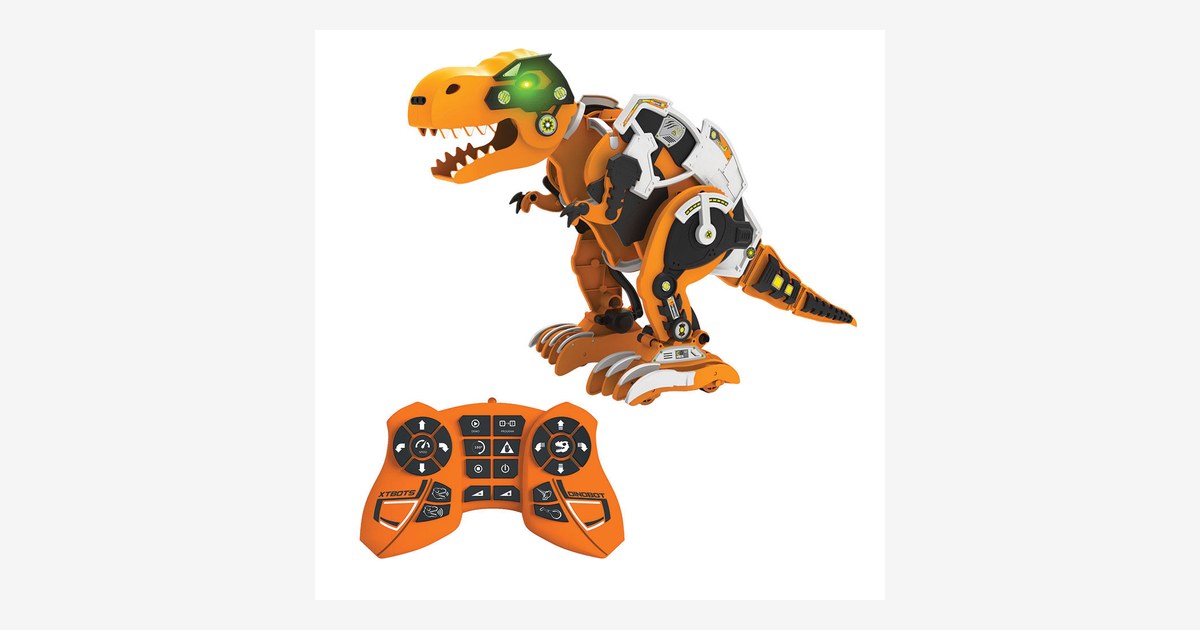
REX: construir un dinosaurio y guardar secuencias sin usar una app
REX utiliza un mando Code+Control para dirigir movimientos o guardar programas. Qué aporta el montaje, sus dos motores y el sensor de infrarrojos.
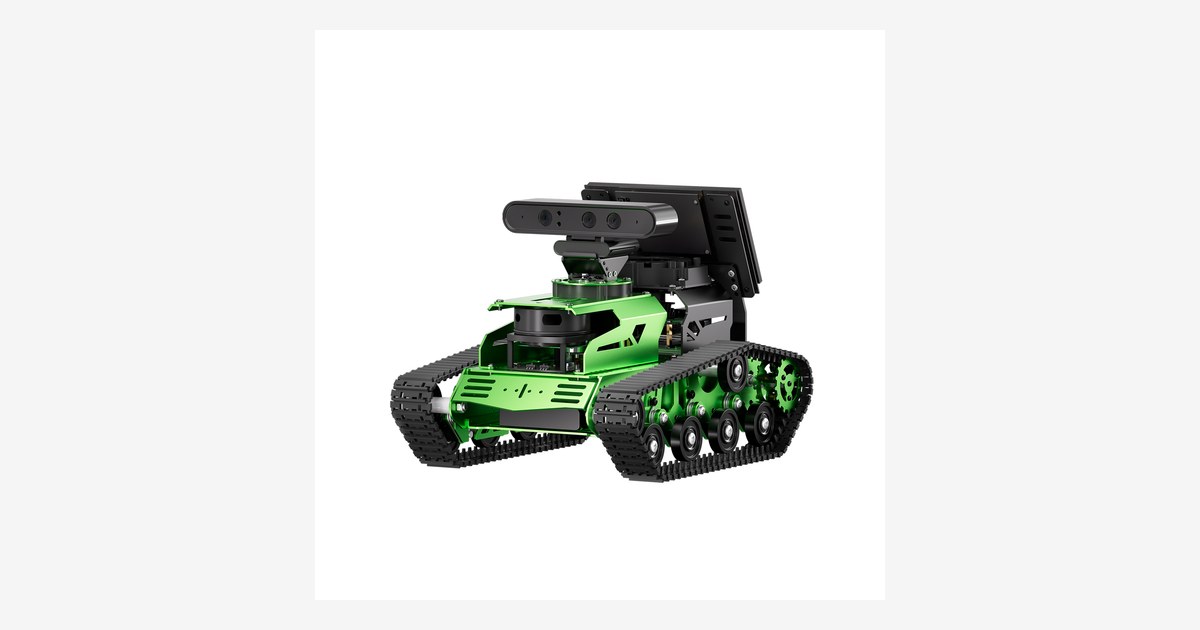
JetTank: aprender navegación ROS con una base de orugas
JetTank reúne orugas, LiDAR y opciones de visión de profundidad para ejercicios ROS. Cómo escoger el kit y separar el mapa del comportamiento mecánico.
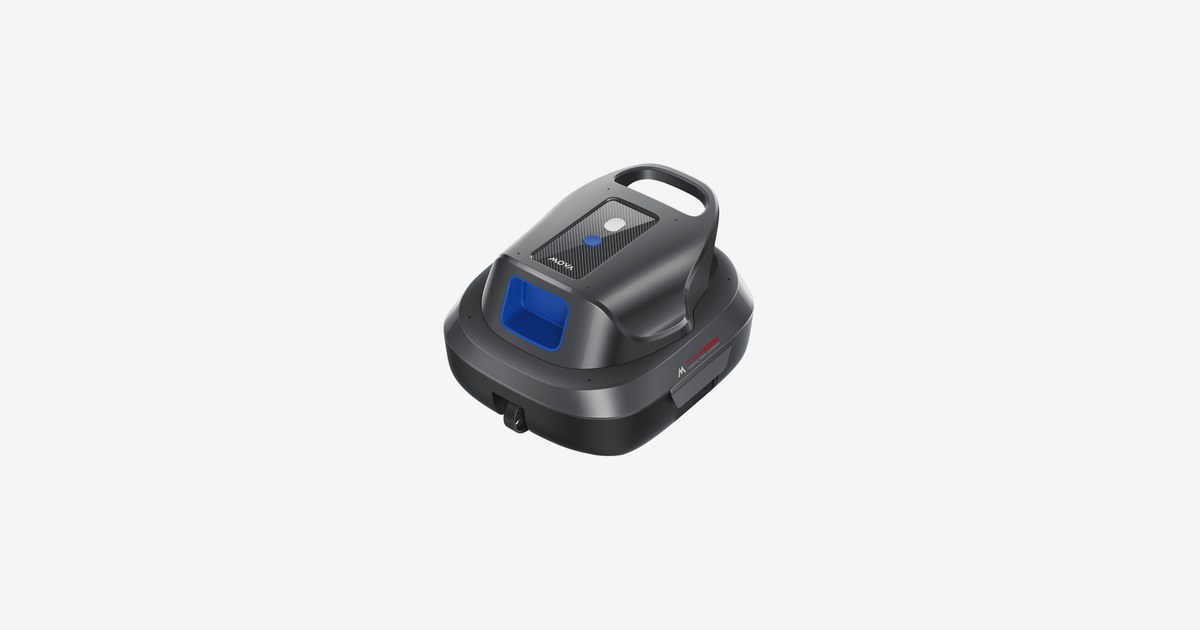
Diver R10: limpiar el fondo de una piscina pequeña sin cable
MOVA Diver R10 se dirige a piscinas pequeñas con fondo plano de hasta 80 m². Qué incluye y cómo interpretar su autonomía y aparcamiento automático.
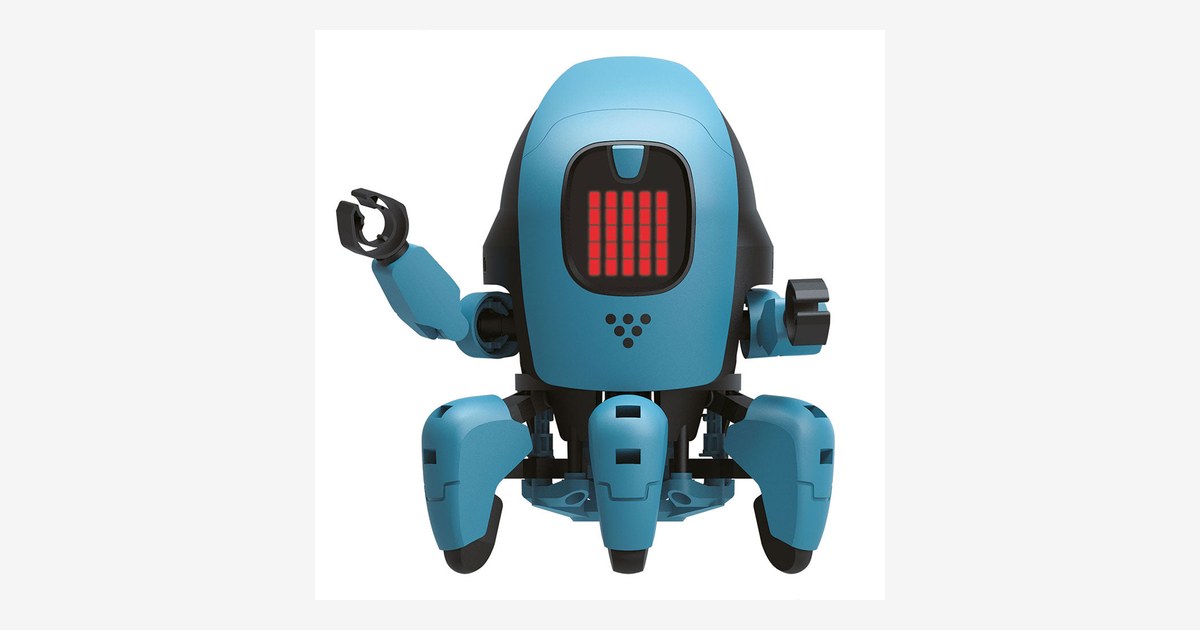
KAI: entrenar gestos y sonidos para dirigir un robot de seis patas
KAI usa la cámara y el micrófono del móvil para aprender señales de control. Cómo preparar ejemplos y entender dónde se ejecuta su aplicación.
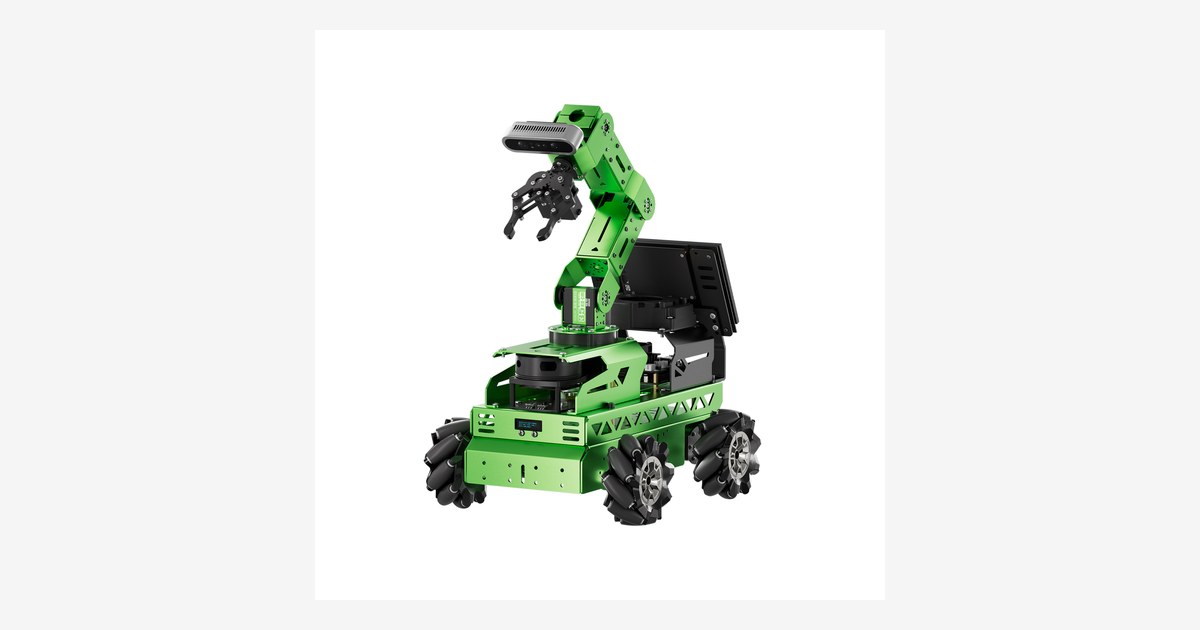
JetRover: escoger el chasis antes de practicar manipulación móvil
JetRover combina un brazo de seis grados de libertad con tres tipos de chasis. Qué cambia entre mecanum, Ackermann y orugas al preparar ejercicios ROS.
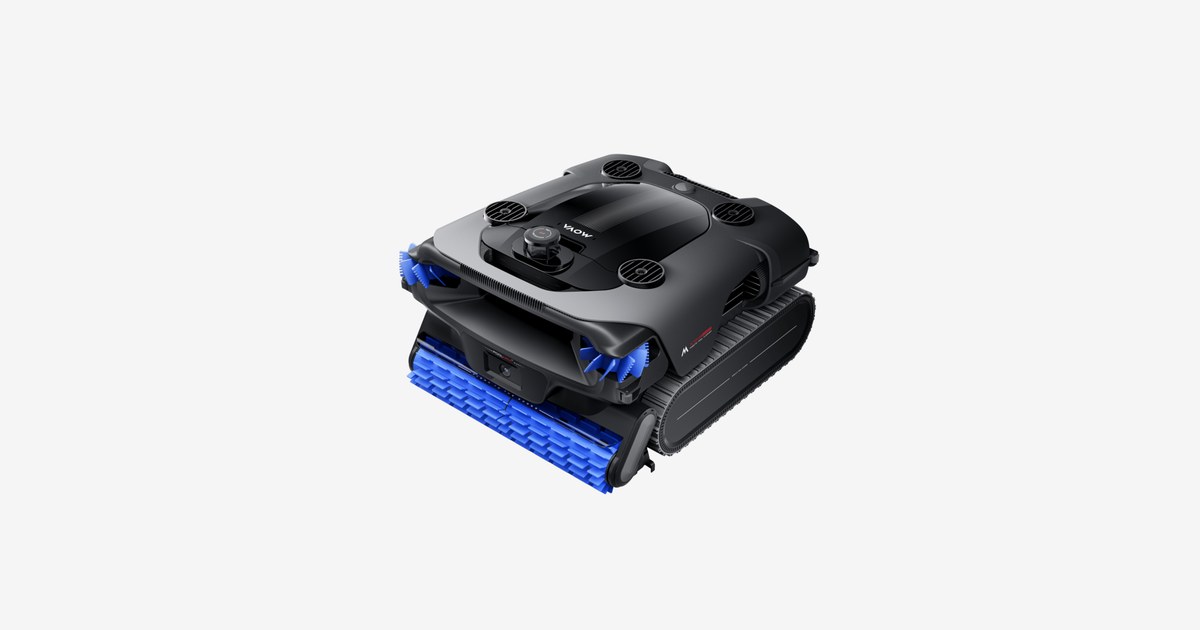
Rover X10: qué revisar en un robot que limpia varias zonas de piscina
MOVA Rover X10 anuncia limpieza de siete zonas y mapeo LDS bajo el agua. Cómo interpretar autonomía, filtros y recuperación antes de elegirlo.
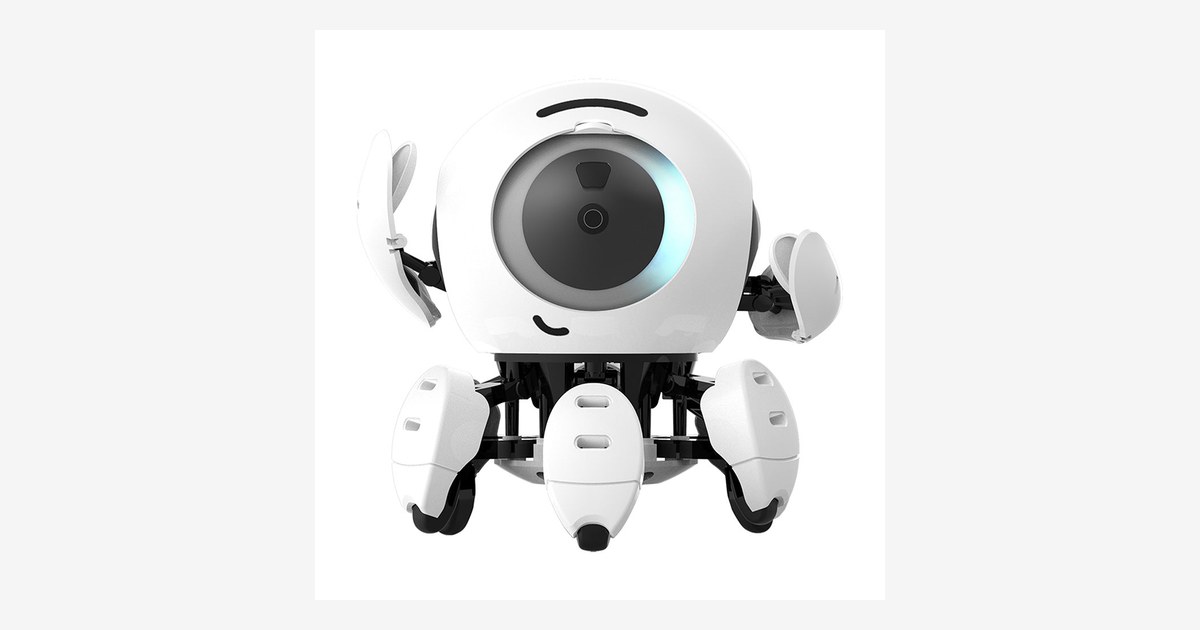
Hero: un robot de montaje que sigue sonidos sin pantalla
Hero usa tres micrófonos direccionales y cuatro modos de juego. Qué aporta construirlo y cómo organizar una actividad con palmadas sin teléfono.
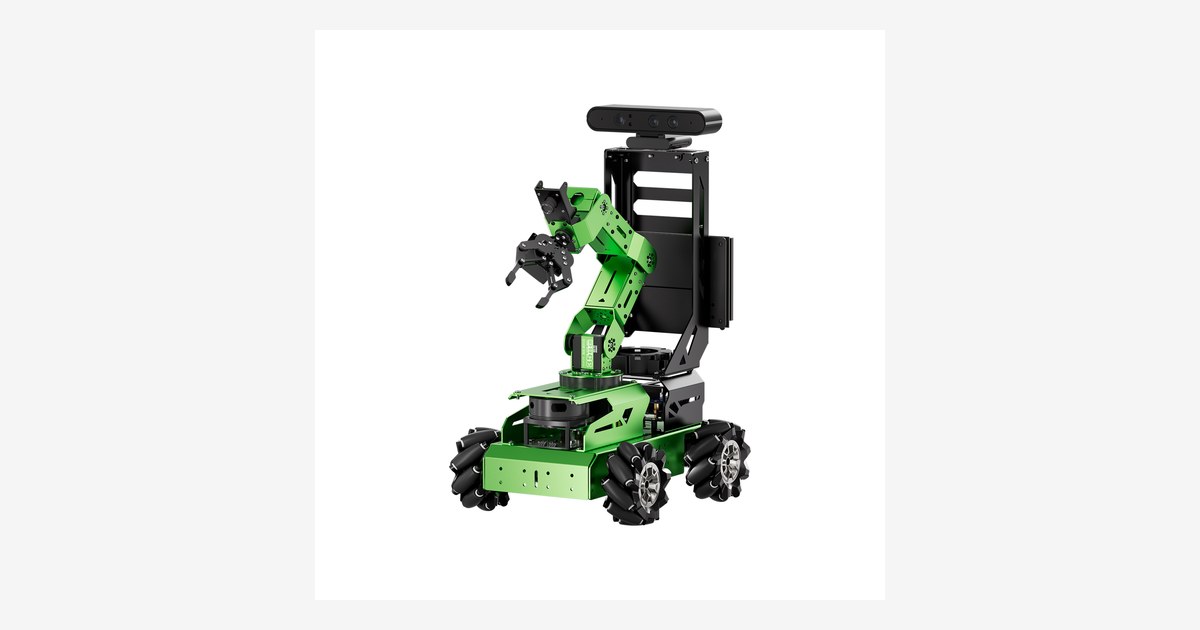
JetAuto Pro: combinar navegación y un brazo en una plataforma ROS
JetAuto Pro une ruedas mecanum y un brazo de seis ejes. Qué comprobar en sensores, controlador y sistema antes de practicar manipulación móvil.
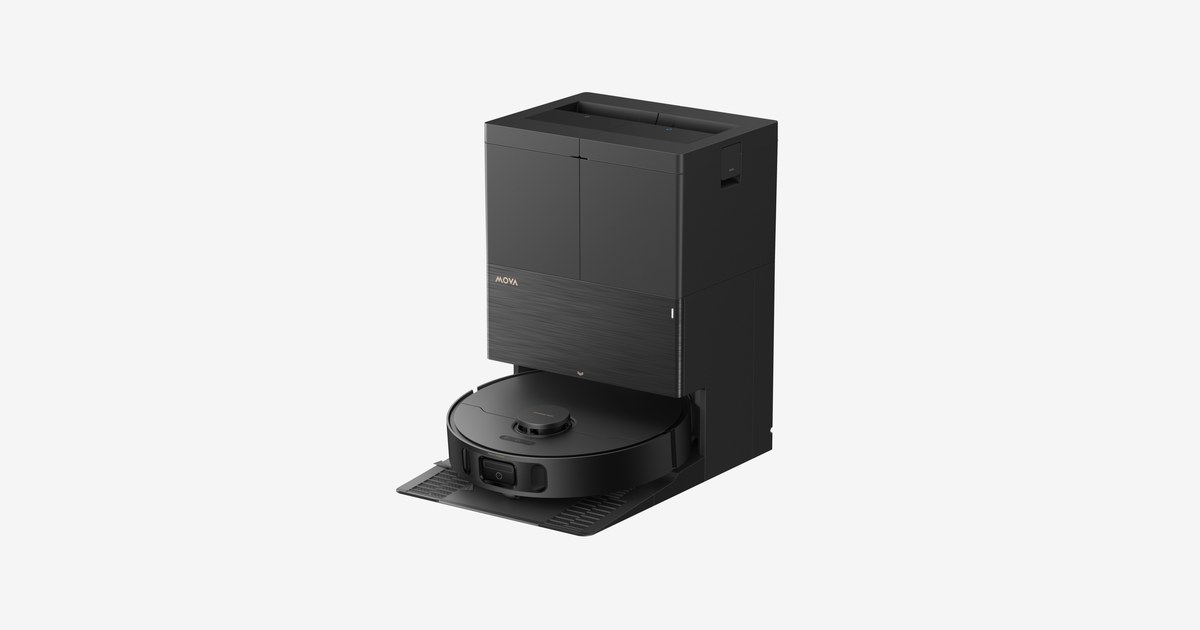
MOVA E50 Pro Ultra: revisar agua, base y mantenimiento cotidiano
E50 Pro Ultra incorpora una estación con depósito de 5 litros y lavado de mopas anunciado a 100 °C. Qué comprobar antes de elegir su rutina de limpieza.
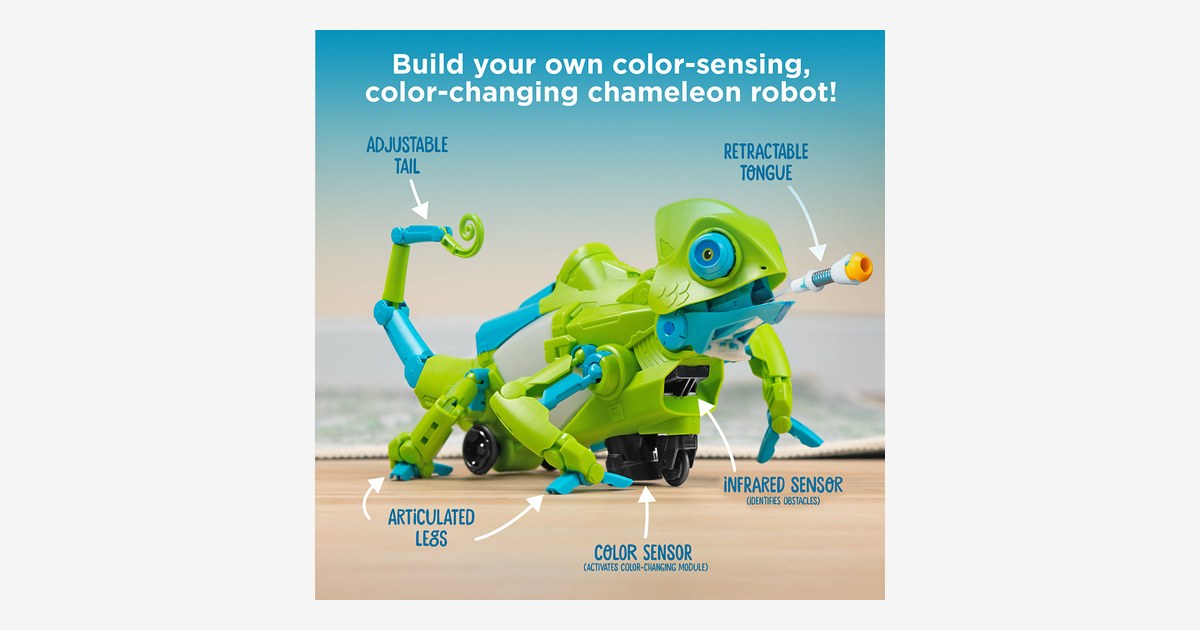
Coding Chameleon: programar una mascota con tarjetas de colores
Coding Chameleon combina sensor de color, infrarrojos y tarjetas para programar movimientos sin pantalla. Qué enseñan sus tres modos y cómo preparar el montaje.
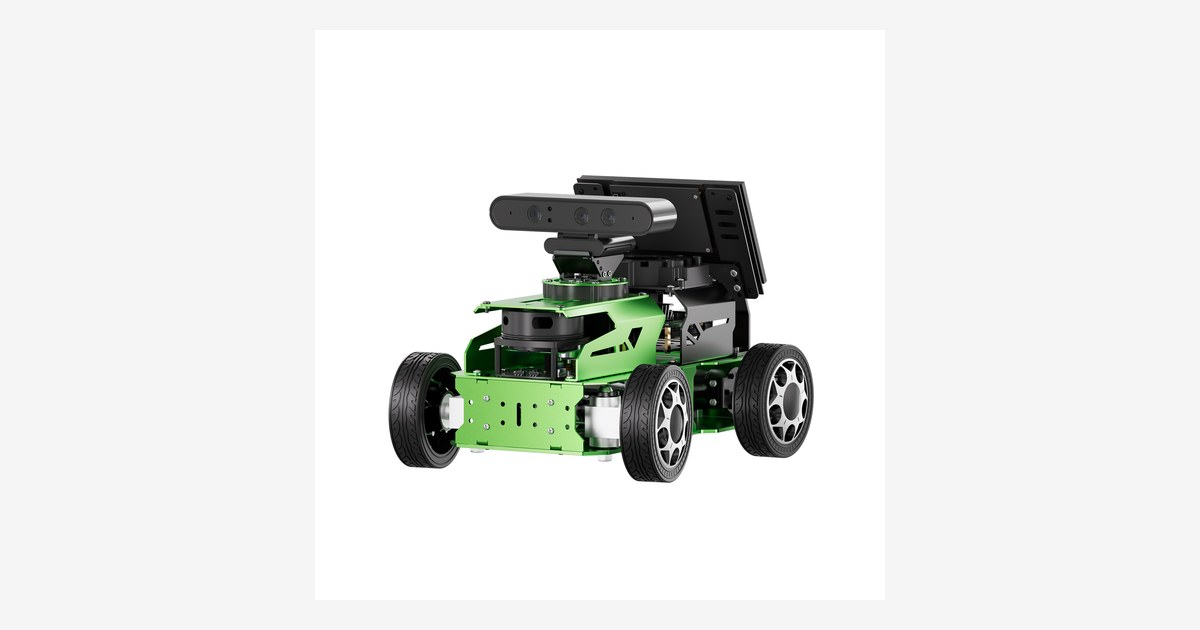
JetAcker: estudiar dirección Ackermann con un robot ROS
JetAcker utiliza dirección Ackermann y configuraciones ROS con sensores. Cómo preparar ejercicios de giro y navegación sin mezclar versiones de sistema.
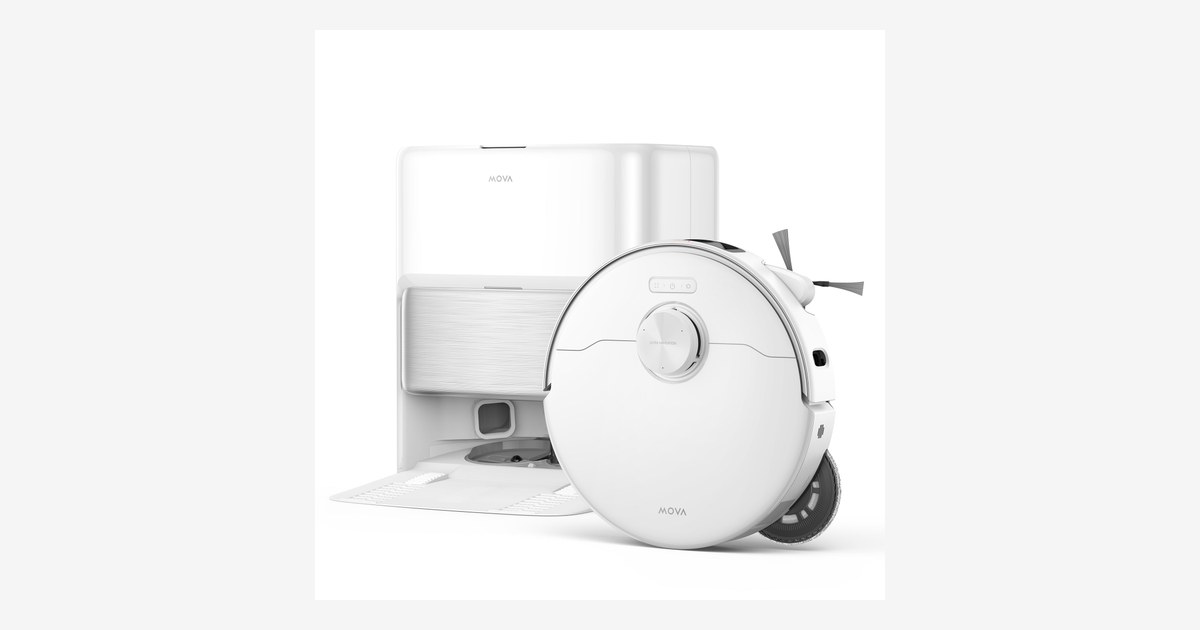
MOVA P70 Pro Ultra: presión de las mopas y mantenimiento de la estación
P70 Pro Ultra anuncia mopas a 260 rpm, succión de 30.000 Pa y limpieza de la base. Qué indican esas cifras y qué revisar para el suelo de casa.