PiCrawler: cuatro patas para experimentar con la marcha en Python
PiCrawler ofrece doce articulaciones, cámara y ejemplos de programación. La calibración y las revisiones del kit importan más que el nombre comercial de araña.
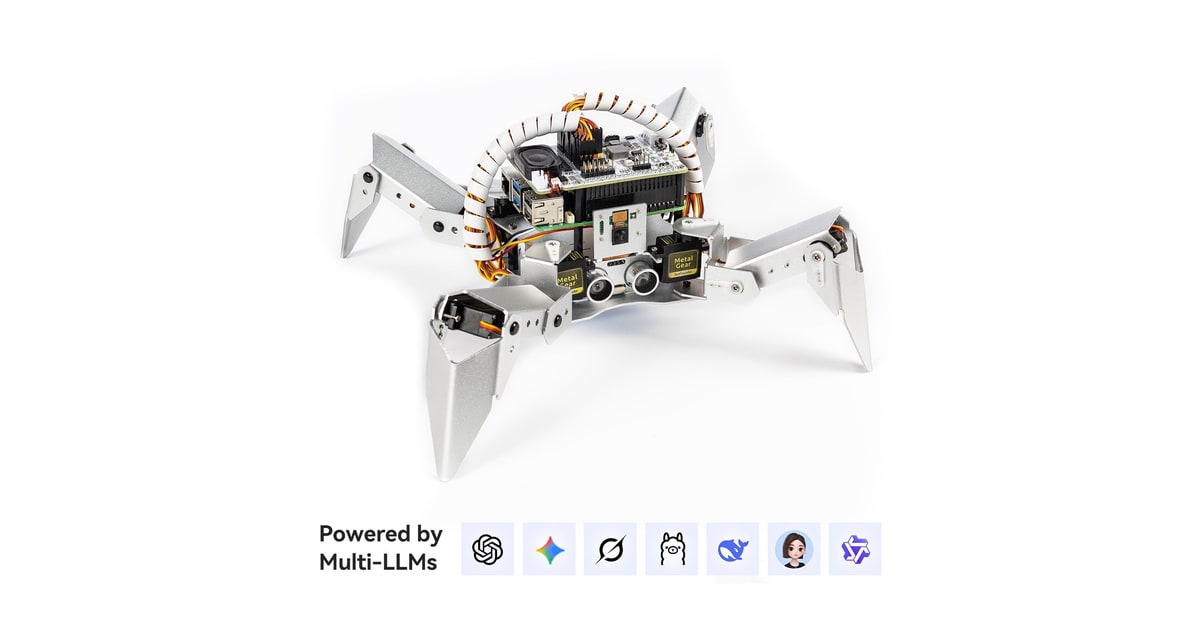
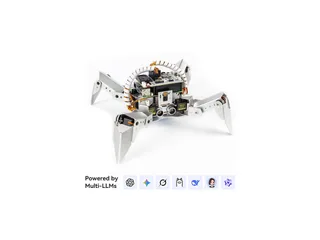
PiCrawler se vende como un robot araña, pero su mecánica tiene cuatro patas y doce articulaciones. El kit de SunFounder permite estudiar cómo se colocan los apoyos y cómo una secuencia produce desplazamiento. La cámara añade percepción; la primera parte del proyecto está en alinear y comprobar los servos.
La variante Silver de PiCrawler figura por 139,99 dólares estadounidenses. La Raspberry Pi no está incluida. La ficha y el manual deben corresponder a la revisión recibida, porque el contenido y la placa Robot HAT han cambiado entre generaciones de kits.
Una pata enseña un problema de geometría
Las tres articulaciones de cada pata permiten variar la posición del extremo. Eso hace posible experimentar con coordenadas y secuencias, además de ejecutar movimientos preparados. El programa debe relacionar una posición deseada con los ángulos que moverán los servos.
Un ejercicio puede fijar tres patas y mover la cuarta entre dos posiciones. Después se modifica la altura o la separación y se observa cómo cambia el apoyo. La prueba hace visible por qué un movimiento geométricamente posible puede no ser útil para sostener el robot.
El repositorio de PiCrawler incluye ejemplos de pasos y control de coordenadas. Conviene comenzar por los movimientos que ya están documentados antes de ampliar el rango de una articulación. El cuerpo y los enlaces físicos imponen límites que no se ven al escribir números en una función.
El ajuste a cero afecta a las cuatro patas
El manual del kit organiza preparación, montaje y programación. La puesta a cero de los servos permite fijar las piezas en la posición que espera el software. Si una pata parte de otro ángulo, un mismo conjunto de órdenes puede producir apoyos desiguales.
Ese ajuste explica por qué una marcha que falla no siempre necesita otro algoritmo. Primero interesa comprobar la posición inicial, la conexión del servo y el estado de la alimentación. Corregir cada paso por separado para compensar un montaje desalineado puede dejar el programa difícil de reutilizar.
Raspberry Pi documenta los requisitos de sus modelos, con diferencias de alimentación entre placas. Esa fuente independiente sirve para preparar el ordenador, mientras que SunFounder establece cómo alimentarlo dentro de su robot. La compatibilidad mecánica con una placa no sustituye a comprobar el conjunto eléctrico y la versión del sistema.
Cámara y voz son capas posteriores
La oferta actual incluye referencias a visión y ejemplos con servicios de lenguaje. El código permite distinguir esas ampliaciones de los ejemplos de marcha. Algunas pueden necesitar servicios externos o modelos locales adicionales, según la ruta elegida.
Para valorar una sesión de robótica educativa, interesa decidir qué se quiere estudiar: colocar un pie, coordinar varios apoyos o reaccionar a una imagen. Son problemas que pueden compartir el mismo robot, pero requieren pruebas y tiempos de preparación diferentes.
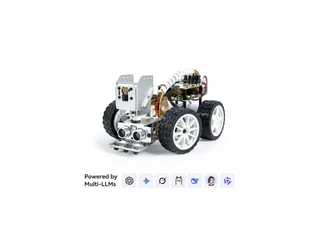
Frente a un coche como PiCar-X, PiCrawler añade el problema de sostener el cuerpo mientras cambia el apoyo. Ese trabajo mecánico es su principal atractivo para aprender movimiento. Una configuración documentada y una marcha reproducible ofrecen una base más útil que activar todas las ampliaciones el primer día.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.