PiPER: descontar la pinza antes de elegir el objeto
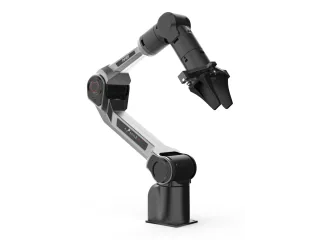
PiPER ofrece seis articulaciones para prácticas de manipulación. La pinza y la pieza comparten la carga útil y deben considerarse al preparar el experimento.
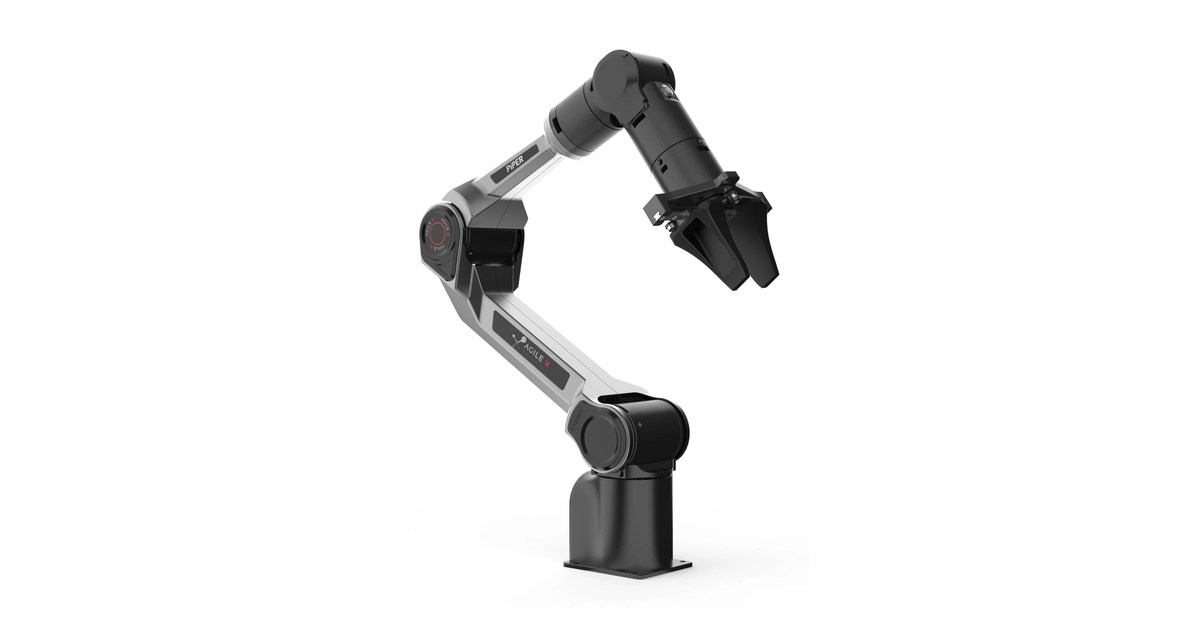
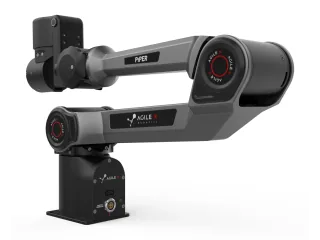
PiPER ofrece seis articulaciones para experimentar con manipulación sobre una mesa. El brazo de AgileX pesa 4,2 kg y anuncia una carga útil de 1,5 kg, una cifra que conviene considerar junto al peso del dispositivo que se instale en la muñeca.
Una pinza y su soporte forman parte del equipo que el brazo mueve. Si se añade una cámara a la muñeca, también se suma masa en el extremo. Diseñar una práctica con un objeto próximo al límite publicado requiere revisar esa combinación y las condiciones de carga del fabricante.
Alcanzar y orientar son tareas distintas
La ficha anuncia 626 mm de alcance y 0,1 mm de repetibilidad. El alcance indica una dimensión de trabajo; no garantiza que la herramienta pueda adoptar cualquier orientación en todos los puntos de ese espacio. Para introducir una pieza en un hueco importa llegar al punto y orientar la pinza sin que el resto del brazo choque con la mesa.
La repetibilidad describe el retorno a una posición bajo las condiciones especificadas. Una cámara mal calibrada puede dar una coordenada incorrecta aunque el robot repita bien el movimiento ordenado. En una práctica de visión, conviene comprobar primero el agarre sobre posiciones conocidas y después incorporar la localización visual.
AgileX publica interfaces de Python y compatibilidad con ROS. Su repositorio de modelos distingue los archivos del brazo y de las herramientas. Utilizar el modelo que corresponde a la pinza instalada permite que el programa represente el volumen real del conjunto. Es una decisión concreta al preparar la simulación: un brazo dibujado sin herramienta ocupa menos espacio que el equipo que se mueve sobre la mesa.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.