
Pololu 3pi+ 2040: calibrar y ajustar un seguidor de línea
El Pololu 3pi+ 2040 incluye un seguidor de línea modificable. Cómo calibrar sus sensores, ajustar el programa en MicroPython y elegir una versión para aprender.
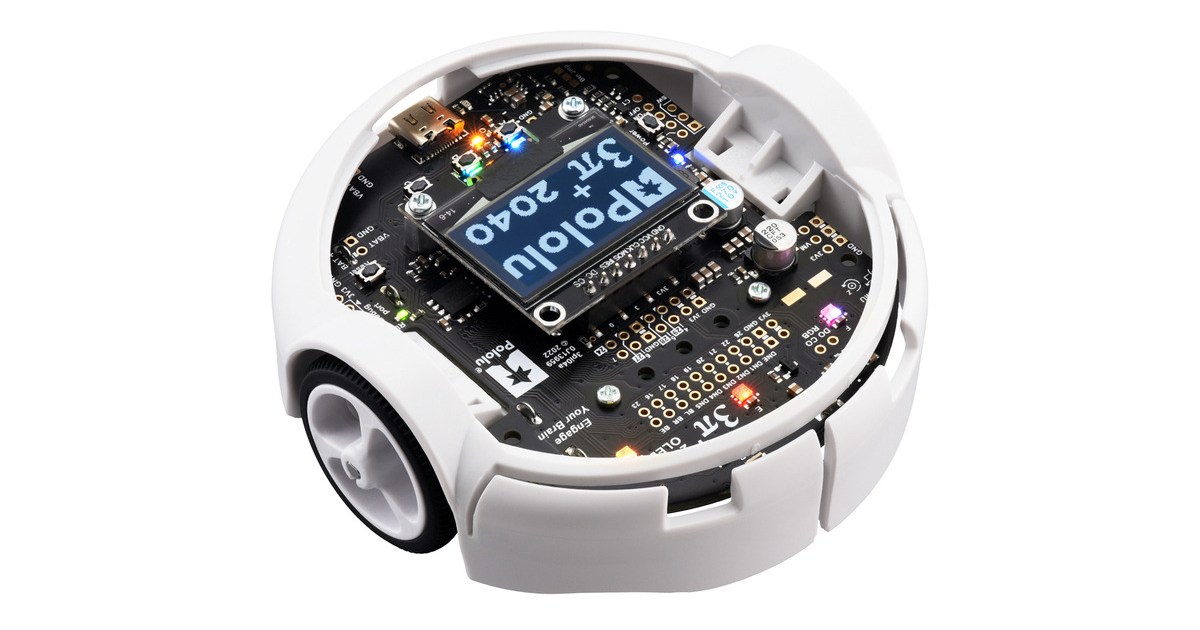
El Pololu 3pi+ 2040 puede seguir una línea negra sobre fondo blanco con un programa que trae instalado. Si oscila o pierde una curva, hay trabajo de programación por hacer: Pololu deja el ejemplo deliberadamente poco afinado para que el usuario lo mejore. Calibrar los sensores y cambiar cómo corrige las ruedas convierte una pista de cinta adhesiva en un ejercicio de control del movimiento.
La actividad se puede preparar con un robot comercial ya montado. Esta guía parte del manual, del código oficial y de una práctica docente independiente; no es una prueba propia. Está pensada para quien quiera pasar de ejecutar una demostración a entender por qué el robot se sale del recorrido.
Qué versión y material necesitas
La familia 3pi+ 2040 de Pololu [en] tiene tres variantes de motores. Turtle alcanza aproximadamente 0,4 m/s y el fabricante la orienta a iniciación; Standard llega a 1,5 m/s. Hyper ronda los 4 m/s y queda reservada a usuarios avanzados. Esa velocidad máxima no indica a qué ritmo conviene hacer la primera vuelta.
Hay versiones montadas y kits que requieren soldadura. Para centrarse en el programa, la montada evita añadir esa tarea. Necesitas cuatro pilas AAA, un cable USB-C para el ordenador y una superficie lisa con una pista contrastada. Las pilas recargables requieren un cargador aparte. El USB por sí solo no alimenta los motores, aunque la pantalla se encienda.
Opencircuit ofrece el Standard montado, modelo 5001 y referencia 61031, por 270,10 € con IVA [en]. La ficha usa la configuración fiscal de Países Bajos e indica existencias en almacén externo. Sus condiciones de envío [en] incluyen España, con portes gratuitos desde 150 €, y tarifas separadas para Las Palmas, Santa Cruz y Melilla. Confirma el total y el plazo para tu dirección; almacén externo no equivale a salida inmediata.
Comprobar la lectura antes de tocar la velocidad
Los cinco sensores inferiores detectan diferencias de luz infrarroja reflejada. No son una cámara que reconozca el dibujo. El manual de ejemplos [en] ofrece ir_sensor_demo.py para ver sus lecturas como barras en la pantalla:
- Selecciona el programa con A y C y ejecútalo con B.
- Pulsa A para empezar la calibración y desplaza el robot sobre la línea, haciendo que los sensores pasen por negro y blanco.
- Pulsa A para terminar y C para mostrar las lecturas calibradas.
Haz esta comprobación sobre la pista que vas a utilizar. Si las barras apenas cambian al cruzar la línea, aumentar la fuerza de los motores no resolverá la lectura. Conviene corregir primero el contraste o la calibración y mantener el mismo material durante las pruebas.
Después abre line_follower.py. Tiene su propia calibración: sitúa el robot sobre la línea y sigue las indicaciones de la pantalla. El código oficial [en] lo hace girar durante esa fase; deja espacio alrededor y prepara el circuito en el suelo. A permite iniciar o detener la marcha, y C salir del ejemplo actual.
Cambiar una cosa y observar la curva
El programa estima dónde queda la línea respecto al centro y modifica la orden de cada motor. Aunque el ejemplo se llama PID, el archivo combina la desviación presente y su cambio respecto a la lectura anterior: utiliza términos proporcional y derivativo. No hace falta dominar las fórmulas para empezar a comparar resultados.
Una primera modificación razonable es reducir max_speed en el bloque de la edición elegida y repetir la misma curva. Esa variable representa una orden al controlador, no metros por segundo. Conserva una copia del archivo original y anota qué valor cambiaste. Si reduces la velocidad y retocas a la vez los coeficientes de corrección, será más difícil saber qué produjo la diferencia.
Pololu permite editar los archivos de MicroPython directamente por USB [en]. Los requisitos básicos son un editor de texto y acceso a la unidad del robot; el manual contempla Windows, macOS, Linux y ChromeOS. Guarda también los programas en el ordenador y no desconectes el cable mientras se escribe un archivo.
La documentación y los mensajes del ejemplo están en inglés. Para esta actividad pesa más la soltura leyendo y modificando código que una edad concreta. Si se prefiere empezar con bloques, la guía de Arduino Alvik ofrece otra entrada a los sensores y al movimiento. Pololu también cataloga ruedas, neumáticos, motores y placa de control por separado para reparar o modificar la plataforma.
La segunda pista comprueba lo aprendido
La práctica Track and Line Following de Embedded Systems Labs [en] propone construir recorridos con cinta negra sobre una base blanca, calibrar los sensores y ajustar la velocidad para resolver las curvas. Utiliza el lenguaje Lingua Franca, por lo que sus instrucciones de software no son intercambiables con el ejemplo MicroPython.
Su criterio final sí sirve para una sesión casera: probar el robot en una pista distinta de aquella con la que se ajustó el programa. Puedes mantener el material y cambiar la curva, o colocarlo algo desalineado al inicio. El objetivo es comprobar si recupera el trazado sin ayuda. Dentro de los robots educativos, este pequeño ejercicio permite separar una vuelta que sale bien de un control capaz de corregir desviaciones.
Fuentes
- Pololu — variantes del 3pi+ 2040, velocidades y repuestos [en]
- Pololu — material necesario, alimentación y herramientas de montaje [en]
- Pololu — demostraciones instaladas y calibración de sensores [en]
- Pololu — código de line_follower.py, calibración, botones y control de motores [en]
- Pololu — edición de programas y copias de seguridad [en]
- Pololu — sistemas operativos compatibles [en]
- Embedded Systems Labs — práctica independiente de seguimiento de líneas [en]
- Opencircuit — Standard montado, modelo 5001: oferta europea [en]
- Opencircuit — IVA y condiciones de envío a España [en]
- Imagen: Pololu — fotografía oficial del 3pi+ 2040 en su galería de producto [en]
Más artículos
Arduino Alvik: tres retos para empezar a programar robots
Arduino Alvik llega montado y permite ensayar recorridos, seguir una mano y detectar líneas. Una guía para empezar, elegir editor y conservar las demos.
Tale-Bot Pro: poner voz a un cuento con un robot sin pantalla
Tale-Bot Pro permite añadir grabaciones a sus recorridos sin usar una app. Cómo preparar un cuento, distinguir los mapas y evitar perder los audios al apagarlo.