Q8botOne abre su software para controlar las patas con Python
Q8botOne publica su aplicación y firmware preliminares para experimentar con un cuadrúpedo pequeño. Qué permite el código y qué falta antes de recibir o montar el robot.
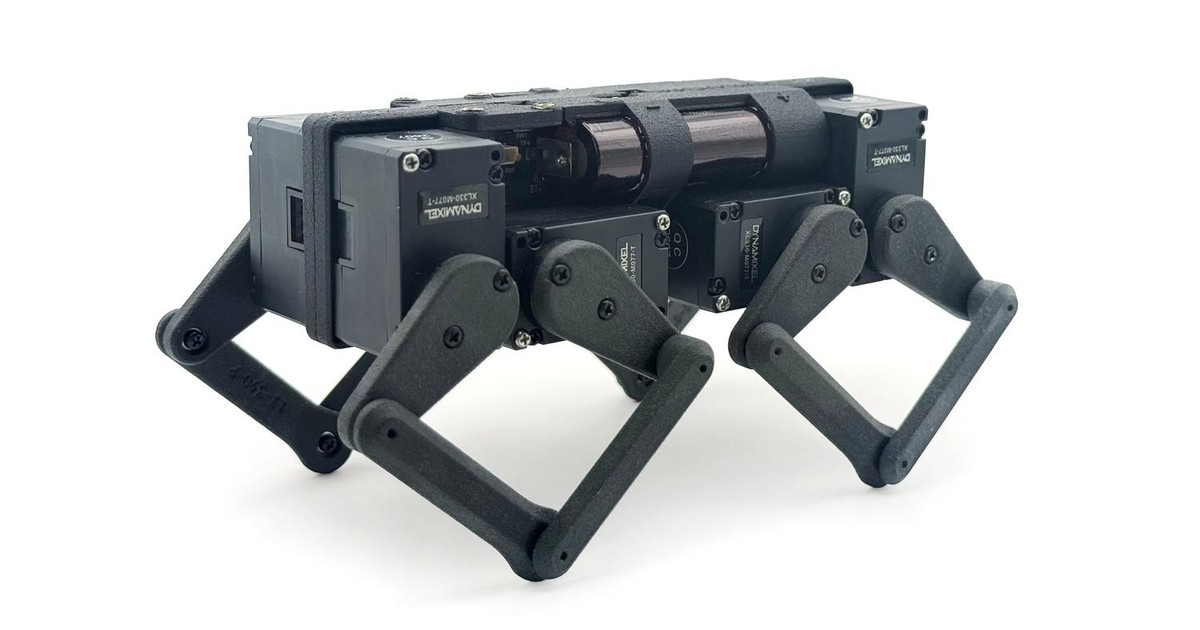
ZeroWire Robotics Q8botOne ya tiene software público para estudiar cómo controlar sus cuatro patas desde una aplicación o con Python. Su creador ha publicado versiones preliminares de la biblioteca y el firmware mientras continúa la campaña de financiación. Se puede examinar el programa antes de apoyar el proyecto; recibir el robot o fabricarlo completo todavía exige esperar.
La actualización del 13 de octubre [en] muestra control con joystick, ratón y mando Xbox, además de posturas enseñadas por el usuario. Son funciones que el desarrollador declara implementadas y acompaña con demostraciones, sin que eso equivalga a entregas a compradores.
El mando cambia de función cuando entra el ordenador
Para conducirlo directamente, el mando incluido necesita alimentación USB-C. Sus botones seleccionan marchas y movimientos preparados. Al conectarlo al ordenador con un cable de datos, pasa a actuar como enlace inalámbrico entre el robot y la aplicación.
La interfaz añade lectura de ángulos, temperatura, corriente de los motores y batería. También permite ajustar una postura y registrar una rutina sin escribir código. Para aprender, esa información sirve para relacionar lo que se pide a una articulación con el estado que devuelve: mover un deslizador no tiene por qué ser el final del ejercicio.
El README de la versión pública [en] pide Python 3.13 para instalar la aplicación y señala que, por ahora, se ha probado en Windows. Incluye instrucciones para macOS y Linux, pero publicarlas no acredita el mismo nivel de pruebas. La biblioteca sin interfaz admite Python desde 3.9. La documentación está en inglés y la instalación requiere manejar una terminal.
Ese mismo manual aclara un detalle de uso: mientras la aplicación está conectada, el mando retransmite sus órdenes. Para recuperar sus botones y joystick propios hay que apagarlo y volverlo a encender.
Programar una marcha no equivale a navegar solo
La biblioteca permite conectar, activar motores, avanzar, girar y cambiar entre cinco marchas. Las órdenes de avance y giro usan valores entre −1 y 1. El robot conserva el movimiento hasta recibir otra orden; move(0, 0) solicita parar y close() detiene, desactiva motores y desconecta. Conviene entender esa persistencia antes de probar secuencias.
Un ejercicio posible sería conservar una marcha, cambiar solo la orden de avance y observar el desplazamiento sobre el mismo suelo. Es una propuesta didáctica, no una actividad probada aquí ni una promesa de velocidad proporcional. La lectura de articulaciones ofrece otro dato para comparar intentos.
Q8botOne utiliza ocho actuadores DYNAMIXEL XL330-M077-T. ROBOTIS, su fabricante [en], distingue ajustar trayectorias de entrenar una política mediante aprendizaje automático: el trabajo del Q8bot original plantea ese aprendizaje como una dirección de investigación con necesidades adicionales de percepción y cálculo. Su simulación del modelo anterior tampoco constituye un gemelo digital validado de Q8botOne.
La campaña contempla conectores para añadir sensores y otro procesador. Eso abre proyectos de reacción al entorno, pero obliga a aportar componentes e integración. Las demostraciones de conducción no permiten atribuirle evitación autónoma de obstáculos. Quien busque robots educativos debe distinguir entre aprender a mandar sobre las patas y disponer de un explorador que decida su recorrido.
El kit barato deja fuera los ocho actuadores
La oferta actual de Crowd Supply [en] separa dos opciones, en dólares estadounidenses:
| Opción de campaña | Precio | Qué recibe el comprador |
|---|---|---|
| Q8botOne Robot Kit | 199 USD | Chasis, baterías, piezas de las patas, tornillos, mando programado, cable y herramientas; requiere montaje y comprar los ocho actuadores aparte. |
| Q8botOne Assembled Robot | 599 USD | Robot montado, con baterías, mando programado, cable y herramientas. |
Ambas anuncian envío mundial gratuito y expedición estimada el 24 de marzo de 2027. Son aportaciones a una campaña, sin entrega inmediata. Las condiciones de Crowd Supply [en] advierten de posibles retrasos y de impuestos o cargos de importación según destino. Por tanto, esos importes no son un total final entregado en España ni acreditan distribución local.
El código abierto aún no completa la construcción
La cobertura previa de Hackster [en] situaba la versión montada como respuesta al esfuerzo de conseguir piezas y ensamblar el Q8bot original. La publicación del código reduce otra barrera: ahora se puede valorar la herramienta de control antes de recibir hardware.
El repositorio de firmware [en] contiene proyectos para robot y mando basados en PlatformIO, con licencia MIT. Es una publicación preliminar, al igual que la biblioteca. El anuncio del creador mantiene pendientes los archivos STEP, Gerber y Altium y las instrucciones detalladas de construcción mientras valida prototipos; el documento mecánico de trabajo está en Onshape.
Para quien quiera construirlo por su cuenta, faltan esos recursos. Para quien prefiera centrarse en movimientos, la opción montada evita el ensamblaje, pero conserva la espera de producción. La guía de Skill Composer para Bittle X V2 ofrece una referencia de otro flujo de creación de gestos; sus archivos no son intercambiables con los de Q8botOne.
Fuentes
- ZeroWire Robotics — controles, software preliminar y archivos de hardware pendientes, 13 de octubre [en]
- ZeroWire Robotics — biblioteca Python, instalación y comportamiento de los controles [en]
- ROBOTIS — actuadores, ajuste de marchas y límites del simulador del Q8bot original [en]
- Crowd Supply — campaña Q8botOne, variantes, precios y previsión de expedición [en]
- Crowd Supply — moneda, envíos internacionales e impuestos [en]
- Hackster, Nick Bild — contexto del paso del Q8bot de montaje propio al Q8botOne [en]
- ZeroWire Robotics — firmware de robot y mando, PlatformIO y licencia [en]
- Imagen: fotografía oficial de Q8botOne distribuida por ZeroWire Robotics en su campaña [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.