QTrobot: programar una actividad con voz, gestos y expresiones
QTrobot Studio V3 permite preparar actividades locales por bloques. La expresividad física y el procesamiento de voz dependen de la configuración.
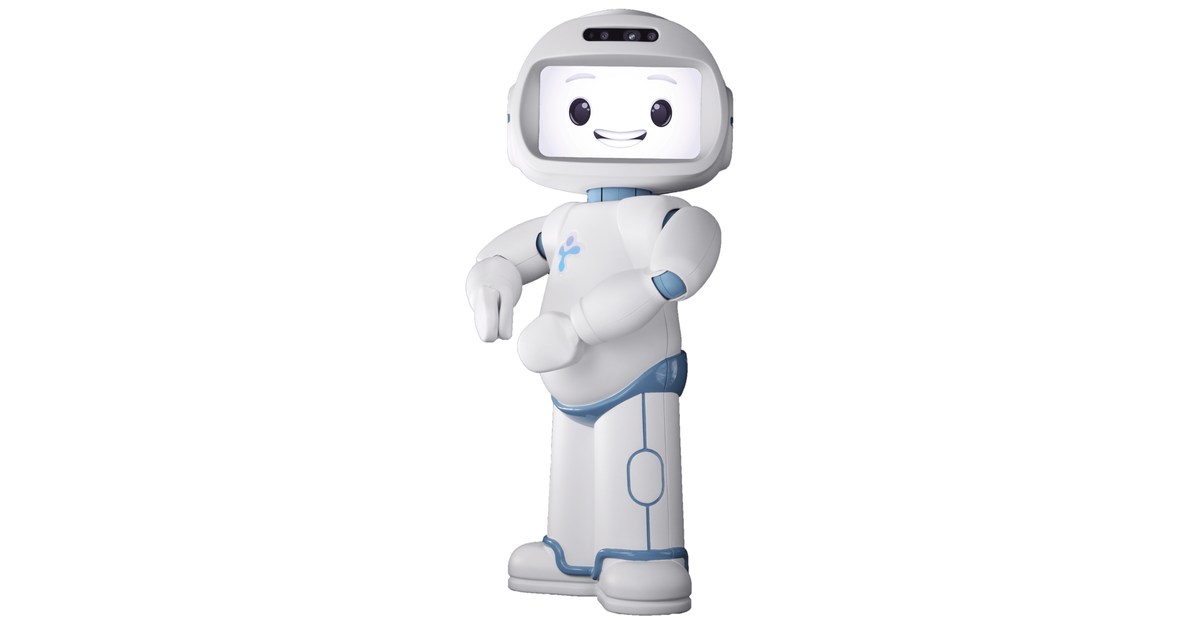
QTrobot combina una cara en pantalla, movimientos de brazos y voz para ejecutar actividades programadas. LuxAI ofrece configuraciones para investigación, enseñanza y otros programas de interacción. La versión de software y el ordenador embarcado definen qué herramientas están disponibles.
La documentación de QTrobot Studio V3 [en] describe un editor por bloques que se ejecuta en el ordenador del robot. Permite preparar sesiones sin depender de una cuenta en la nube para utilizar el propio editor. Esa condición corresponde a Studio V3, no a cualquier servicio de voz añadido.
Una actividad puede combinar varios canales
Los bloques permiten hacer que el robot hable, muestre una expresión o reproduzca un gesto. También pueden presentar imágenes y opciones en la interfaz del alumno. Una sesión puede empezar con una pregunta, esperar una elección y dar una respuesta distinta según esa entrada.
La coordinación importa. Un gesto puede anticipar el turno de palabra o acompañar una explicación. La pantalla y los brazos aportan información que una grabación de audio por sí sola no ofrece.
La herramienta permite utilizar gestos de una biblioteca o registrar otros. Eso facilita preparar una actividad específica, pero exige decidir qué movimiento tiene sentido y cómo se integra con el contenido. La expresividad no sustituye el diseño de la sesión.
Ejecutar localmente depende de qué componente se utiliza
La oferta de investigación de LuxAI [en] distingue configuraciones con diferente capacidad de cómputo. La opción AI@Edge incorpora recursos para ejecutar determinadas funciones de inteligencia artificial a bordo; otras integraciones recurren a servicios externos.
Que Studio funcione localmente no implica que todo reconocimiento de voz, modelo conversacional o aplicación de terceros lo haga. Conviene comprobar los componentes concretos del programa, sus licencias y sus conexiones antes de atribuir una operación completamente local a cualquier unidad.
También hay documentación separada para V2 y V3. Utilizar instrucciones de otra versión puede cambiar el procedimiento de acceso y las funciones disponibles. La etiqueta de versión que muestra el robot al arrancar sirve para escoger la guía adecuada.
Más expresión no garantiza un efecto mayor
Un estudio piloto de 2025 [en] examinó con 22 niños un juego de turnos y distintas combinaciones de expresión facial y corporal. Los autores observaron cambios de conducta relacionados con el estado emocional atribuido al robot; aumentar la expresividad no incrementó necesariamente esa respuesta.
Es un resultado preliminar en una actividad concreta. No demuestra una mejora educativa general ni un efecto terapéutico de todos los programas de QTrobot. Sí plantea una pregunta útil: qué canal aporta información y cuándo añadir gestos deja de ayudar.
QTrobot interesa a quien quiere preparar y evaluar interacciones físicas. Puede compararse con otros robots educativos y con plataformas sociales del catálogo, atendiendo tanto al hardware como al programa que se pretende ejecutar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.