Raspbot V2: separar el gesto detectado de la orden de movimiento
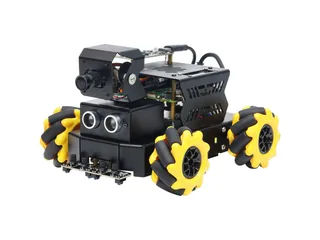
Raspbot V2 combina Raspberry Pi 5, cámara móvil y ruedas Mecanum. Su propuesta de visión permite estudiar cómo una detección se convierte en una orden.
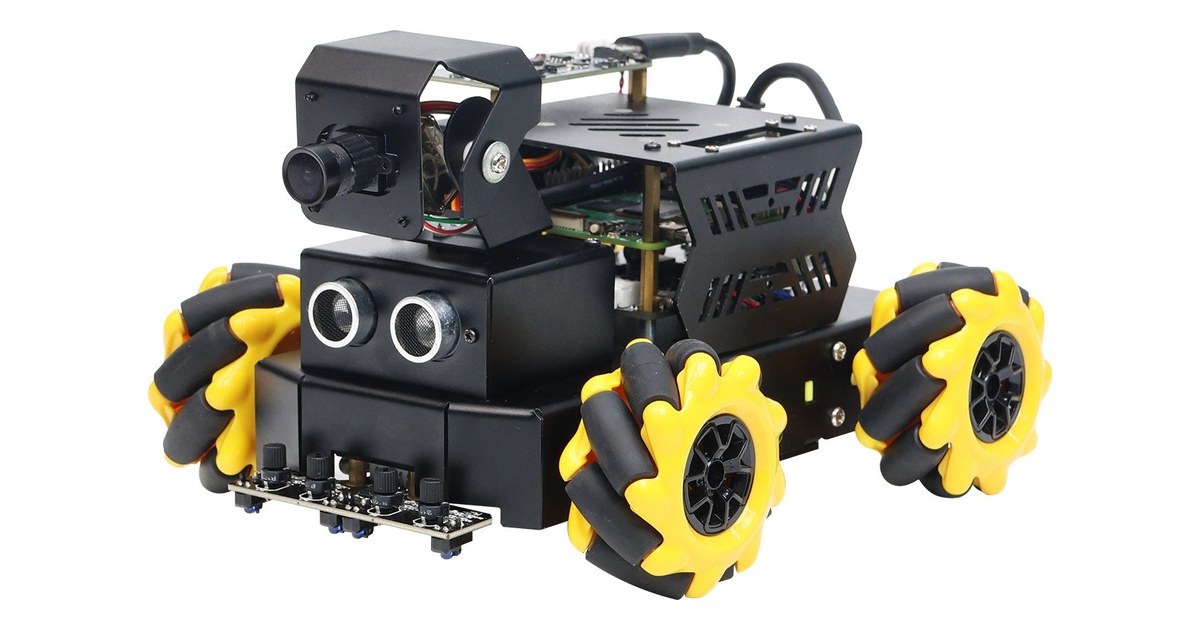
Detectar una mano en la imagen y decidir que el robot avance son dos pasos diferentes. Raspbot V2 combina una cámara sobre un soporte de dos ejes con Raspberry Pi 5 y ruedas Mecanum, en un kit educativo de visión y movimiento.
Yahboom propone actividades con Python, OpenCV y MediaPipe. El vehículo incorpora también sensores de línea, ultrasonidos y señales luminosas que permiten comparar distintas formas de entrada.
Una detección necesita una regla
La documentación de MediaPipe explica que su detector de puntos de la mano proporciona referencias de posición y de lateralidad. Esos datos describen la imagen; un programa debe decidir qué comportamiento asociarles.
El ejercicio puede empezar mostrando una detección sin mover el vehículo. Se observa cuándo aparece, cuándo desaparece y cómo cambia al desplazar la mano dentro del encuadre.
Después se define una regla simple: una condición reconocida activa una señal luminosa. Solo cuando esa señal resulta comprensible se añade una orden corta de movimiento.
Esta progresión ayuda a localizar el problema. Una detección intermitente necesita revisar la percepción; una respuesta distinta a la prevista necesita revisar la regla que interpreta el dato.
La cámara también se mueve
La ficha de Raspbot V2 incluye una cámara USB de un megapíxel y un soporte de dos grados de libertad. Cambiar su orientación altera lo que aparece en la imagen aunque la base permanezca quieta.
Una primera actividad puede mantener fija la cámara y delimitar una zona donde presentar la mano. Después se modifica su orientación y se compara la detección con el mismo gesto.
El MasterPi permite observar otra relación entre postura y cámara. En Raspbot interesa registrar tanto la posición del vehículo como la orientación del soporte.
La cámara, el detector y la regla de movimiento forman así un montaje concreto. Copiar solo una condición del programa deja fuera el encuadre y las opciones de percepción que la producen.
Añadir una respuesta corta y visible
Las cuatro ruedas Mecanum permiten distintos desplazamientos. Para estudiar una entrada de visión resulta más fácil comenzar con una respuesta breve, seguida de una parada definida.
El programa puede mostrar primero qué condición ha reconocido. Después ejecuta el movimiento y vuelve al estado de espera, conservando una forma de observar cada paso.
Los sensores de línea y ultrasonidos ofrecen otras entradas para comparar. Se puede mantener la misma respuesta y cambiar qué sensor la activa, explicando qué información aporta cada uno.
El Cutebot permite practicar esa distinción con órdenes temporizadas y sensores. Raspbot añade una cámara y herramientas de visión que requieren su propia preparación.
Standard y Superior tienen otro equipamiento
Yahboom advierte que las funciones de modelos de lenguaje e interacción por voz corresponden a la versión Superior. Esa distinción evita atribuirlas automáticamente a cualquier paquete de Raspbot V2.
La tienda muestra 384,99 dólares estadounidenses para Standard Kit con Raspberry Pi 5 de 4 GB, en la variante enlazada. También ofrece paquetes sin placa y con otras configuraciones.
El portal de cursos permite revisar preparación, interfaces y actividades de visión. La imagen del sistema y las conexiones deben corresponder al kit elegido.
Raspbot V2 ofrece una forma tangible de estudiar percepción y decisión. El objetivo inicial puede ser preciso: mostrar qué dato se detectó y por qué ese dato produjo una orden de movimiento determinada.
Imagen: Yahboom, Raspbot V2.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.