Cutebot: una orden de motor no mide el giro
El Cutebot original utiliza dos motores, sensores de línea y ultrasonidos. Un ejemplo de MakeCode permite explorar la diferencia entre tiempo y trayectoria.
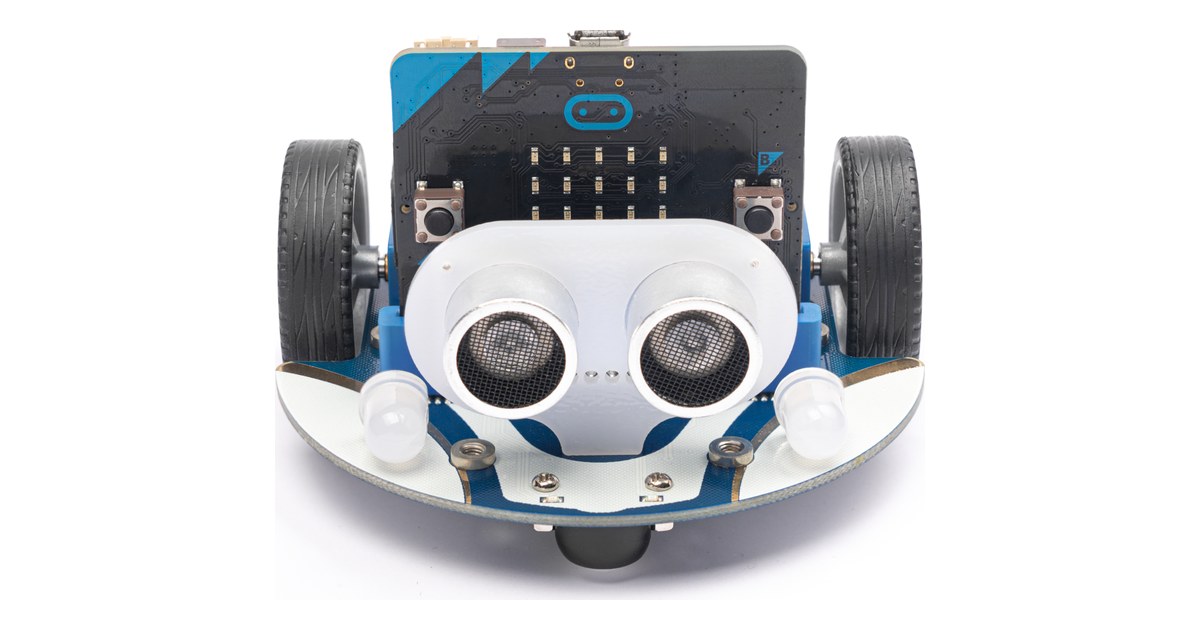
Un bloque que mantiene los motores activos durante un tiempo define una orden, pero no mide cuánto ha girado el coche. El Cutebot original permite estudiar esa diferencia con micro:bit, dos motores y ejemplos de MakeCode.
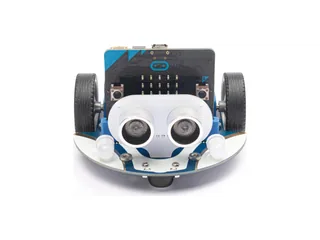
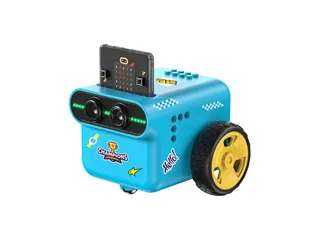
Elecfreaks presenta este modelo como un vehículo educativo con montaje sencillo. Dispone de sensores para seguir líneas y medir distancia con ultrasonidos, además de luces que pueden incorporarse a una actividad.
Dos valores para dos motores
La extensión de Cutebot publicada en MakeCode incluye un ejemplo que asigna 30 a un motor y 90 al otro durante 1.500 milisegundos. Después intercambia esos valores durante otro intervalo igual.
Es una forma directa de observar una curva. Los números representan órdenes de velocidad en el programa; el bloque de pausa determina cuánto se mantiene cada orden.
Para estudiar el resultado se puede marcar la posición inicial, ejecutar una sola curva y anotar dónde termina el vehículo. La repetición permite comprobar si la trayectoria cambia entre ensayos.
La superficie y el estado del montaje influyen en el desplazamiento observado. Si el ejercicio exige un ángulo concreto, conviene medirlo después de la ejecución antes de asociarlo a una duración fija.
El Cutebot Pro incorpora encoders en una propuesta diferente. El nombre original y la versión Pro deben mantenerse separados al elegir ejemplos o comparar funciones.
De la pausa a una condición
Los sensores permiten introducir una decisión. Un ejemplo puede mantener el avance hasta que la lectura del sensor ultrasónico alcance el valor elegido; otro puede decidir la dirección mediante los sensores de línea.
La documentación de Microsoft sobre el bloque condicional explica cómo una comprobación selecciona una rama del programa. Esa estructura ayuda a distinguir una orden que dura un tiempo de otra que depende de una lectura.
La condición también necesita repetirse si se quiere reaccionar durante el recorrido. Leer una vez al inicio y seguir avanzando conserva aquella decisión inicial, aunque la escena haya cambiado.
Un ejercicio progresivo puede empezar mostrando la lectura en micro:bit, continuar con una señal luminosa y añadir finalmente la orden de movimiento. Así se puede revisar el dato del sensor antes de utilizarlo para conducir.
Usar las luces para entender el programa
Las luces RGB del vehículo permiten hacer visible la rama que se está ejecutando. Se puede asignar un color al avance y otro a una detección de línea o de un objeto.
Esta señal resulta útil cuando el coche se aparta del recorrido esperado. El color permite comprobar si el programa interpretó una condición distinta o si mantuvo la orden anterior.
El Maqueen Lite permite practicar otra lectura de sensores de línea. La actividad debe seguir los bloques y conexiones del vehículo concreto.
Placa, alimentación y precio del kit
La tienda de Elecfreaks muestra 29,90 dólares estadounidenses para Cutebot sin micro:bit, con el producto marcado como agotado. La placa de control se vende aparte en esa referencia.
La página ofrece también complementos de alimentación. Conviene revisar el contenido elegido y su conexión antes de dar por incluida una batería recargable u otros módulos.
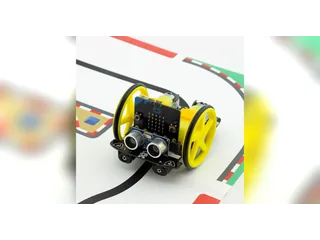
Las fotografías pueden mostrar micro:bit instalada aunque el paquete no la incluya. Identificar ese detalle permite preparar todos los componentes del primer ejercicio.
Cutebot proporciona un inicio accesible para experimentar con órdenes y lecturas. La actividad central puede ser sencilla y medible: comparar una curva por tiempo con una decisión basada en un sensor y explicar por qué terminan en lugares distintos.
Imagen: Elecfreaks, Cutebot con micro:bit instalada; la referencia citada se vende sin la placa.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.