Ringo: un robot pequeño para convertir la luz en comportamiento
Ringo combina sensores, motores y luces RGB con ejemplos Arduino. Observar la lectura antes de moverlo ayuda a entender cómo se construye una reacción.
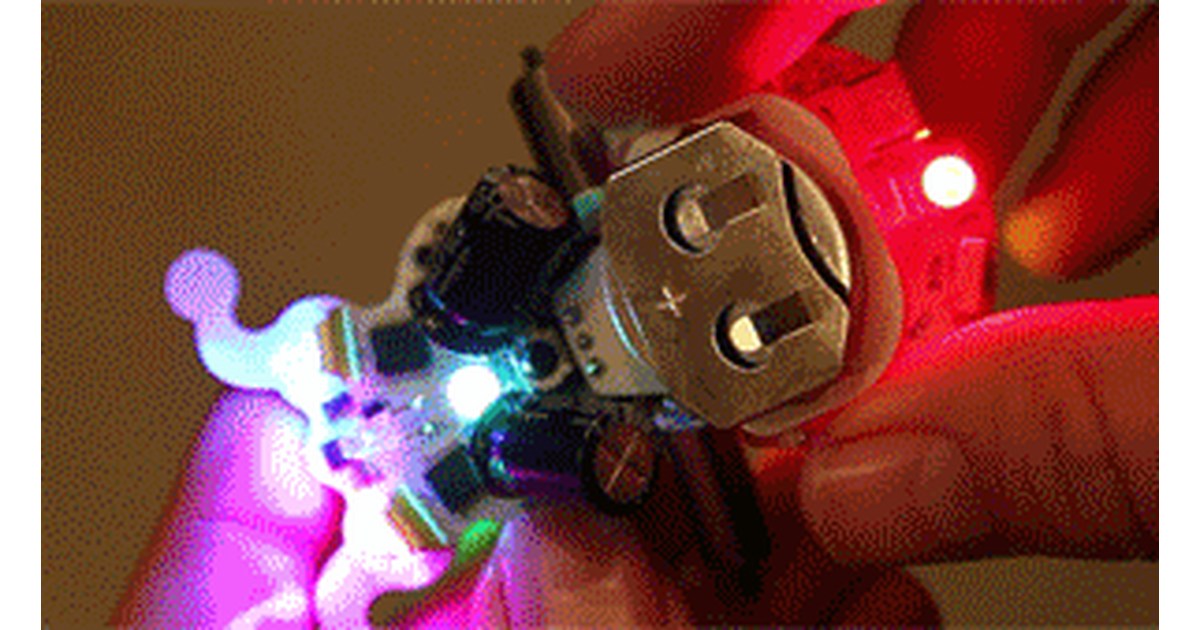
Ringo permite programar una reacción física a partir de lecturas de luz y otros sensores. El pequeño robot de Plum Geek combina motores, indicadores RGB y ejemplos Arduino. Su tamaño facilita observarlo sobre una superficie de trabajo, mientras sus componentes ofrecen entradas y salidas distintas.
La documentación de la familia [en] describe sensores de luz, sensores inferiores, acelerómetro y giroscopio. También distingue Ringo de Ringo2 en aspectos de programación, por lo que la preparación debe corresponder a la unidad concreta.
La luz puede activar una decisión
El robot dispone de sensores orientados hacia distintas zonas. Un programa puede comparar sus lecturas y utilizar esa información para elegir un movimiento o un efecto de luz. No necesita identificar un objeto para reaccionar a una diferencia de iluminación.
Antes de ejecutar un comportamiento de seguimiento, interesa observar las lecturas en varias posiciones. Cambiar la orientación de la fuente o la luz ambiente permite comprobar qué entrada utiliza el programa.
El resultado no depende únicamente de que el código se compile. La lectura debe corresponder a la situación prevista. Un valor escogido en otra mesa puede necesitar ajuste en un entorno con iluminación diferente.
Medir primero y actuar después
El ejemplo AnalogReadSerial del proyecto oficial Arduino [en] ilustra una idea básica: leer una entrada y mostrar su valor antes de utilizarlo para controlar una salida.
No es un programa específico para Ringo ni define sus conexiones. Para acceder a los componentes del robot deben seguirse sus bibliotecas y esquemas. La utilidad del ejemplo es separar observación y decisión en una primera prueba.
Las luces RGB aportan otra salida para indicar qué condición se ha detectado. Mostrar una respuesta antes de introducir movimiento puede ayudar a comprobar que el programa está tomando la decisión esperada.
Los ejemplos abiertos permiten investigar una reacción
El repositorio de Plum Geek [en] conserva código, bibliotecas, guía y esquemas. Su licencia y sus créditos permiten identificar el proyecto y las condiciones de reutilización de esos recursos.
Los comportamientos preparados sirven como punto de partida. Cambiar una condición o un parámetro exige comprobar qué otra parte del programa depende de él. Una reacción vistosa puede estar formada por varias decisiones sencillas coordinadas.
Los sensores inerciales y los inferiores tienen funciones distintas a los de luz. No se les atribuye una localización absoluta o una navegación perfecta. Para un experimento interesa definir qué se mide y comparar el resultado con una observación externa.
Al recuperar una unidad, conviene identificar generación, adaptador y versión de bibliotecas. La documentación histórica no confirma disponibilidad comercial ni compatibilidad automática con todas las versiones del entorno Arduino.
Ringo aporta una forma compacta de explorar comportamientos en robots educativos. El catálogo lo distingue de otros pequeños robots programables por sus sensores y recursos, sin convertir cada ejemplo de luz o movimiento en un modelo independiente.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.