RoArm-M1: grabar movimientos y repetirlos desde una mesa
RoArm-M1 permite controlar y programar un brazo de sobremesa con ESP32. Cómo funcionan sus modos de movimiento y qué incluye su cifra de cinco grados de libertad.
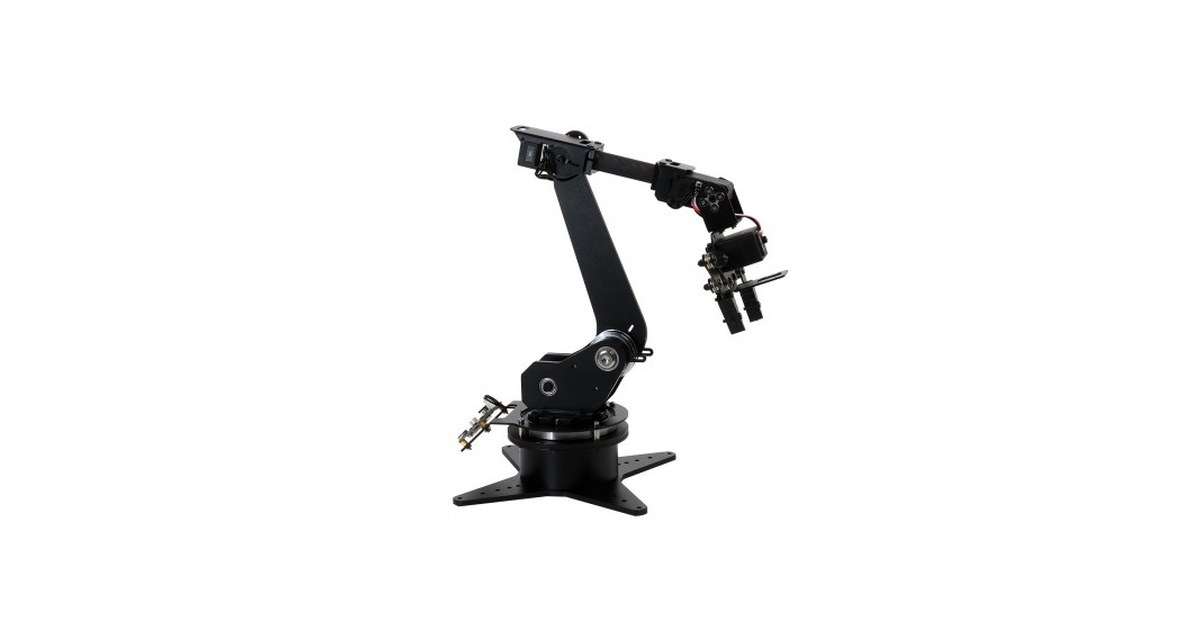
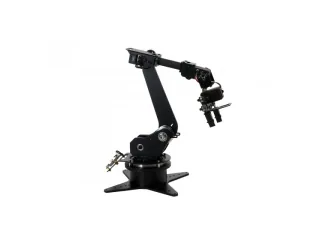
RoArm-M1 combina una pinza, un brazo ligero y una controladora ESP32 para experimentar sobre una mesa. Waveshare anuncia cinco grados de libertad, contando la apertura y el cierre de la pinza. La aclaración es importante: esa cifra no describe cinco articulaciones dedicadas a orientar la herramienta.
Su interés para un taller doméstico está en poder probar distintas formas de control sobre el mismo mecanismo. Se puede estudiar qué hace cada servo, expresar un destino mediante coordenadas o preparar una secuencia de movimientos y reproducirla después.
Ángulos y coordenadas responden a preguntas distintas
Los ejemplos del fabricante incluyen control por ángulos y control mediante cinemática inversa. El primero permite explorar una articulación concreta. El segundo busca traducir una posición deseada en el espacio a órdenes para las articulaciones del brazo.
Compararlos es una práctica útil porque obliga a separar destino y postura. No todos los puntos son alcanzables, ni cualquier postura de la pinza sirve para manipular una pieza. Comenzar con objetos y posiciones sencillos permite observar esas limitaciones antes de añadir una tarea más compleja.
Registrar una acción para repetirla
RoArm-M1 dispone de modos de grabación y reproducción de movimientos, además de un ejemplo de control entre dispositivos mediante ESP-NOW. También admite una aplicación web y comunicación serie con ordenadores o placas externas.
Al diseñar una secuencia conviene pensar en las condiciones iniciales. Si una pieza cambia de sitio, reproducir el mismo movimiento no hará que el brazo la encuentre. Grabar posiciones resuelve la repetición; localizar un objeto requiere otra entrada de información y un programa que sepa utilizarla.
Recursos para seguir desarrollando
La wiki publica ejemplos para ROS 2, un modelo URDF y documentación de comunicación y montaje. Describe servos que devuelven información de posición, corriente, temperatura y otras variables. Esos datos pueden ayudar a estudiar el comportamiento del mecanismo junto con las órdenes enviadas.
Waveshare indica que el brazo sale ensamblado, pero advierte de que un desmontaje debe seguirse del procedimiento de montaje y calibración correspondiente. Antes de modificarlo, merece la pena conservar una configuración de referencia que funcione y registrar lo que se cambia.
RoArm-M1 encaja en aprendizaje y experimentación, especialmente para quien quiera entender el recorrido entre una interfaz web y el movimiento de los servos. La tienda oficial figuraba sin existencias al consultarla: la documentación sigue siendo útil para unidades ya adquiridas, pero no acredita una entrega inmediata de una compra nueva.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.