RoboBuddy: un transportador casero con cesta desmontable
RoboBuddy combina transmisión por correas, una cesta magnética y control por Wi-Fi. Anna Brokuf publica el montaje, el código y una prueba de carga de 3 kg.
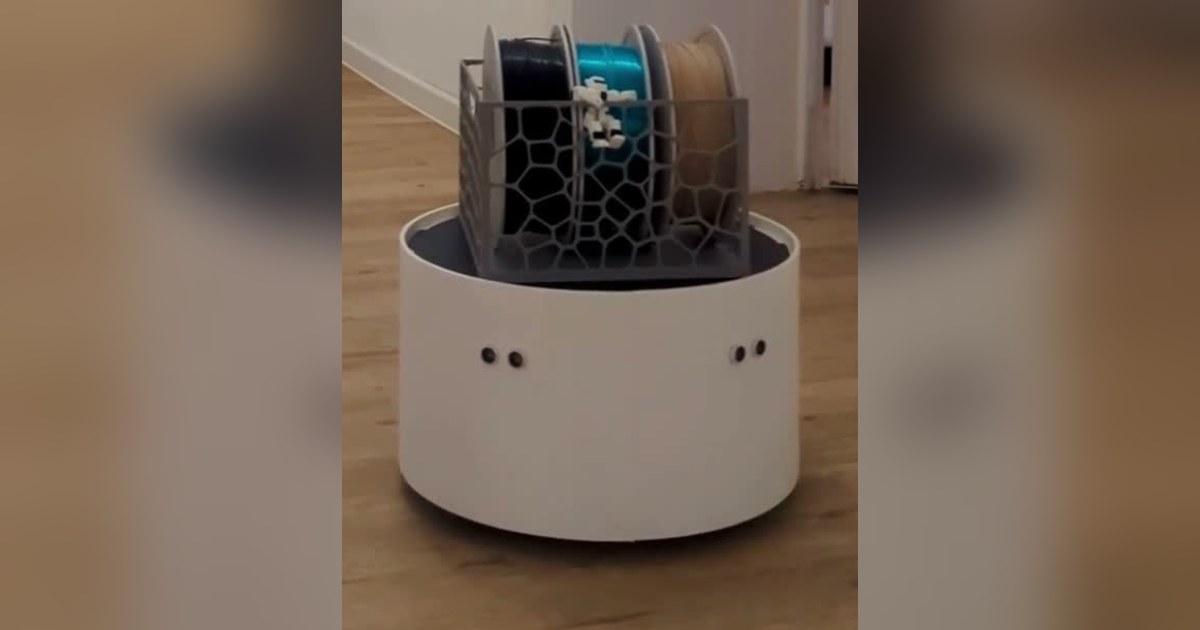
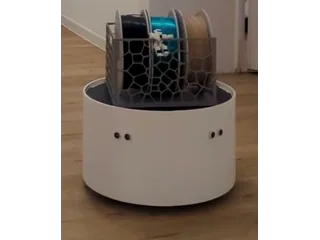
RoboBuddy, de Anna Brokuf, es un transportador casero con una cesta que se coloca y retira mediante imanes. Su construcción reúne un chasis propio, transmisión por correas y una aplicación de control. La documentación de Fab Academy 2025, ampliada con trabajos de 2026, permite seguir el paso desde las piezas sueltas hasta una prueba de transporte con carga. Proyecto y resultados.
Dos motores y una transmisión visible
Cada lado utiliza un motor NEMA 17. Las correas transmiten el movimiento a las ruedas y la diferencia entre ambos lados permite girar. La autora diseñó soportes de rodamientos, alojamientos y piezas de la carrocería; también fabricó las placas de aluminio y adaptó los bujes de las ruedas.
Esa combinación convierte el proyecto en una práctica de fabricación completa. No basta con que el programa mande avanzar: la tensión de una correa, la alineación de los ejes o la fijación de un rodamiento cambian la respuesta física. La memoria muestra decisiones que se pueden revisar antes de reproducir el mecanismo. Construcción mecánica.
La cesta desmontable facilita cargar objetos sin mover todo el robot. La autora explica que ensayó la conducción con 3 kg y que el conjunto pesa 5,7 kg. Son datos de su unidad y su prueba; no definen una carga máxima, un ensayo de durabilidad ni un rendimiento garantizado en otras superficies.
El móvil envía órdenes al robot
Un XIAO ESP32-S3 crea el punto de acceso Wi-Fi y recibe peticiones HTTP de la aplicación React Native. La interfaz reúne dirección, velocidad, lecturas de los sensores y una orden de parada. El programa controla ambos motores y atiende los ultrasonidos delanteros. Firmware original.
La comunicación se realiza localmente entre el dispositivo de control y el robot. El código incluye una ventana de 500 milisegundos para comprobar la continuidad de las órdenes durante la marcha. Esa condición debe verificarse en conjunto con las maniobras de evitación, que también actualizan el estado del programa.
El proyecto comenzó con DRV8825. Las pruebas de conducción desde la aplicación produjeron interrupciones y ruido, y la autora los sustituyó por TMC2209. La configuración final debe distinguirse de esos ensayos iniciales para evitar mezclar dos versiones eléctricas. Secuencia de pruebas.
Qué hacen los ultrasonidos
Los dos HC-SR04 miran hacia delante, con orientación lateral. El firmware reduce la velocidad al acercarse a un objeto y modifica la marcha cuando un lado detecta antes el obstáculo. Si la distancia resulta crítica, detiene los motores. Lógica de distancias.
Esa respuesta ayuda durante la conducción, pero no proporciona un mapa de la vivienda ni comprueba todo lo que queda detrás del robot. Tampoco aparece implementado el seguimiento de una persona. El comportamiento documentado combina control del usuario y reacciones locales a las distancias delanteras.
Placas propias y acceso al interior
Las placas de potencia, control y motores se apilan con separadores. Los conectores permiten desconectar módulos, y la batería dispone de un alojamiento específico. La memoria de integración explica cómo se organizan alimentación y cableado dentro de la carcasa. Integración del sistema.
Se ofrecen archivos de las placas estructurales, piezas impresas, firmware y aplicación. Reproducirlo requiere fabricar y ajustar el conjunto; la documentación no anuncia la venta de un transportador terminado. RoboBuddy aporta una base concreta para aprender cómo cambian dirección, consumo y respuesta a obstáculos cuando un vehículo deja de circular vacío y empieza a llevar una carga real.
Fuentes
- Anna Brokuf: construcción, pruebas y archivos de RoboBuddy, Fab Academy 2025–2026 (inglés).
- RoboReceiverWithVelocity.ino: firmware original para conducción y respuesta a obstáculos (código).
- Anna Brokuf: integración de alimentación, placas y componentes en RoboBuddy (inglés).
Imagen: Fotograma de la prueba de Anna Brokuf de RoboBuddy completo en un pasillo, con cuerpo blanco y cesta cargada; recorte de la demostración original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.