Romo: recuperar un robot con iPhone mediante su SDK comunitario
Romo combina una base de orugas con un iPhone compatible. Un proyecto comunitario conserva herramientas para desarrollar aplicaciones propias.
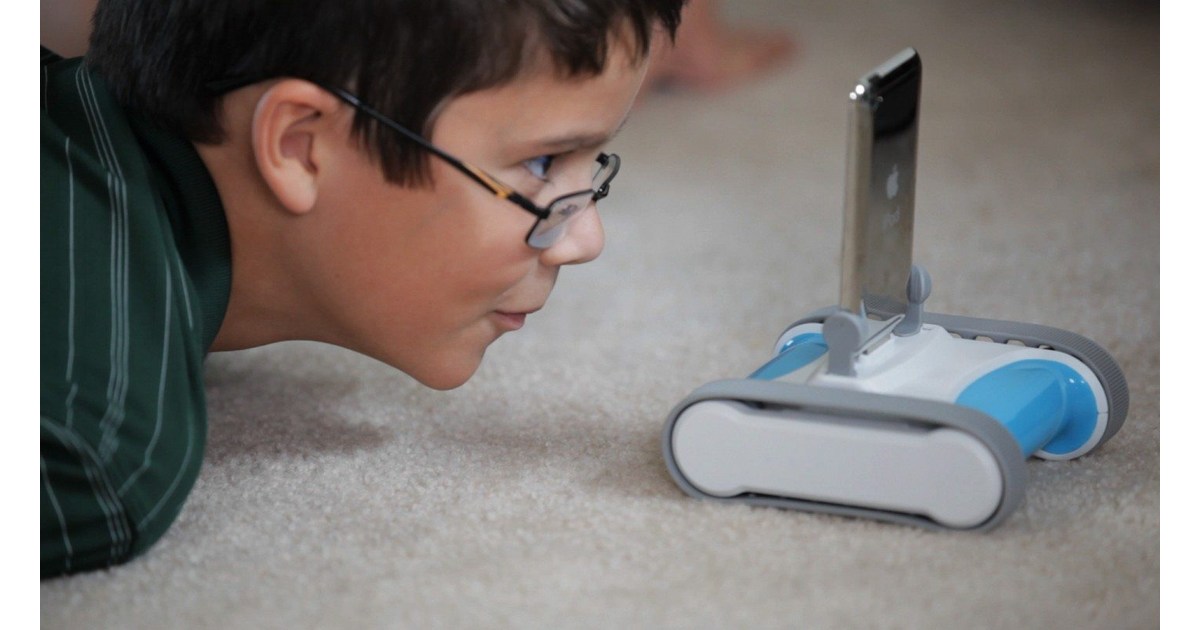
Romo convierte un iPhone compatible en la pantalla, cámara y ordenador de una base robótica con orugas. Romotive desarrolló esta plataforma y sus aplicaciones. Tras su discontinuación, un proyecto comunitario conserva un SDK para crear programas que controlan el hardware.
La continuación del SDK de Navideck [en] explica su relación con el proyecto original. Ofrece componentes para controlar la base, representar al personaje y utilizar visión. Se trata de herramientas de desarrollo, no de una restauración automática de todos los servicios originales.
El teléfono forma parte del robot
La base aporta los motores de las orugas y la inclinación del soporte. El iPhone añade pantalla, cámara y procesamiento. Por eso una base sin teléfono no reproduce la experiencia completa del personaje.
La compatibilidad tiene dos dimensiones: el conector y el espacio físico del soporte. Existen generaciones con conexiones distintas. Que una versión de iOS pueda ejecutar un programa no significa que cualquier iPhone encaje o se comunique con una base antigua.
El SDK comunitario declara compatibilidad hasta iOS 17. Esa indicación no se extiende aquí a cualquier sistema posterior ni a teléfonos con otro conector. La combinación concreta debe verificarse antes de preparar un proyecto.
Tres componentes para construir una aplicación
RMCore permite controlar motores y luces y consultar el estado de la base. RMCharacter aporta la representación animada del personaje. RMVision incorpora herramientas que utilizan la cámara del teléfono.
Separar esos componentes ayuda a definir un proyecto. Un programa puede centrarse en desplazamiento sin añadir una cara animada. Otro puede coordinar expresiones y movimientos. La capacidad de reconocer una situación dependerá del software de visión que se haya integrado.
El repositorio incluye ejemplos de inclinación, avance y giro. Desarrollar una aplicación requiere un entorno de programación y las configuraciones de comunicación con el accesorio. No basta con copiar un programa de otro robot de radiocontrol.
Qué se probó con la experiencia original
En su evaluación de 2013 para GeekDad [en], Brad Moon utilizó entrenamiento, control remoto y telepresencia de las aplicaciones originales. Describió una base de desplazamiento con un teléfono que mostraba expresiones y recibía imágenes.
Aquella experiencia ilustra la propuesta de Romotive, pero sus modos de telepresencia dependían del software y de servicios de la época. No se dan por operativos en 2026 a partir de la prueba histórica.
Recuperar una unidad empieza por comprobar carga, motores y comunicación con el teléfono adecuado. Después puede elegirse entre una aplicación disponible y un desarrollo propio con el SDK. Es un trabajo de recuperación y programación, no la compra de un asistente doméstico actual listo para usar.
Romo interesa por su forma de reutilizar capacidades de un teléfono en un cuerpo móvil. Puede compararse con otros robots educativos y con plataformas históricas del catálogo.
Fotografía de la prueba de Brad Moon en GeekDad; muestra una unidad Romo con teléfono instalado.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.