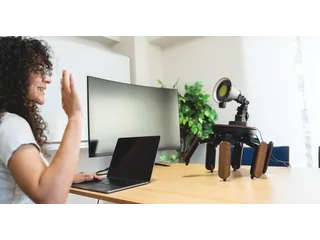
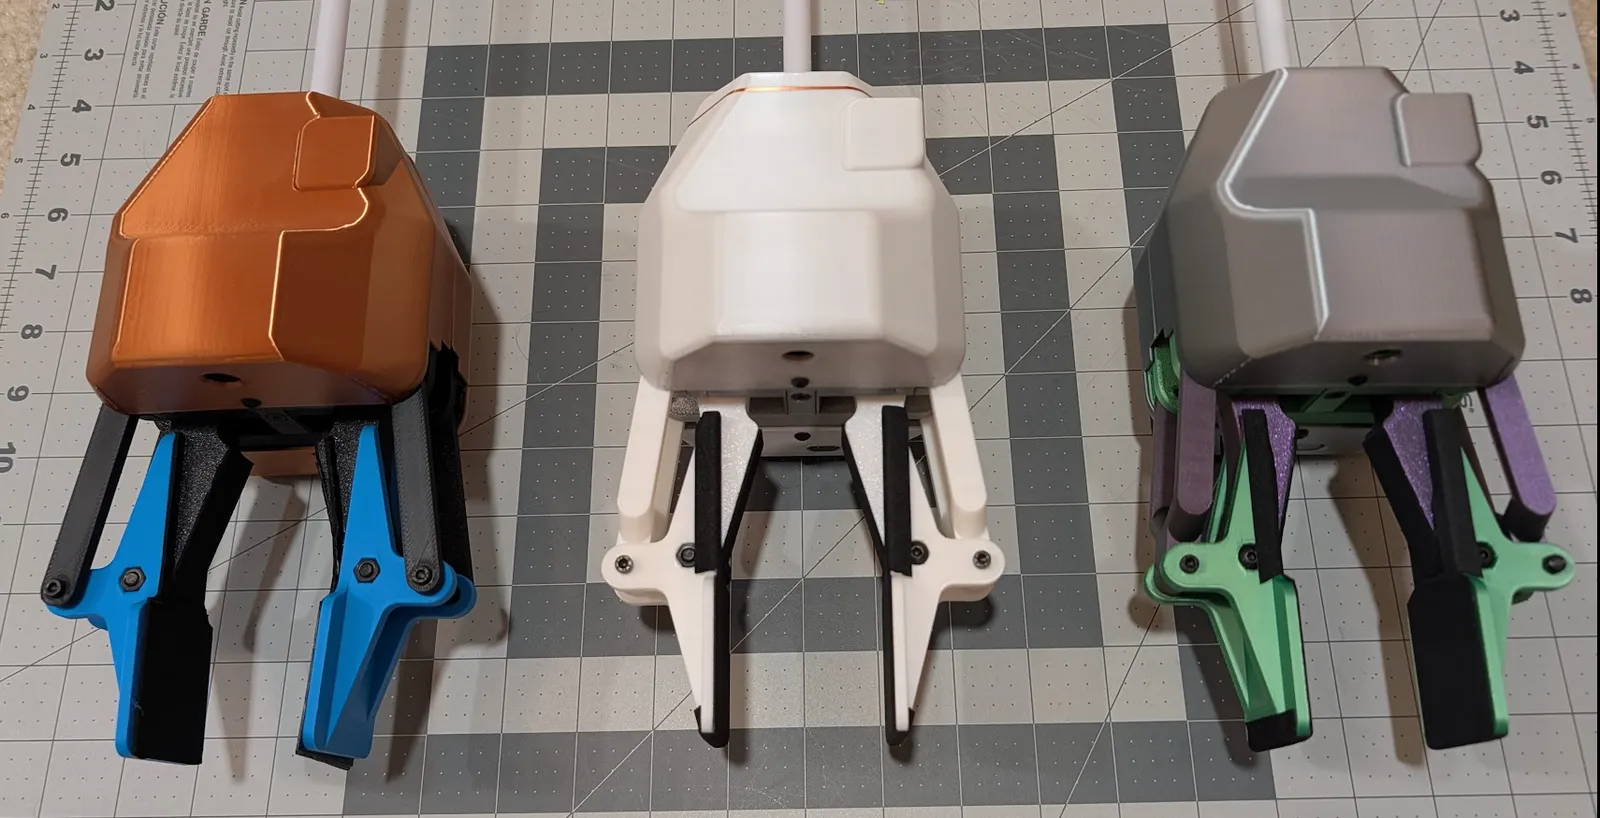
Stringman recoge juguetes con una pinza que cuelga de cuatro cables
Neufangled Robotics propone recoger el desorden desde arriba: Stringman mueve una pinza por la habitación con cuatro cables. Sigue siendo un prototipo público.
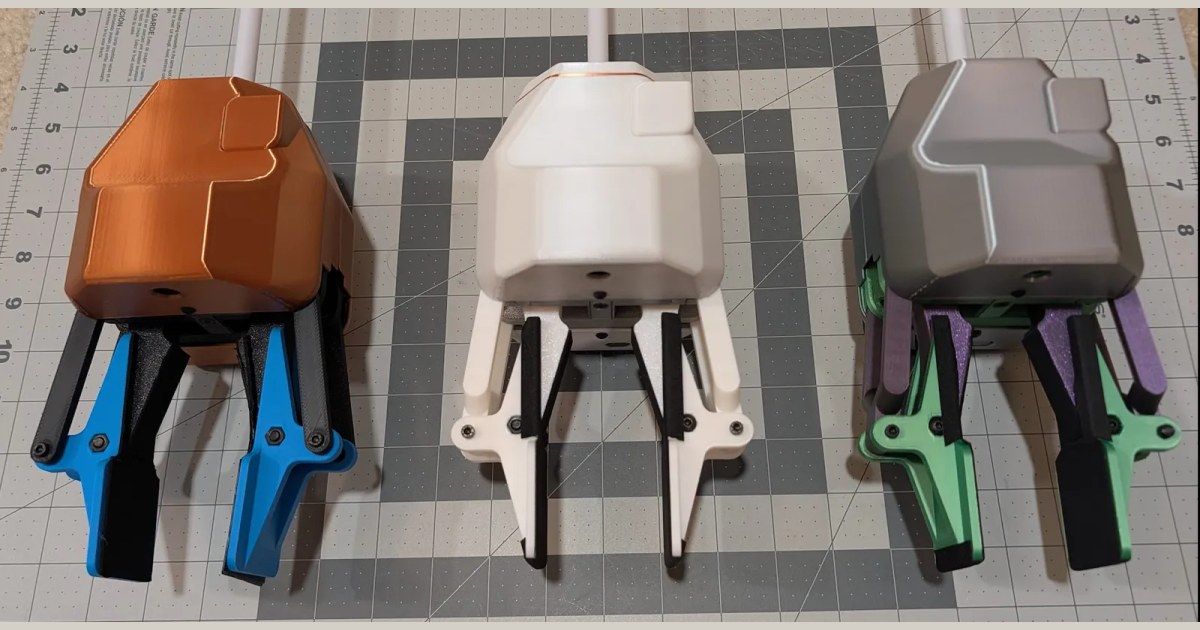
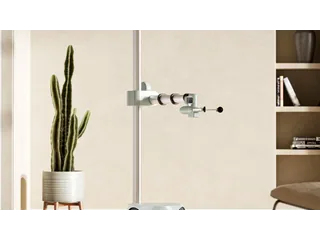
Stringman recoge el desorden desde el aire. Una pinza suspendida de cuatro cables baja hasta los objetos y los lleva a otro punto de la habitación. En las demostraciones que describe The Register en su crónica del 4 de noviembre [en], recoge ropa para dejarla en una cesta y devuelve juguetes a su sitio.
El robot doméstico de Neufangled Robotics ha entrado también en la selección de vídeos de IEEE Spectrum del 6 de noviembre [en]. Su diseño permite imaginar una solución distinta para un suelo lleno de piezas: llegar desde arriba evita tener que abrirse camino entre ellas. La idea ya tiene hardware y software publicados, aunque sus creadores lo siguen definiendo como un prototipo público, todavía sin la fiabilidad de un electrodoméstico.
La habitación hace de estructura del robot
Dos módulos instalados en esquinas opuestas recogen y sueltan los hilos mediante cuatro motores. Otras dos esquinas sirven de apoyo para las líneas. Al variar sus longitudes, la pinza cambia de posición; las cámaras ayudan a localizarla mediante marcas impresas.
Según la documentación oficial [en], el montaje necesita puntos de anclaje sólidos, enchufes y un ordenador conectado a la misma red wifi. La habitación forma parte de la máquina: el espacio disponible y lo que cuelga del techo condicionan dónde puede trabajar.
Es una manera de abordar el mismo problema doméstico que persiguen propuestas como Lume, la lámpara robótica que ayuda con la ropa. Stringman reparte el mecanismo por las esquinas y deja suspendida la parte que agarra.
Aprender dónde dejar cada cosa
La presentación del fabricante [en] explica que se pueden marcar cestas o cajas con etiquetas visuales para indicar los destinos. Los objetos que hay que recoger no necesitan llevar cada uno una etiqueta. También admite control manual y grabación de demostraciones para entrenar movimientos.
La ficha de Stringman [en] anuncia unos dos kilos de carga media, con variaciones según la posición. Esa cifra ayuda a situar sus tareas: transportar pequeños objetos dentro de una habitación. El ordenador externo ejecuta el control y puede trabajar en la red local, sin recurrir al servicio remoto opcional de la empresa.
La autonomía tiene un límite concreto: todavía no evita obstáculos automáticamente. La documentación advierte de posibles choques y comportamientos imprevisibles de los modelos, y pide mantener a mano el corte de corriente. Quien lo instale está experimentando con un robot, con supervisión y espacio preparado; el atractivo de verlo recoger juguetes no equivale a dejarle una habitación entera sin vigilancia.
Fuentes
- Neufangled Robotics — funcionamiento, destinos señalizados y control local de Stringman [en]
- Neufangled Robotics — documentación del prototipo, instalación y ausencia de evitación automática de obstáculos [en]
- Neufangled Robotics — ficha de Stringman y capacidad de carga declarada [en]
- The Register, Brandon Vigliarolo — tareas mostradas y contexto del prototipo, 4 de noviembre de 2026 [en]
- IEEE Spectrum, Evan Ackerman — selección de vídeos del 6 de noviembre de 2026 [en]
- Imagen: Neufangled Robotics — fotografía oficial de tres pinzas Stringman, adaptada a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.