T-REX 2.0: estudiar el equilibrio antes de añadir una carga
T-REX 2.0 combina ruedas y patas articuladas para investigar equilibrio. El manual concreta carga y protección, datos necesarios antes de montar sensores.
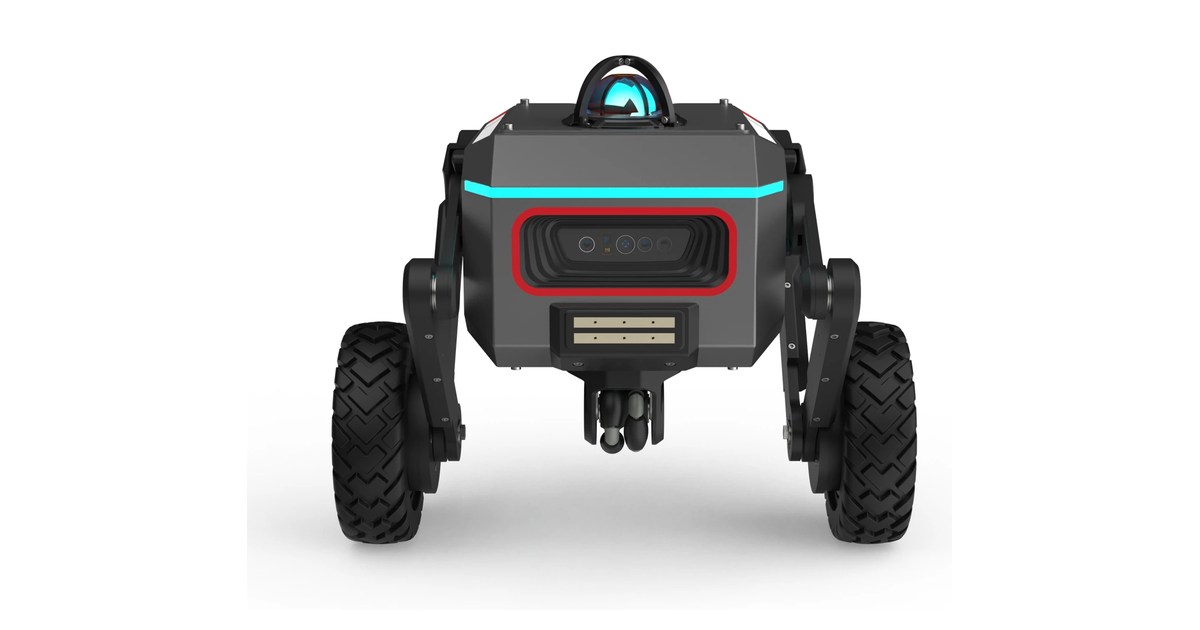
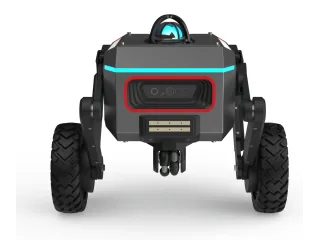
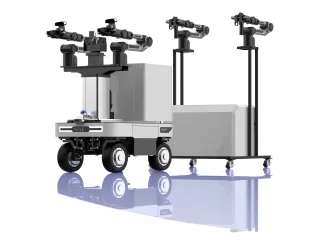
T-REX 2.0 combina ruedas y patas articuladas en una plataforma de investigación. AgileX propone estudiar locomoción sobre superficies y cambios de nivel, con un mecanismo de cinco barras que modifica la posición de las ruedas respecto al cuerpo.
La altura del cuerpo afecta al movimiento
Una base rígida conserva aproximadamente la misma geometría al avanzar. En T-REX 2.0, el mecanismo articulado añade otra variable al control: la postura del cuerpo y de las patas. El programa necesita coordinar el desplazamiento de las ruedas con esa configuración para mantener el movimiento previsto.
El manual indica una velocidad segura máxima de 1 m/s, una carga inferior a 1 kg y protección IP22 para la unidad estándar. El margen de carga es pequeño. Instalar un accesorio pesado o alto puede afectar al equilibrio y consumir gran parte de la capacidad antes de iniciar el ensayo.
AgileX anuncia un NVIDIA Orin Nano, cámara binocular y LiDAR de 360 grados. La percepción ayuda a describir el entorno, mientras que el controlador de locomoción tiene que decidir qué movimientos del mecanismo ejecuta sobre ese terreno. Reconocer un borde no demuestra por sí solo que la plataforma vaya a superarlo de cualquier manera.
Acotar el experimento
Las imágenes comerciales muestran maniobras de movilidad y salto. Deben entenderse como demostraciones de la plataforma, con condiciones que no equivalen a un servicio continuo sobre escaleras o terreno desconocido.
Para una práctica inicial resulta útil mantener una superficie despejada, controlar la postura y añadir después obstáculos de geometría conocida. La documentación fija condiciones de uso y de protección que también se aplican al equipo exterior. El objetivo del ensayo puede ser concreto: comprobar cómo cambia la trayectoria al variar la altura del mecanismo, sin confundir ese resultado con una capacidad general para circular por cualquier entorno.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.