Turtle: el color del recorrido también puede ser una instrucción
Turtle combina actividades sin ordenador y programación conectada. Calibrar su sensor ayuda a distinguir un problema de lectura de un error en la secuencia.
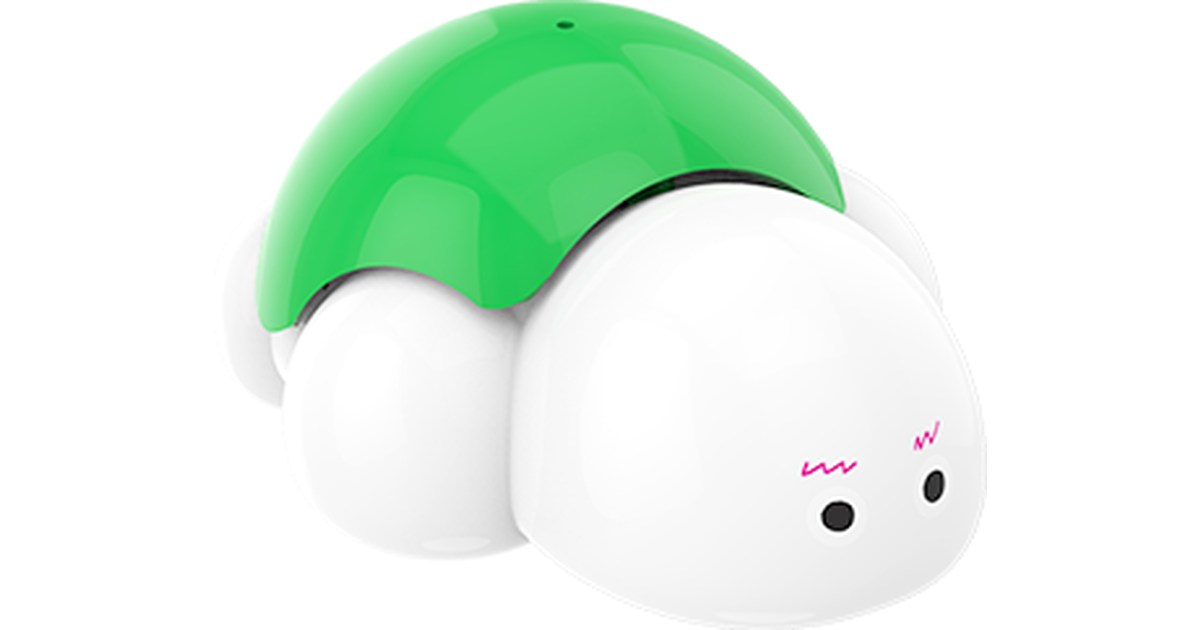
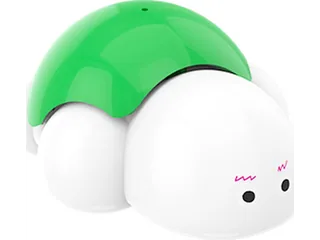
Turtle puede interpretar colores y recorridos dentro de una actividad de programación sin ordenador. El robot de Robomation tiene forma de tortuga y combina esa propuesta con herramientas de conexión. Su sensor necesita una referencia adecuada para distinguir las marcas utilizadas.
La guía de actividades sin ordenador [en] distingue programación mediante tarjetas y mediante líneas. Son formas de preparar instrucciones fuera de una pantalla, con materiales que el robot puede leer.
La secuencia se expresa en el entorno
En una actividad con tarjetas, las instrucciones se organizan con elementos físicos. En una actividad de líneas, el recorrido y sus marcas forman parte de lo que debe interpretar el robot. Preparar el material es también preparar parte del programa.
Esta relación permite observar una instrucción, modificarla y comprobar el resultado. No significa que Turtle comprenda cualquier dibujo o cualquier tarjeta de color. Hay códigos y procedimientos definidos para sus modos de trabajo.
El fabricante contempla también modos de juego y dibujo. La existencia de varias actividades no convierte cada modo en un robot diferente. Cambia el programa o el material, mientras la plataforma física sigue siendo la misma.
El blanco es una referencia que se calibra
La guía de balance de blancos [en] explica cómo calibrar el sensor sobre el papel que se utilizará. Robomation señala que las variaciones entre papeles pueden influir en la lectura.
La calibración es parte de preparar el entorno. Si una tarjeta o una marca no se identifica como se espera, interesa comprobar esa referencia antes de cambiar toda la secuencia de instrucciones.
Una actividad puede comparar la lectura sobre distintos papeles, manteniendo el mismo código. Esa prueba ayuda a separar una decisión del programa de una diferencia en lo que recibe el sensor. No es necesario presentar la detección de color como una interpretación general de imágenes.
Pasar a una herramienta conectada
El módulo Turtle de Entry Hardware [en] define órdenes de movimiento y lecturas específicas del dispositivo, incluida información de color. Es una referencia externa al fabricante sobre cómo se organiza una integración concreta.
El módulo permite estudiar qué datos llegan al programa y qué acciones se envían. No elimina la necesidad de instalar y conectar el entorno correspondiente. Una actividad sin ordenador y otra conectada tienen procedimientos diferentes.
Para empezar, puede utilizarse una secuencia corta y observar qué ocurre en cada paso. Después se puede introducir una condición basada en una lectura. Registrar el punto donde cambia el comportamiento hace más fácil revisar el recorrido.
Turtle aporta una forma tangible de explorar instrucciones, sensores y calibración en robots educativos. El catálogo permite diferenciarlo de PockeTurtle y de otras plataformas de la marca, evitando atribuirles el mismo hardware o las mismas actividades por compartir una apariencia de tortuga.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.