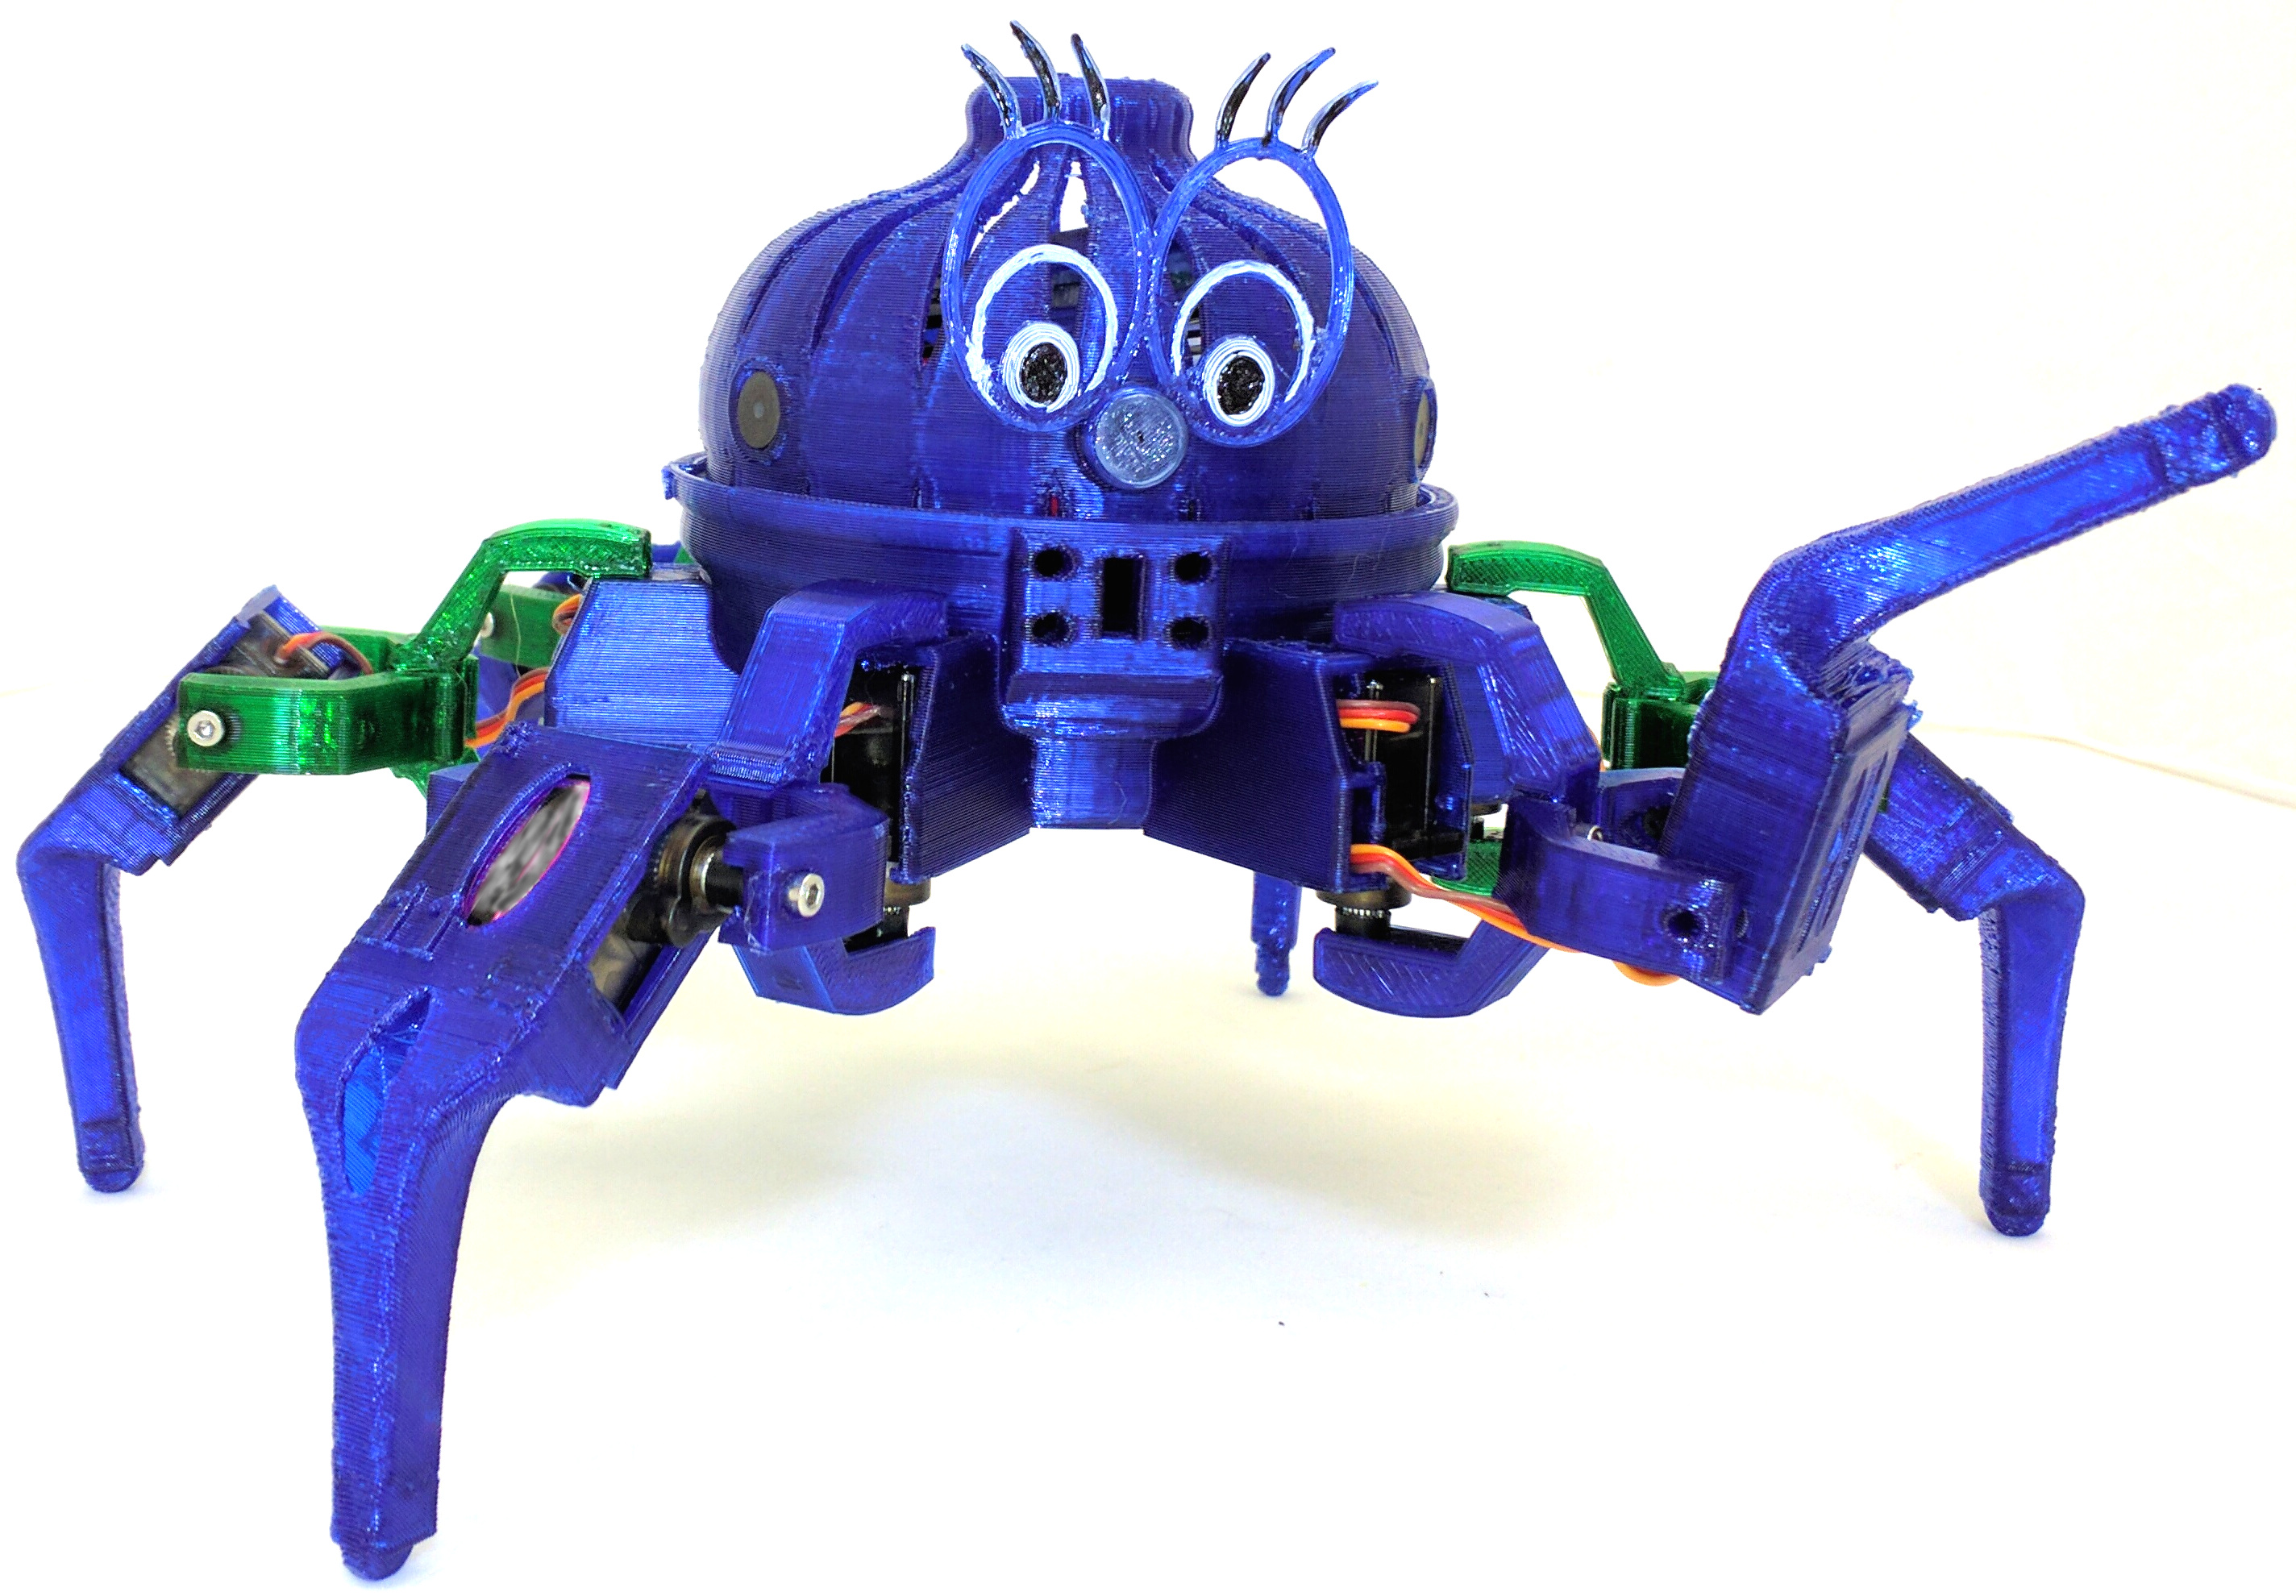
Vorpal: seis patas, un mando y piezas que puedes volver a imprimir
El hexápodo Vorpal combina 12 articulaciones, un mando Arduino y estructuras imprimibles. Permite explorar movimientos antes de crear programas propios.
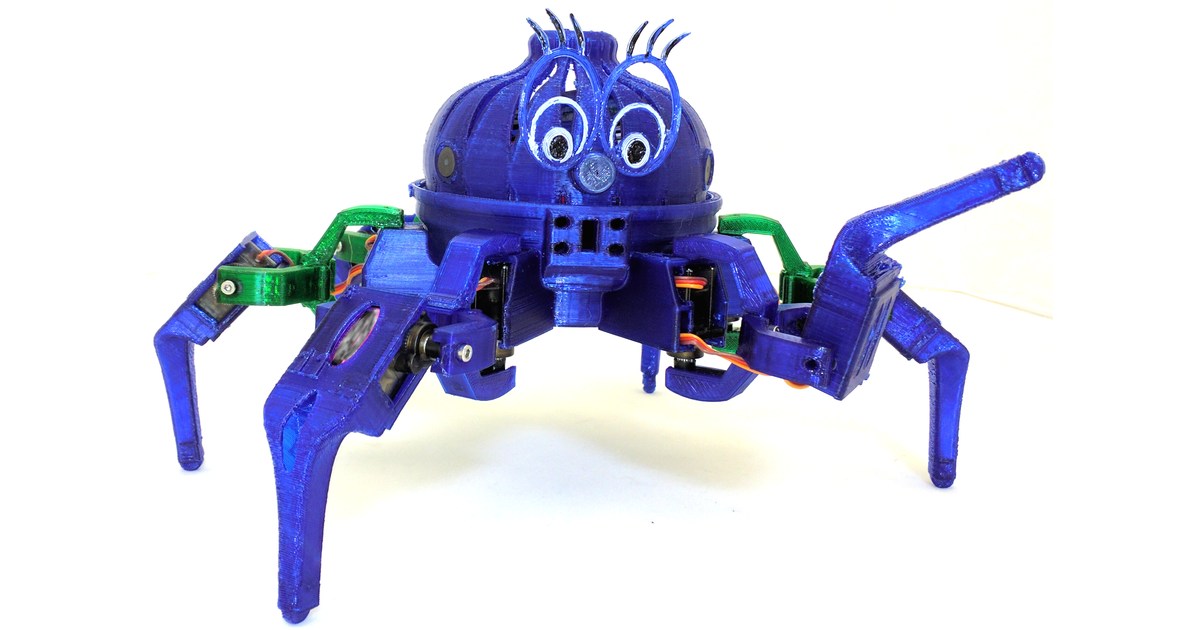
Vorpal permite empezar moviendo un robot de seis patas con un mando y después investigar cómo se crean sus acciones. La plataforma utiliza doce articulaciones y piezas estructurales impresas en 3D. El diseño hace visibles tanto la mecánica como el control.
La guía del proyecto [en] describe hardware Arduino en el robot y en su mando. Hay funciones preparadas para caminar, bailar y participar en juegos. La existencia de esos movimientos facilita comenzar sin escribir todo el control de las patas desde cero.
El mando es parte de la plataforma
El mando se comunica por Bluetooth con el hexápodo. También puede registrar una secuencia de acciones y volver a reproducirla. Es una forma de preparar una pequeña coreografía desde los botones antes de utilizar un editor de programación.
Para programar mediante Scratch, la documentación propone conectar el mando al ordenador por USB. El mando sigue sirviendo como enlace inalámbrico con el robot. Esta arquitectura es distinta a instalar cualquier versión de Scratch y esperar que detecte directamente un periférico Bluetooth.
La guía contempla leer datos de sensores opcionales. No se atribuyen esos sensores a todos los kits: los accesorios y el programa elegido determinan qué información puede utilizar una actividad.
Qué cambia cuando construyes las piezas
El proyecto ofrece archivos para imprimir la estructura. Puede adquirirse un conjunto con piezas, preparar las propias o partir de un robot montado, según el paquete disponible. La documentación distingue varios niveles de preparación de la electrónica.
Imprimir una pieza permite explorar su geometría y sustituir un componente estructural. No hace que cualquier modificación encaje automáticamente con los servos y los tornillos. Cambiar la longitud de una pata, por ejemplo, modifica la relación entre un movimiento angular y el desplazamiento del extremo.
El interés educativo está en comprobar esa relación. Una actividad puede comparar una secuencia repetida sobre dos superficies, o modificar una transición para observar cuándo una pata sostiene el cuerpo y cuándo avanza.
Una experiencia documentada, con límites
En la presentación de su prueba para Servo Magazine, publicada en 2019 [en], Carol Hazlett explicaba que había comprado cinco unidades y destacaba la variedad de usos del diseño. La página abierta ofrece esa introducción; el artículo completo requiere acceso a la revista.
Ese testimonio acredita una experiencia concreta con el robot, sin permitir atribuirle resultados que no aparecen en el texto accesible. Tampoco confirma la situación actual de todas las tiendas o variantes de kit.
Para una actividad conviene decidir qué se quiere aprender primero: interpretar los botones, registrar una secuencia, montar la estructura o escribir un programa. Mezclar todos esos objetivos desde la primera sesión puede dificultar entender qué parte necesita un ajuste.
Vorpal aporta una alternativa a los vehículos de ruedas en robots educativos. Su estructura y su documentación lo hacen interesante para explorar locomoción y fabricación digital. El catálogo permite situarlo junto a otros hexápodos atendiendo al número de articulaciones y a las herramientas de control.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.