AGILOped: un humanoide abierto para estudiar saltos y caídas
La Universidad de Bonn presenta AGILOped, un bípedo de 14,5 kilos con diseño público. Sus ensayos muestran cómo combina motores comerciales y piezas impresas.
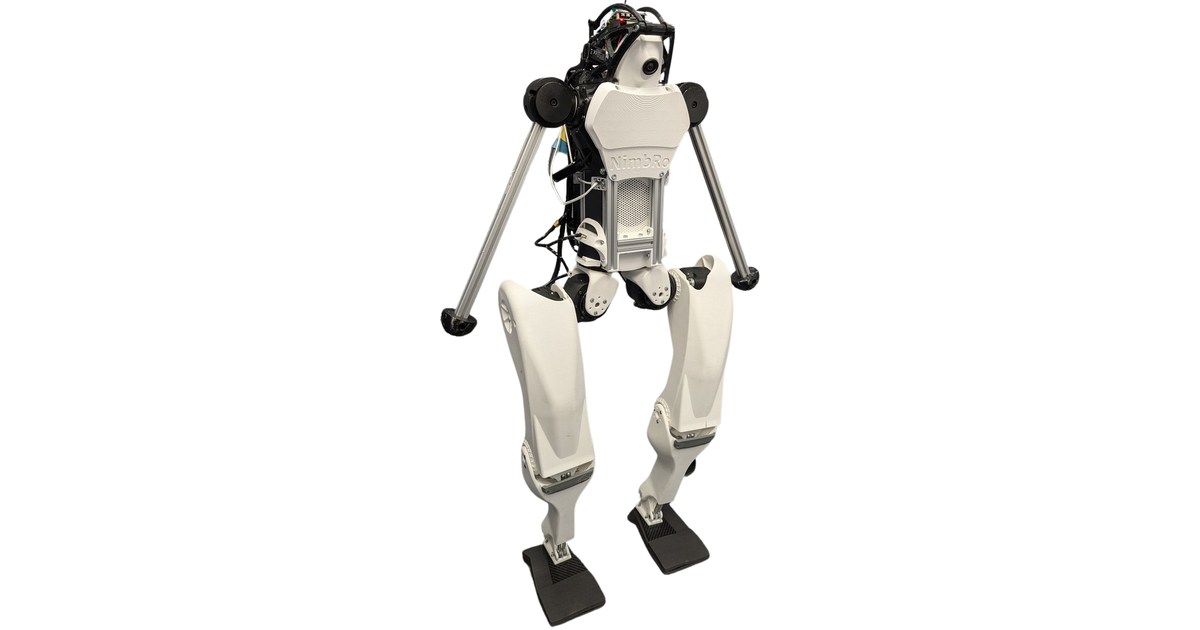
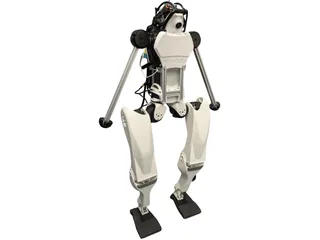
Investigar una caída exige conocer el robot que cae: sus masas, sus articulaciones y las piezas que absorben el impacto. AGILOped [en], presentado por investigadores de la Universidad de Bonn en 2025, ofrece un diseño público para estudiar ese problema junto a la marcha y los saltos.
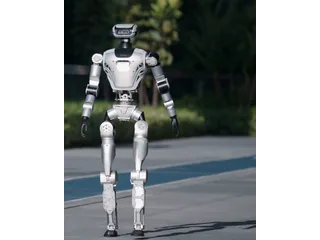
El bípedo mide 1,10 metros y pesa 14,5 kilos. Combina componentes comerciales con una estructura que utiliza ampliamente impresión 3D. Su interés para un laboratorio está en poder examinar y modificar el hardware, además de observar demostraciones del robot montado.
Menos actuadores mediante una mecánica acoplada
El diseño utiliza diez actuadores para controlar doce articulaciones. En las piernas, mecanismos de paralelogramo relacionan el movimiento de cadera, rodilla y tobillo. El tobillo tiene un comportamiento mecánico acoplado, en lugar de un motor dedicado para cada eje.
Es una decisión que permite estudiar cómo el diseño físico condiciona el control. El programador debe trabajar con esa relación entre articulaciones; no puede asumir que cada una se mueve de forma independiente. A cambio, se reducen componentes y masa en las extremidades.
Los modelos publicados permiten revisar la geometría y preparar simulaciones. Para un trabajo docente, una actividad posible sería comparar dos modificaciones de una pieza antes de fabricar ambas, explicando qué cambia en la postura o el recorrido. Es una propuesta de uso del material, no un ejercicio incluido ni evaluado por los autores.
Qué demostraron los ensayos
El artículo técnico, publicado en septiembre de 2025, documenta marcha sobre césped artificial, saltos y recuperación tras caídas. Los saltos fiables descritos son de aproximadamente diez centímetros, con limitaciones que los investigadores atribuyen al control y a las hipótesis sobre el centro de masa.
En los ensayos de caída, el robot mueve los brazos para amortiguar el contacto, reduce la rigidez del controlador y ejecuta una secuencia para levantarse. El estudio permite analizar esos comportamientos en las condiciones de la prueba. No establece que AGILOped tolere cualquier golpe, que pueda usarse sin supervisión o que camine por todos los terrenos.
La publicación es valiosa precisamente porque incluye resultados y dificultades. Para reproducir un experimento, saber dónde falla una estrategia ayuda tanto como conocer su mejor demostración.
Un proyecto de construcción para equipos técnicos
La página del laboratorio enlaza el modelo mecánico y el software de la familia de investigación humanoid_op_ros. El repositorio AGILOped_model publica recursos del robot bajo licencia MIT. Hay que revisar por separado los requisitos y las licencias de las herramientas utilizadas alrededor del modelo.
La disponibilidad de planos no transforma el proyecto en un kit listo para una clase de primaria. Fabricar piezas, montar actuadores, organizar las baterías y ajustar controladores exige capacidad técnica y un espacio de trabajo adecuado. El presupuesto de componentes que aparece en el paper tampoco es un precio comercial de un robot terminado.
AGILOped tiene sentido para universidades y grupos que quieran investigar locomoción con un diseño inspeccionable. La ficha de AGILOped recoge el paper, los modelos y el software para evaluar qué parte del proyecto puede reproducir cada equipo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.