AMIGO: transformar una petición en una secuencia física de acciones
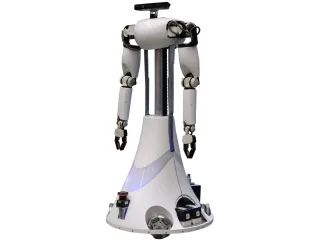
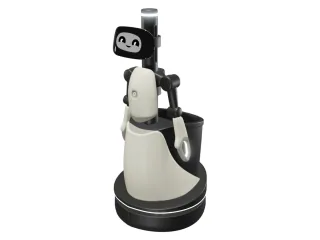
AMIGO es un robot de servicio de investigación de TU/e. Su arquitectura documentada permite seguir cómo una petición se transforma en navegación y manipulación.
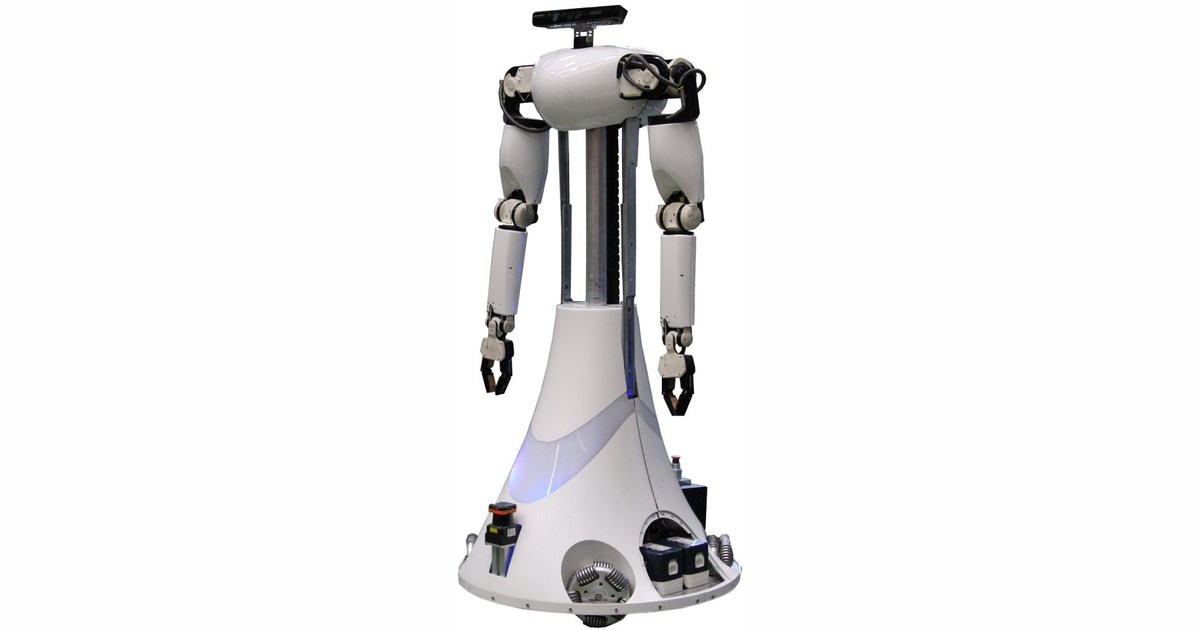
AMIGO es un robot de servicio desarrollado en la Universidad Tecnológica de Eindhoven y utilizado por Tech United en investigación y RoboCup@Home. Combina una base móvil y manipuladores para estudiar tareas que requieren desplazarse, observar y actuar sobre objetos.
La documentación de TU/e Robotics permite seguir el camino entre una petición de una persona y las órdenes físicas del robot. Describe interpretación de lenguaje, representación del entorno, acciones y acceso a las diferentes partes del hardware.
Comprender una orden no basta para ejecutarla
En la arquitectura publicada, las acciones se organizan como estados de tarea: navegar, coger, colocar o aprender un operador. Las funciones de alto nivel utilizan interfaces que representan base, brazo, cabeza y modelo del entorno. Así pueden separar lo que se quiere hacer de cómo se controla cada pieza.
El equipo documenta que el reconocimiento de voz utilizado en AMIGO se apoyaba en una gramática. Esa restricción ayuda a interpretar peticiones previstas, pero no equivale a comprender cualquier conversación. Si el robot ejecuta una orden concreta, hay que conocer qué frases y situaciones admite el experimento.
La entrada histórica de AMIGO en Robots de ROS identifica proyectos y competición como usos de investigación. Las demostraciones de servicio no acreditan un robot doméstico disponible para compra ni asistencia autónoma en cualquier vivienda.
Para estudiar su diseño, una tarea útil es registrar la interpretación de la petición, el objeto identificado y cada transición de estado. Cuando una prueba falla, ese registro ayuda a distinguir un problema de lenguaje de otro de percepción o movimiento.
AMIGO interesa como sistema físico y como ejemplo de arquitectura reutilizable, con límites definidos por las tareas y el hardware de cada ensayo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.