Atlas cambia los pies por ruedas y salta con un giro completo
Boston Dynamics pone ruedas de scooter a Atlas para probar sus motores. El humanoide rueda, se desliza y salta en un experimento que ayuda a mejorar su control.
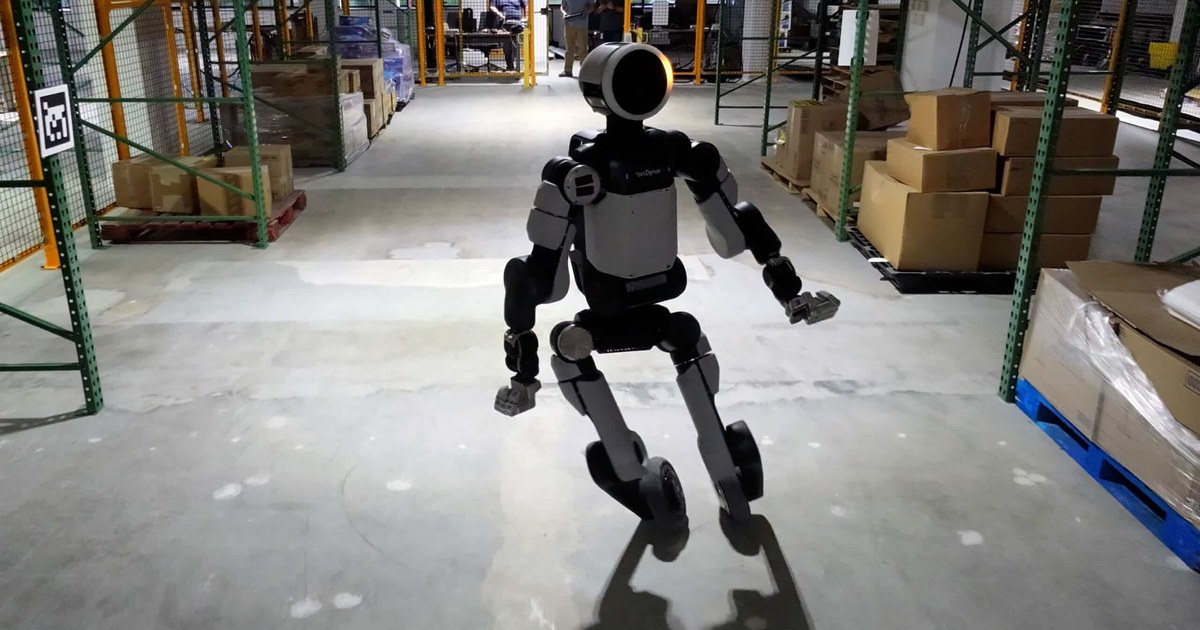
Atlas se ha puesto ruedas y su nueva exhibición tiene algo de patinaje. Se desplaza de lado, cambia de dirección y salta para dar una vuelta completa en el aire. El vídeo oficial de Boston Dynamics [en], publicado el 9 de noviembre, presenta una configuración bastante distinta de la que suele protagonizar sus demostraciones.
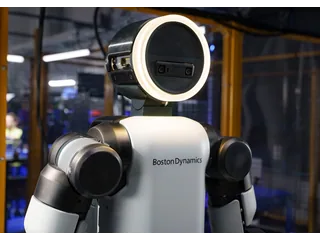
La crónica de The Herald Business [en] describe esa sucesión de movimientos en un clip de unos tres minutos. La fotografía que acompaña al anuncio permite reconocer el cambio de un vistazo: el humanoide mantiene brazos y piernas, pero termina en dos ruedas negras. Entre estanterías y cajas, inclina el cuerpo sobre esos apoyos pequeños.
Es un banco de investigación, sin anuncio de una versión comercial con ruedas. En su explicación del experimento [en], el ingeniero Xiaoyu «Andy» Wu cuenta que sirve para exigir a los motores fuerza y velocidad durante arranques, giros y frenadas.
El tobillo se convierte en rueda
La adaptación utiliza ruedas comerciales de scooter unidas al accionamiento del tobillo mediante un adaptador específico. En el modelo informático, cada rueda pasa a ser un tobillo capaz de girar continuamente.
Es otro ejemplo de cómo cambia Atlas al sustituir una parte de su cuerpo. Ya contamos el rediseño de sus manos para manejar piezas y herramientas. Aquí cambia el contacto con el suelo: las piernas siguen participando en el equilibrio, aunque el apoyo pueda rodar.
Aprender a rodar antes de tocar el suelo
Wu explica que el control se entrena por aprendizaje por refuerzo: ensaya movimientos en simulación y aprende de los resultados. Para trasladarlos al robot, ajustó la representación de los motores a mediciones del hardware real.
Algunos gestos parten de capturas de movimiento humano. En los desplazamientos laterales, el sistema aprendió a aprovechar las ruedas; el salto con giro de 360 grados funcionó al primer intento, según el ingeniero. Eso describe una maniobra concreta, sin acreditar navegación autónoma por un almacén.
La distinción también separa este ensayo de la versión de producto de Atlas. Wu indica que lo aprendido ya se está adaptando a la configuración habitual y que investiga cómo responder al fallo de un accionamiento.
Fuentes
- Boston Dynamics, Xiaoyu Wu — Atlas On a Roll, explicación del experimento del 9 de noviembre de 2026 [en]
- Boston Dynamics — vídeo oficial Atlas on a Roll [en]
- The Herald Business, Jung Kyung-su — descripción de las maniobras y contexto del ensayo, 10 de noviembre [en]
- Imagen: Boston Dynamics — fotografía oficial de Atlas con ruedas, recortada para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.