Berkeley Humanoid Lite: qué exige construir el bípedo
Berkeley Humanoid Lite publica diseño y software para investigar con un humanoide impreso en 3D. Montarlo exige fabricar piezas, calibrar y preparar el control.
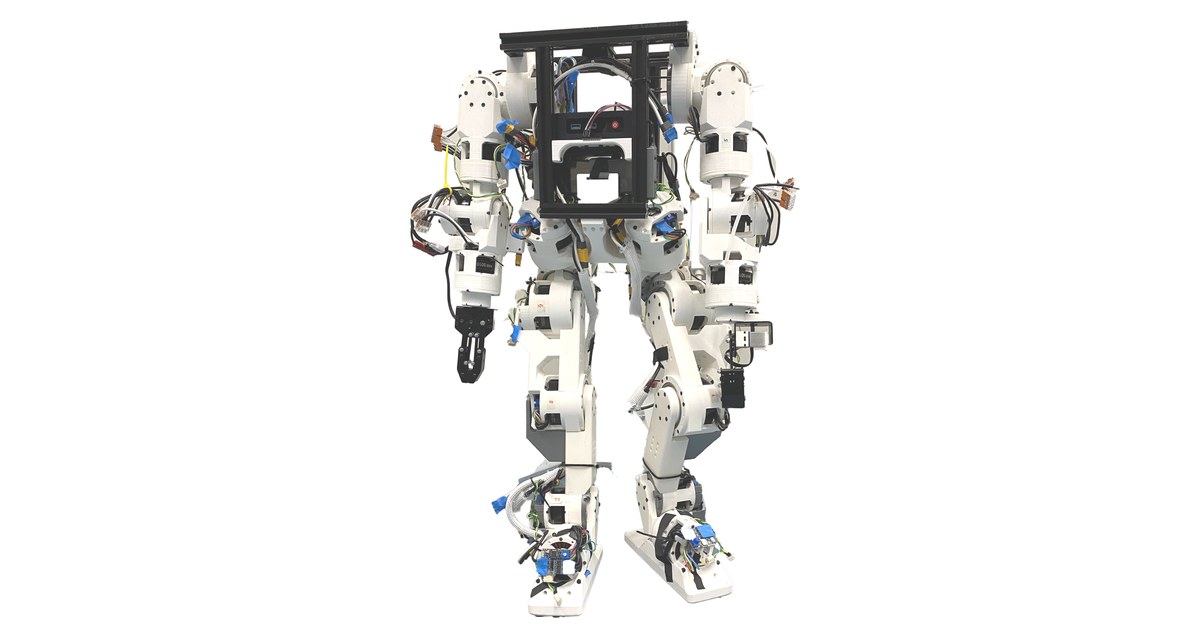
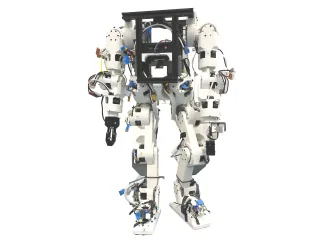
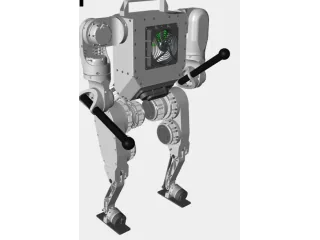
Berkeley Humanoid Lite convierte la construcción del propio robot en parte del experimento. El proyecto publica materiales para fabricar un humanoide con piezas impresas en 3D y componentes accesibles, pero también obliga a ocuparse de transmisiones, electrónica y control.
Ese reparto de trabajo interesa a un laboratorio o a un taller avanzado. Tener una impresora y descargar los archivos constituye el comienzo del montaje; la marcha llega después de comprobar articulaciones y preparar el software.
La transmisión también se fabrica
El proyecto de UC Berkeley emplea reductoras cicloidales con componentes impresos. Estas transmisiones conectan el motor con la articulación y forman parte de la propuesta para reducir la dependencia de conjuntos especializados.
Imprimirlas introduce decisiones prácticas. La precisión de las piezas, su ensamblaje y el comportamiento bajo carga afectan al funcionamiento del robot. Una articulación que gira bien sin peso todavía debe comprobarse dentro de la estructura montada.
La apertura del diseño permite estudiar esas relaciones y sustituir componentes. A cambio, quien construye asume tareas de verificación que un producto terminado resolvería durante su fabricación.
Del control de motores a una política de movimiento
El repositorio separa varias capas: software de bajo nivel, entrenamiento y herramientas para pasar de simulación al robot. Esta división ayuda a localizar un problema. Un motor que responde de forma incorrecta no se arregla necesariamente cambiando una política de locomoción.
Antes de reproducir una demostración conviene comprobar que la configuración física coincide con la utilizada por el código. Las revisiones del proyecto, los parámetros y la calibración forman un conjunto. Mezclar archivos de versiones distintas puede cambiar el significado de una orden de posición.
El entrenamiento en simulación permite experimentar sin someter al hardware a cada intento. El paso al equipo real añade las diferencias de fricción, fabricación y respuesta de los actuadores.
Qué significan sus demostraciones
Los autores muestran locomoción y tareas de manipulación. Debe distinguirse el montaje utilizado en cada caso: un experimento con los brazos sobre una base fija no demuestra por sí mismo que el bípedo pueda caminar hasta una mesa y repetirlo allí.
También cambia quién toma las decisiones. Una tarea teleoperada acredita el funcionamiento del sistema bajo control humano; no implica que el robot reconozca y organice objetos de forma autónoma.
Para un proyecto doméstico avanzado, Humanoid Lite tiene sentido cuando se desea trabajar precisamente en esos problemas. Hace falta un lugar de montaje, medios para sujetar el robot durante las primeras pruebas y tiempo para revisar el hardware. Su documentación resulta más útil como punto de partida reproducible que como promesa de un ayudante para casa.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.