
Bimo 1.1 lleva la marcha al propio robot, sin ordenador
Bimo añade software para caminar desde su placa RP2040. El bípedo abierto permite experimentar con locomoción, aunque los kits siguen en preventa y sin batería.
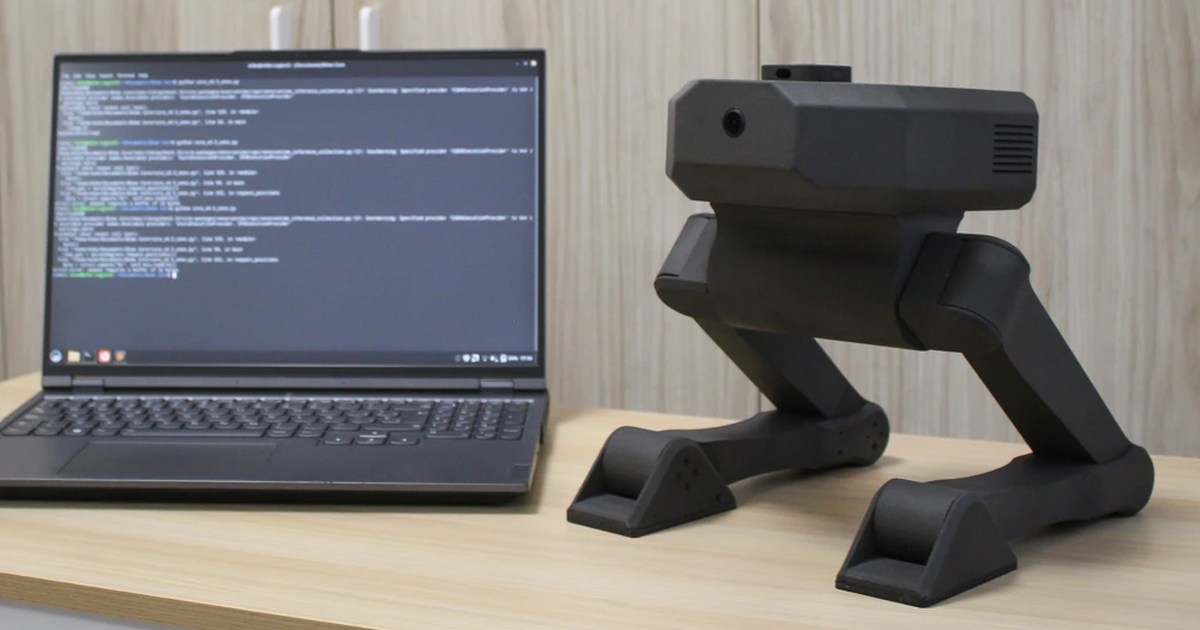
Bimo Robotics Kit ya tiene software para ejecutar la marcha en su propia placa, sin que un ordenador externo envíe cada movimiento. La versión 1.1.0 del proyecto de Mekion, fechada el 1 de septiembre, incorpora dos programas para su microcontrolador RP2040: uno reproduce un patrón de pasos y otro ejecuta una pequeña red neuronal. Para aficionados con experiencia en programación, permite estudiar cómo un bípedo mantiene la marcha con recursos de cálculo limitados.
El avance está en el software publicado y en los prototipos del desarrollador. Los kits continúan en preventa; no se trata de una flota de robots entregados a compradores. Bimo mide unos 45 centímetros, pesa alrededor de 1,6 kilos y tiene ocho servomotores. Su cuerpo deja espacio para añadir electrónica en la cabeza, pero carece de brazos para realizar tareas domésticas.
Dos formas de quitar el ordenador del recorrido
Las notas de Bimo 1.1.0 [en] describen una marcha basada en un generador de patrones, o CPG. Este produce movimientos cíclicos para las articulaciones sin entrenar una red nueva. El proyecto incluye ejemplos para controlarlo desde Python y una variante que funciona directamente en el robot.
La segunda ruta utiliza aprendizaje por refuerzo: primero se entrena una política de movimiento en simulación y después se obtiene una red más pequeña que imita su comportamiento. Esa reducción permite llevarla al RP2040. El fabricante distingue la marcha omnidireccional del CPG del avance hacia delante conseguido con la política aprendida; no atribuye todas las posibilidades de una ruta a la otra.
La documentación del firmware [en] precisa qué exige esa segunda opción. El microcontrolador no ejecuta directamente un archivo ONNX: hay que convertir el modelo a código C e incorporarlo al programa de la placa. Ambas variantes autónomas arrancan la marcha poco después del encendido y prescinden del protocolo de comunicación con el ordenador. Cambiar de firmware modifica también cómo se controla y se depura el robot.
Prescindir del ordenador no elimina la alimentación externa por sí solo. Bimo se ofrece sin batería. Para una configuración sin cables hay que incorporar una compatible; añadirla cambia el peso y puede exigir ajustar el patrón de marcha o volver a entrenar la política.
Entrenar requiere más equipo que enviar órdenes por USB
El entorno de Bimo para Isaac Lab [en] permite modificar cómo se recompensa al robot por mantenerse erguido, levantar los pies y avanzar. También simula aspectos menos vistosos, como la holgura de los engranajes y el retraso con que llegan las órdenes a los motores. Esos detalles ayudan a explicar por qué un movimiento virtual puede fallar al llevarlo a la máquina.
La versión utiliza Isaac Lab 2.3.2. Las instrucciones de instalación del simulador [en] sitúan el entorno local en Windows y Linux y enumeran requisitos de 32 GB de RAM y 16 GB de memoria gráfica, además de los de Isaac Sim. Ese contraste importa: poder controlar Bimo con Python desde un portátil no significa que ese mismo equipo permita entrenarlo en simulación.
El entrenamiento de referencia de la 1.1 se concentra en terreno plano. La publicación del código permite experimentar con otros comportamientos, pero no demuestra que Bimo recorra escaleras o suelo irregular. Quien busque aprender locomoción encontrará aquí un problema concreto para investigar, dentro de una familia que también incluye a Microduck.
Qué se reserva y qué falta para montarlo
La tienda de Mekion [en] muestra estas opciones para la Unión Europea:
| Versión | Precio antes de IVA | Preparación del robot |
|---|---|---|
| DIY Kit | 450 € | El usuario imprime la estructura y monta los componentes. |
| SLS Kit | 850 € | Se anuncia montado, con estructura de nailon, firmware cargado y servos calibrados. |
En ambas, la reserva inicial es de 20 euros, descontados del importe posterior. La política comercial indica portes incluidos e IVA añadido al finalizar el pedido. España entra en la zona de envío de la UE. La empresa prevé comenzar las expediciones al inicio del cuarto trimestre de 2026, condicionado a completar la certificación y a reunir suficientes reservas; no hay entrega inmediata confirmada.
El DIY exige impresión 3D, soldadura básica e instalación de insertos térmicos. Hay una dependencia todavía pendiente: el repositorio principal [en] marca los archivos CAD y el manual DIY como próximos. El software puede examinarse ya, pero la documentación publicada aún no completa el recorrido de fabricación anunciado. Es una exigencia distinta a empezar con los kits de bloques de nuestra selección de robots educativos.
Antes de reservar, también conviene leer la política de preventa [en]: Mekion limita la devolución íntegra del depósito a la fase anterior a la producción del pedido y prevé cobrar automáticamente el saldo con aviso previo. El reclamo de reserva reembolsable debe leerse con esa condición.
Fuentes
- Mekion — cambios de Bimo 1.1.0, publicados el 1 de septiembre [en]
- Mekion — firmware y ejecución de la marcha en el RP2040 [en]
- Mekion — entorno de entrenamiento, distilación y transferencia al robot [en]
- Isaac Lab — requisitos de instalación local [en]
- Mekion — estado del proyecto, batería, carga y documentación pendiente [en]
- Mekion — variantes DIY y SLS, precios europeos y calendario previsto [en]
- Mekion — condiciones de reserva, impuestos y envío [en]
- Mekion — presentación del proyecto en Open Robotics Discourse [en]
- Imagen: Mekion — fotografía oficial de Bimo junto a un portátil [en]

Más artículos
Amoo lleva a IFA su propuesta de compañía sobre dos patas
Cyan Robotics muestra Amoo en IFA: un bípedo de 80 cm pensado para buscar la interacción con las personas. Su presentación aún no concreta una venta en España.
ROBOTIS lleva AI Sapiens K1 abierto a la WRC de Pekín
ROBOTIS muestra el humanoide AI Sapiens K1 y sus actuadores DYNAMIXEL-Q, una plataforma abierta de 23 ejes para pasar políticas del simulador al robot.