Care-O-bot 4: elegir los módulos cambia el robot que se está evaluando
Care-O-bot 4 es una plataforma modular de servicio e investigación. Revisamos cómo cambian peso, articulaciones y manipulación según los módulos instalados.
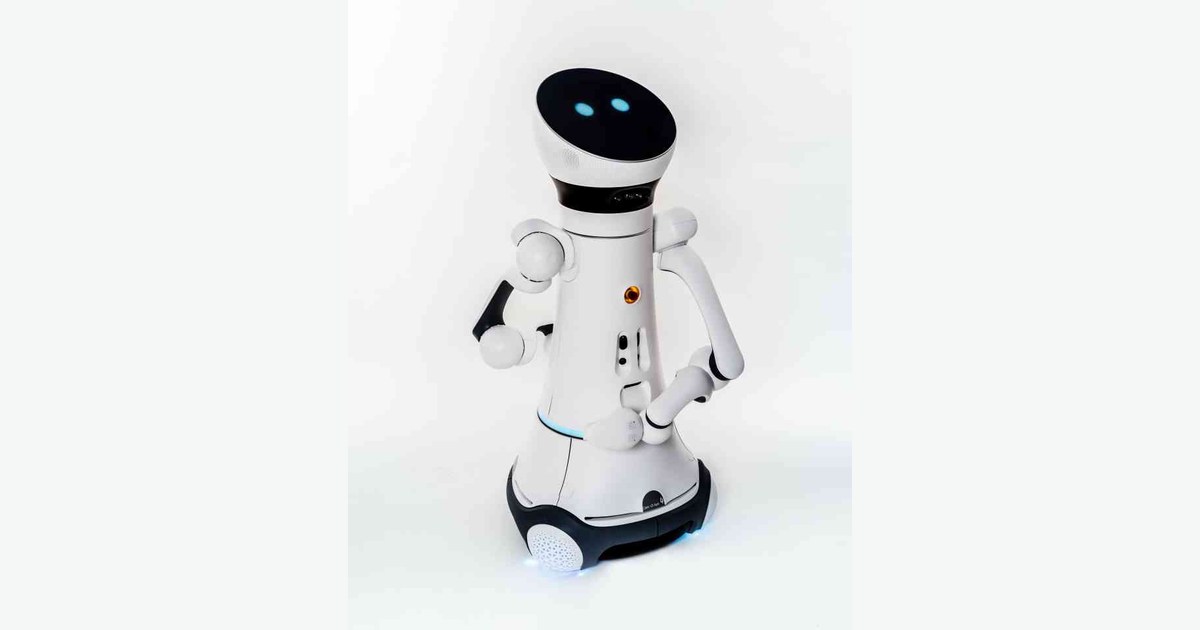
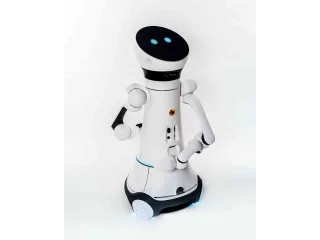
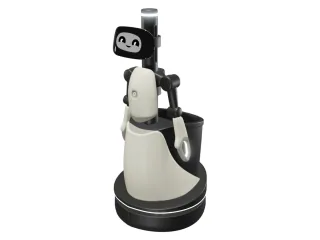
Care-O-bot 4 es una plataforma modular de Fraunhofer IPA para investigar robots de servicio. Reúne una base omnidireccional con torso, cabeza, sensores y brazos que pueden configurarse según la tarea del proyecto.
La modularidad afecta a la ficha del robot. La tabla técnica de Fraunhofer distingue el conjunto completo de cada módulo. Para la configuración completa publica 140 kg, 158 cm de altura y 29 grados de libertad. Esas cifras no deben asignarse a una base sola o a un montaje con menos elementos.
La tarea decide qué hay que instalar
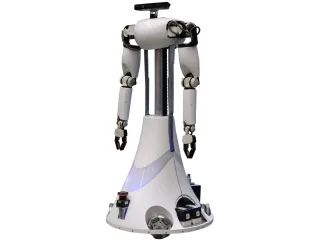
Cada brazo documentado tiene siete grados de libertad, unos 90 cm de alcance y 5 kg de carga útil. La base, por su parte, admite desplazamiento omnidireccional. Combinar ambos elementos permite estudiar cómo recolocar una herramienta respecto a un punto de trabajo sin tener que girar toda la plataforma.
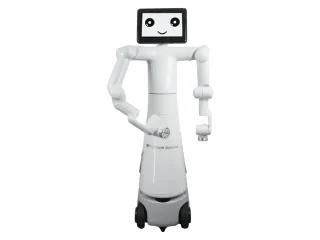
Una prueba de servicio puede requerir también una pantalla, percepción o comunicación. La presentación de Care-O-bot 4 plantea una arquitectura adaptable. Antes de compararla con otro robot conviene especificar qué módulos incluye la unidad y qué funciones se han desarrollado sobre ellos.
La carga de un brazo describe la manipulación de un objeto, mientras el peso del conjunto condiciona suelo, movilidad y transporte. Son requisitos diferentes. Tampoco basta con sumar números de los módulos para acreditar el comportamiento del robot ensamblado.
Para un laboratorio, Care-O-bot 4 ofrece un caso útil de integración: base, manipulación e interacción pueden evaluarse por separado y después en una tarea común. Sus demostraciones deben interpretarse dentro de una configuración concreta. La documentación técnica abierta ayuda a mantener esa configuración explícita al publicar resultados o reutilizar una unidad.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.