igus Humanoid Open Platform: el cuerpo impreso también lleva la carga
La plataforma humanoide de igus y Bonn utiliza un exoesqueleto impreso y software abierto. Su documentación permite estudiar cómo estructura, cableado y marcha se relacionan.
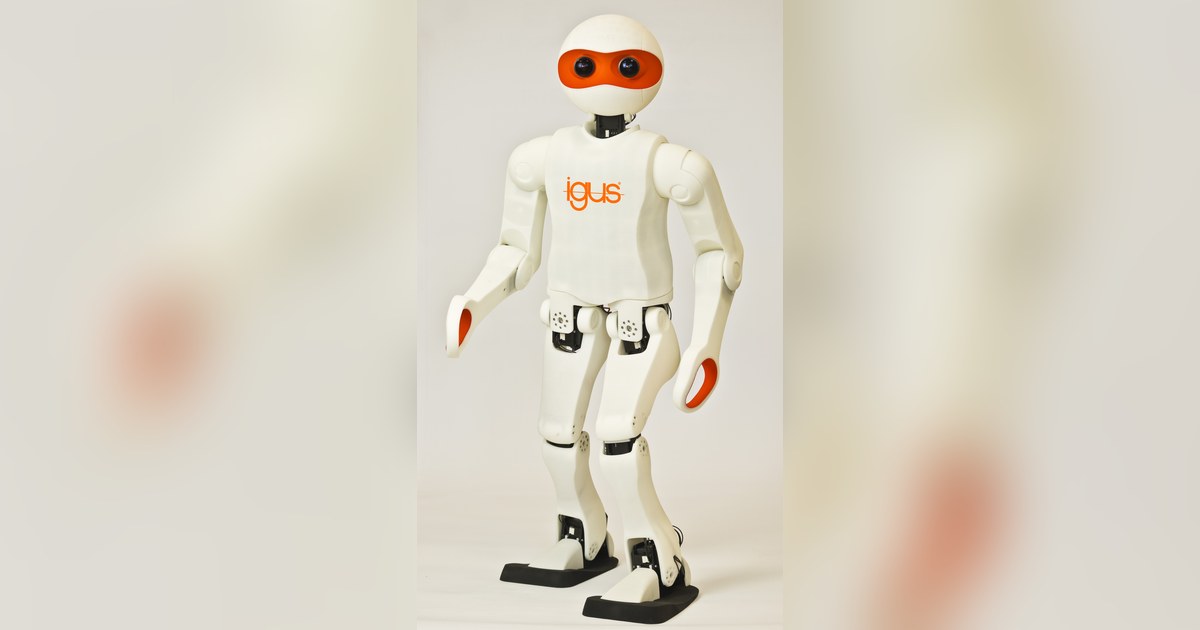
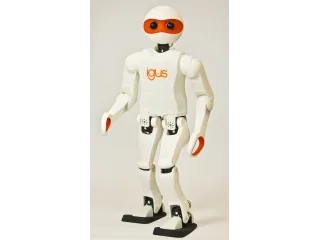
En igus Humanoid Open Platform, la carcasa impresa participa en la estructura del robot. El proyecto de la Universidad de Bonn e igus utiliza un exoesqueleto que soporta componentes y permite llevar cables por el interior de las extremidades.
El artículo técnico de 2015 describe un humanoide de 90 centímetros y 6,6 kilogramos, con veinte articulaciones motorizadas. El diseño busca una escala suficiente para investigar locomoción sin alcanzar la masa de un humanoide de tamaño adulto.
La técnica de fabricación importa
Los autores especifican piezas de poliamida PA12 fabricadas mediante sinterizado selectivo por láser. El hecho de que existan archivos imprimibles no permite atribuir las mismas propiedades a una copia realizada con otro proceso y material.
La geometría debe resistir esfuerzos y mantener la posición relativa de motores y apoyos. Si se modifica una pieza para añadir una herramienta, también cambia la distribución de masa y puede variar la respuesta del conjunto.
El acceso al CAD ayuda a estudiar esos cambios y a preparar repuestos. La ventaja práctica consiste en poder revisar la estructura, no en dar por validada cualquier variación que quepa físicamente.
Del sensor al comportamiento
El software publicado se organiza alrededor de ROS, con funciones de acceso al hardware, percepción y generación de comportamiento. El proyecto lo utilizó para desarrollar habilidades de fútbol robótico.
Esa organización permite trabajar sobre una capa sin escribir siempre todo el sistema. Un experimento de visión puede utilizar una locomoción existente, mientras un trabajo sobre equilibrio se centra en sensores y órdenes de marcha.
Los resultados de una competición corresponden a una configuración y a un programa concretos. No convierten al robot en un asistente general por el hecho de que tenga brazos y piernas.
Conservar un entorno reproducible
La documentación de instalación publicada menciona Ubuntu 14.04 y ROS Indigo. Son referencias históricas del software y deben tratarse como tales al preparar una reproducción actual.
Antes de elegir componentes nuevos conviene comprobar qué controladores y herramientas admiten. Actualizar una parte del sistema puede exigir adaptar otras, especialmente si cambian protocolos o formatos de configuración.
El proyecto resulta valioso para aprender cómo un cuerpo impreso, sus actuadores y el software forman una sola plataforma. Una reproducción útil conserva la relación entre diseño mecánico y entorno de ejecución, de modo que los resultados puedan compararse con una referencia documentada.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.