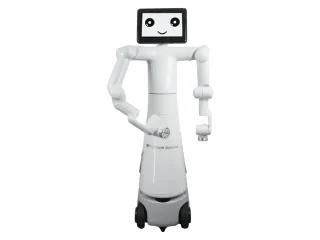
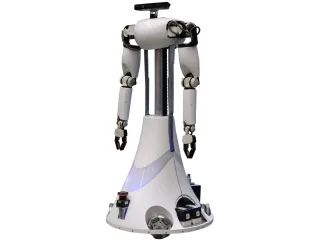
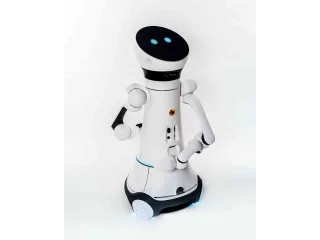
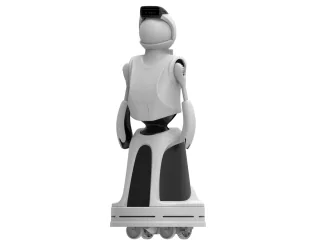
Mercury X1: un torso de dos brazos que viaja sobre ruedas
El Mercury X1 de Elephant Robotics combina dos brazos y una base móvil. Explicamos qué comprobar en el ordenador instalado, la carga, la batería y el recorrido de trabajo.
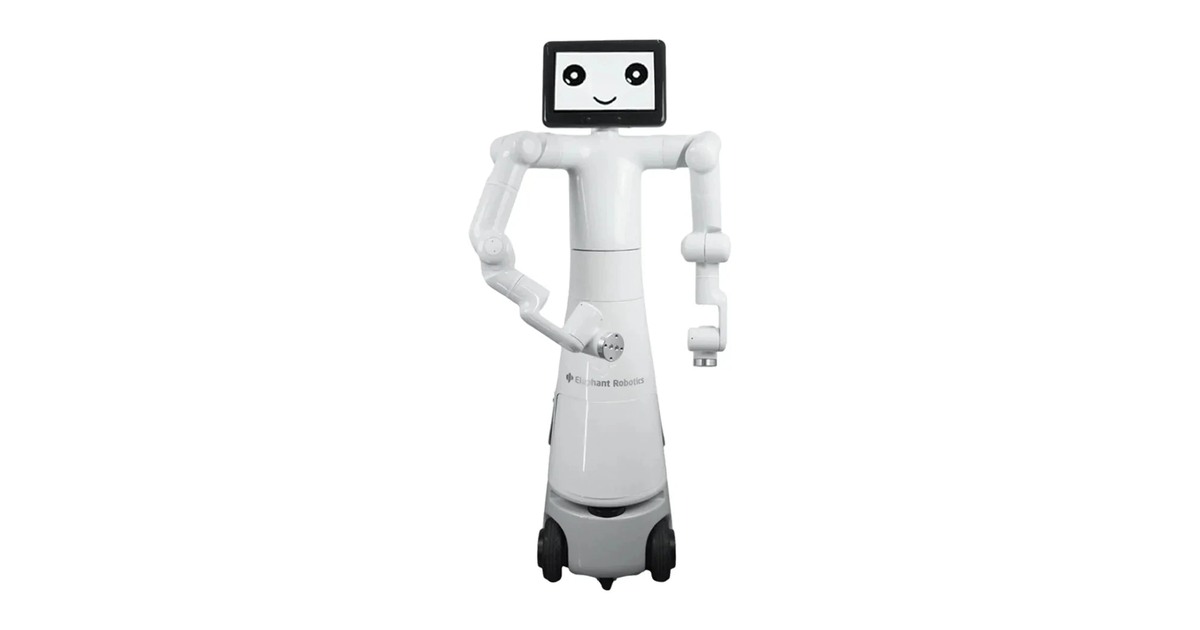
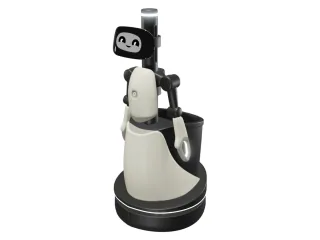
El Mercury X1 de Elephant Robotics lleva el torso de dos brazos de la familia Mercury sobre una base móvil. Su estructura permite investigar una secuencia que combine desplazamiento y agarre en distintas mesas. La movilidad se resuelve con ruedas; el aspecto humanoide no implica marcha bípeda ni capacidad para subir escaleras.
El suelo sigue imponiendo el recorrido
La página de producto anuncia 19 grados de libertad, una velocidad máxima de 1,2 m/s y un desnivel máximo de dos centímetros. Esos datos sitúan el robot en recorridos con obstáculos pequeños, no en una vivienda con escalones entre plantas.
La base incorpora LiDAR, ultrasonidos y visión. Para aprovecharlos, el desarrollo debe relacionar la localización del vehículo con las coordenadas del objeto y del brazo. Recolocar la base cambia el punto desde el que se ejecuta el agarre.
Revisar la versión del ordenador
El catálogo identifica ahora Jetson Orin Nano SUPER 8GB como controlador principal. Algunas tablas del manual mantienen referencias de CPU y GPU de otras configuraciones junto a esa denominación. La propuesta de suministro debe fijar el ordenador instalado; no conviene sumar o mezclar capacidades de procesadores mencionados en diferentes apartados.
La documentación atribuye al conjunto una altura de 1,18 m, 55 kg de peso y un kilo de carga máxima. La autonomía anunciada alcanza ocho horas, sin convertir esa referencia en una garantía para cualquier secuencia de marcha y manipulación.
Mercury X1 se ofrece como plataforma de desarrollo con interfaces y ejemplos de control. Su interés está en coordinar manos y navegación sobre el mismo equipo. Antes del ensayo, el plano de trabajo debe incluir el volumen de los brazos, las pequeñas barreras del suelo y la configuración informática exacta.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.