Una mano robótica imprimible en 3D promete costar menos de 650 dólares en piezas
El NJIT presenta PHD-Hand, una mano de 15 servos que se imprime en 3D y mueve los dedos con varillas. Su autor cifra las piezas en menos de 650 dólares.
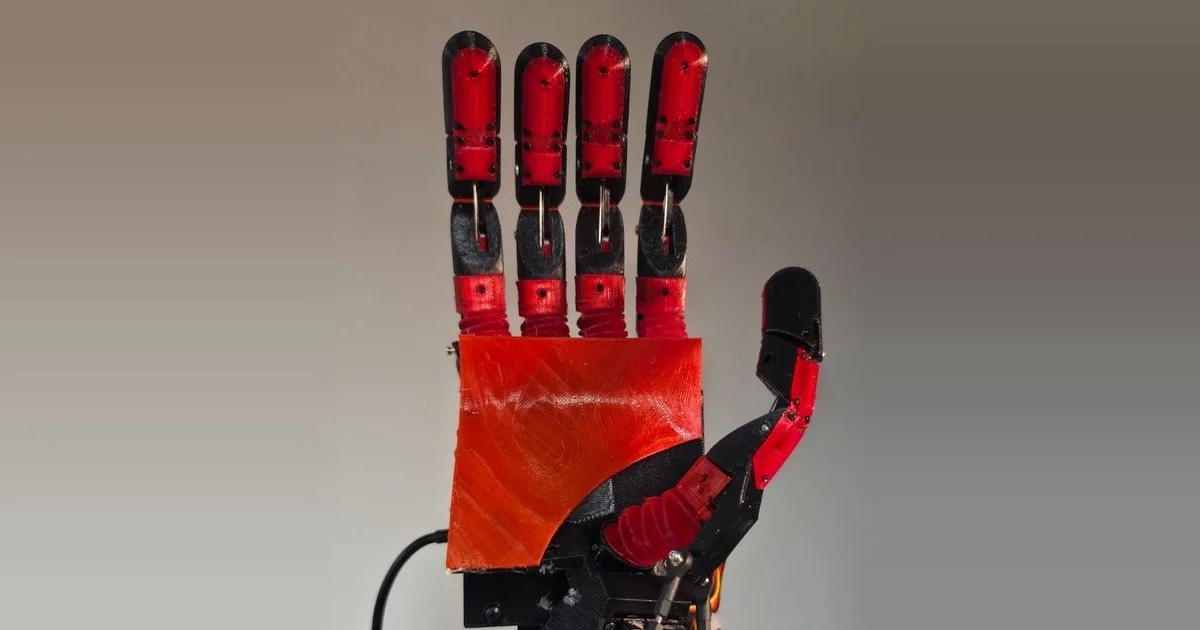
Cada dedo se mueve con tres servos de radiocontrol, de los que se usan en aeromodelismo, colocados fuera del propio dedo y conectados a él con varillas rígidas. Con esa receta, un equipo del Instituto de Tecnología de Nueva Jersey (NJIT) ha construido PHD-Hand, una mano de cinco dedos y 15 servos que se imprime en una impresora 3D de aficionado. Su autor principal, Neel Adwani, calcula que las piezas, con servos, controlador, filamento y varillas de acero, cuestan menos de 650 dólares, según Humanoids Daily [en].
El trabajo, que firman Adwani, tres coautores y el profesor Cong Wang, está aceptado en la conferencia IEEE-RAS Humanoids 2026, que se celebra del 6 al 9 de diciembre en Santa Clara. El artículo en arXiv [en] se subió el 21 de octubre.
Varillas en lugar de cables
Las manos robóticas baratas suelen mover los dedos con tendones, es decir, cables que tiran de las articulaciones. Tienen una ventaja: los motores quedan lejos de los dedos. El inconveniente, según Adwani, es el mantenimiento: «Se estiran, resbalan y hay que volver a tensarlos continuamente», dijo a Humanoids Daily. Por eso quiso probar si unas varillas rígidas daban a la mano una destreza parecida sin ese cuidado. Es un camino distinto al de la mano de NEO, de 1X, que usa tendones, y al de BioflexBot, que simplifica la mecánica con aire y muelles.
La pieza que lo hace posible está en la base de cada dedo: una bisagra flexible de TPU, un plástico elástico, que se inclina hacia delante y hacia los lados. Por su centro pasa una varilla de acero para muelles de 0,6 milímetros que mueve las dos articulaciones superiores del dedo. Como la bisagra se dobla sin tirar de esa varilla, mover la base no altera la curvatura del resto del dedo, y al revés, según la página del proyecto [en].
Cada dedo se monta con 18 piezas, impresas o compradas. Una mano anterior con el mismo principio, publicada en 2021, necesitaba más de 27 por dedo y fabricación industrial. Esta pesa 570 gramos y mide unos 20 centímetros, el tamaño aproximado de una mano adulta, algo menos que los 22,5 centímetros de la mano comercial Linkerbot L20 con la que se compara el equipo.
Qué sabe hacer con las manos vacías
El equipo la probó con una clasificación estándar de 33 tipos de agarre humano y mostró la mano sujetando objetos en todos, desde una botella o unas tijeras hasta una taza y un taladro. Tres no salen del todo bien, entre ellos sujetar un palo o unos palillos: los dedos no se doblan tanto como los humanos y a la mano le falta la membrana de piel entre el pulgar y el índice.
Lo más llamativo son las maniobras dentro de la mano. Desplaza un tarro entre los dedos hasta que el índice alcanza la tapa y la abre. Hace girar un destornillador de precisión alternando el pulgar y el corazón, y cierra las mordazas de una llave inglesa rodando el tornillo sin fin con el pulgar. También gira un cubo de 55 milímetros. El equipo destaca la llave inglesa porque exige mover los dedos con fuerza en los dos sentidos, algo que las manos de tendones que usan muelles para estirar los dedos no pueden hacer.
Los movimientos no salen de guantes de captura ni de aprendizaje por refuerzo. El panel de control, que funciona en el navegador, y las secuencias las generó una IA, Claude, a partir de una descripción en texto de la mano, y el equipo las afinó con el prototipo real. El primer intento de giro del cubo falló; el siguiente, en palabras del artículo, resultó «sorprendentemente exitoso».
Un prototipo con límites
La mano no tiene sensores de tacto y todavía no se ha medido la fuerza con que agarra, un dato que el equipo pretende publicar en un trabajo posterior. Lleva unas 200 horas de pruebas en un único prototipo, con dos averías: la varilla de acero que acopla las articulaciones se rompió dos veces. Los autores aclaran que aún no han hecho un estudio de fatiga.
Tampoco se puede construir todavía. Los archivos de diseño, las piezas listas para imprimir, la lista de materiales y el control saldrán en un repositorio de GitHub dentro de aproximadamente un mes, según Adwani, con licencia abierta CERN-OHL-P v2 para el hardware y MIT para el software. Entre las mejoras previstas están rediseñar la base del pulgar, añadir esa membrana y conseguir imprimir cada dedo de una sola pieza, algo que el equipo aún no logra de forma fiable.
Fuentes
- PHD-Hand: Printable Humanoid Dexterous Hand, página del proyecto (NJIT, Neel Adwani) [en]
- PHD-Hand: A Printable Humanoid Dexterous Hand with Linkage-Driven 3-DOA Digits, arXiv [en]
- NJIT’s PHD-Hand Uses Linkages, Not Tendons, in a Humanoid Hand You Can Print for Under $650, Humanoids Daily [en]
- Imagen: Neel Adwani / NJIT, a través de Humanoids Daily [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.