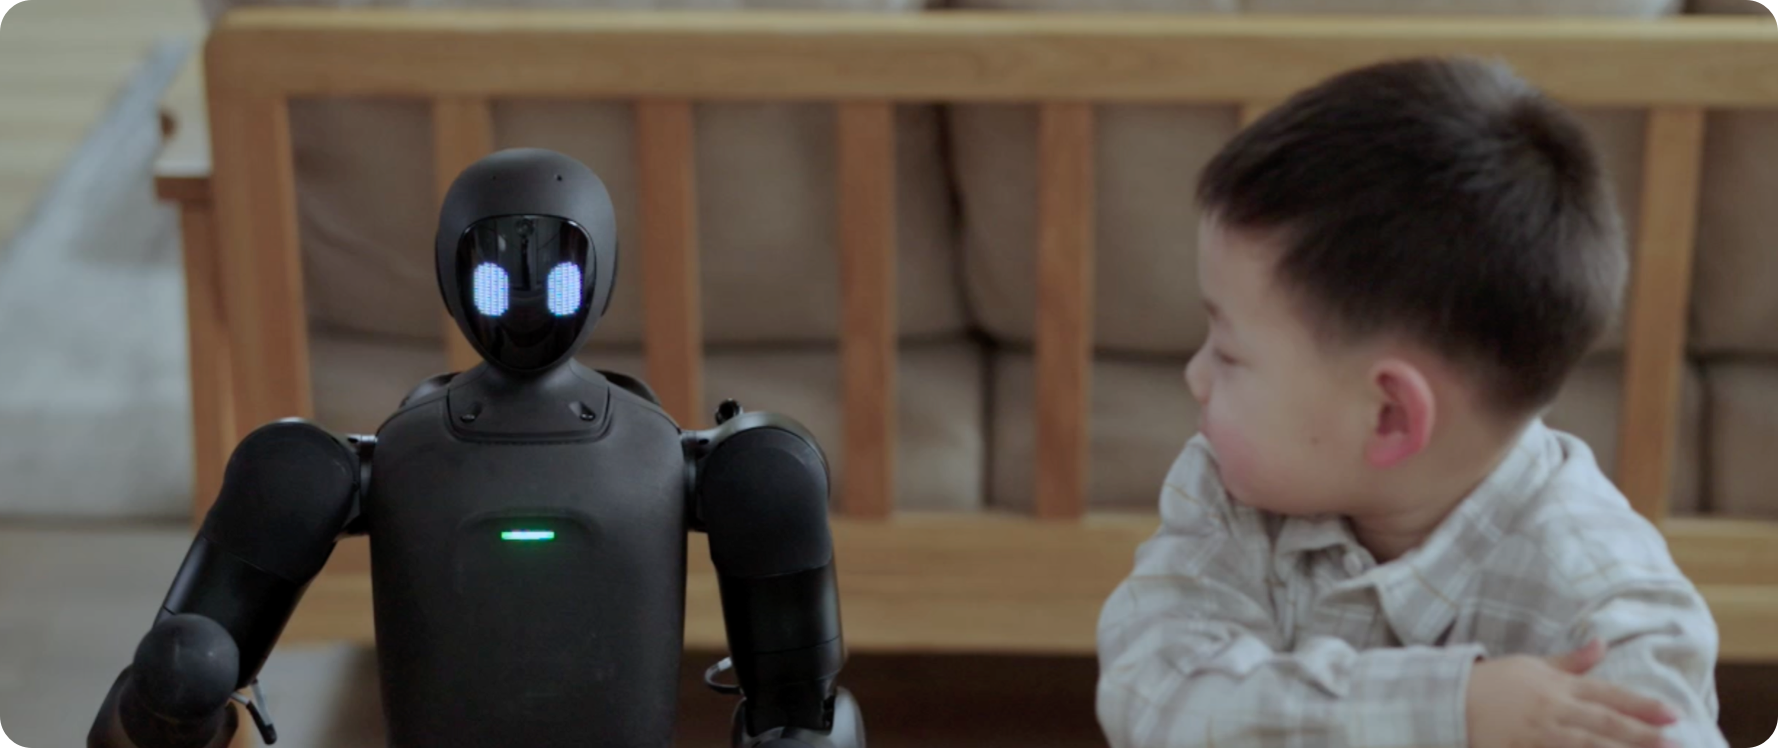
PrimeBOT Q1 ya tiene SDK descargable para programar y simular movimientos
PrimeBOT publica un SDK ROS 2, ejemplos y un modelo de simulación para Q1. Qué puede preparar un desarrollador y qué acceso al robot aún debe confirmar.
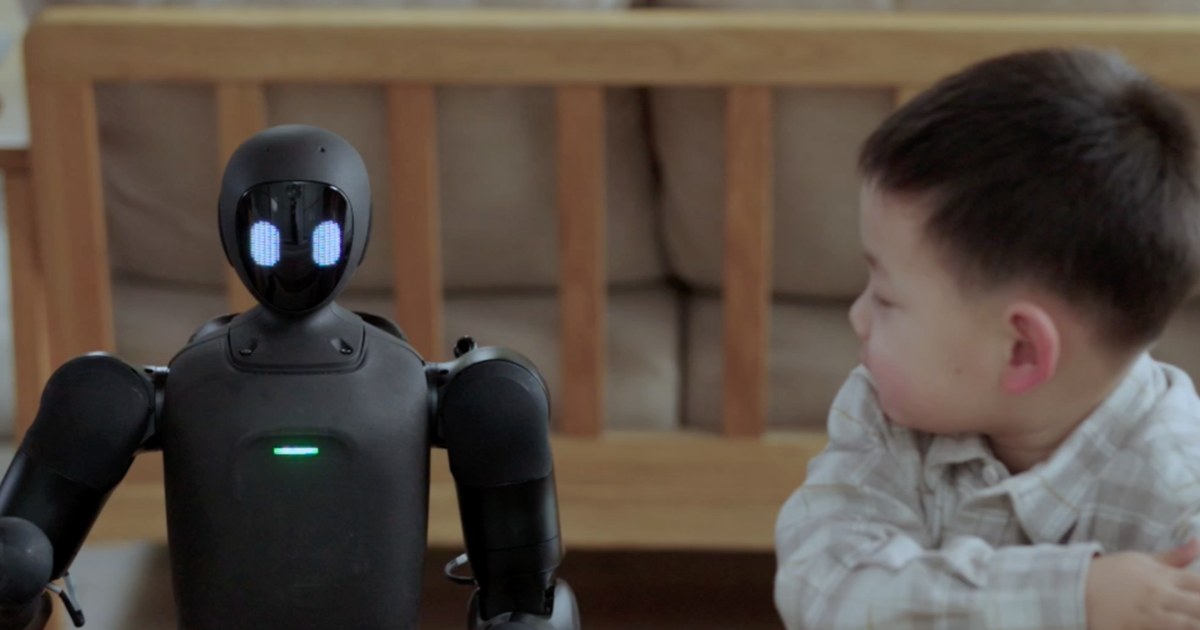
Quien quisiera programar el PrimeBOT Q1 después de verlo bailar en IFA tenía una dificultad básica: la presentación mencionaba herramientas de desarrollo, pero no ofrecía un paquete con el que empezar. Ahora la comunidad oficial de PrimeBOT publica un SDK para Q1, ejemplos en Python y C++, y un modelo para simular sus articulaciones. Se pueden examinar esos recursos antes de tener el robot; para enviarle órdenes físicas sigue haciendo falta una unidad y aclarar qué permisos incluye cada versión comercial.
En nuestra primera cobertura del Q1 en IFA describimos la marcha guiada de la mano y el baile que vio Android Central, pero señalamos que faltaba un recorrido de desarrollo descargable. Ese es el cambio de esta noticia. La crónica presencial de Android Central [en] sirve para situar las demostraciones; el contenido técnico nuevo procede del fabricante y todavía no acredita que un tercero haya conseguido ejecutar sus ejemplos en una unidad propia.
Qué se puede descargar para Q1
La página distingue un SDK Q1 v0.3.0.3 de 13 MB, un marco de control del movimiento en Python y otro en C++, además de un paquete URDF del cuerpo. También ofrece PrimeConsole para macOS, Windows y Linux. Según PrimeBOT, esta aplicación permite ver el estado de conexión y los registros, observar la cámara, probar movimientos y detener el robot de emergencia. Son herramientas de trabajo para quien quiera crear comportamientos, no funciones domésticas listas para usar por cualquier comprador.
El archivo del SDK Q1 contiene definiciones de mensajes y servicios de ROS 2, una guía de integración y ejemplos en Python y C++. Entre estos aparecen lectura del estado de batería y de sensores táctiles, captura de imágenes, reproducción de audio, control de articulaciones y activación de movimientos predefinidos. Eso es más concreto que una promesa de «SDK abierto»: un desarrollador puede comprobar qué interfaces contempla el paquete. Los ejemplos no prueban por sí solos que todas estén habilitadas en cada Q1 vendido.
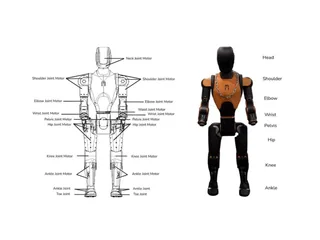
El paquete URDF de Q1, descrito en la misma página, incluye mallas STL, una configuración para MuJoCo y archivos de lanzamiento para RViz y Gazebo. Sirve para estudiar geometría, alcances y trayectorias en un entorno virtual antes de ordenar un movimiento al humanoide. Conviene tratar la simulación como preparación: no reproduce automáticamente la fricción del suelo, los golpes o el equilibrio de una casa concreta.
Un proyecto razonable antes de moverlo por la habitación
Para empezar, un usuario con experiencia en ROS 2 podría descargar el modelo de Q1, abrirlo en el simulador y comprobar el rango de una articulación. Después puede leer la guía del SDK, compilar los mensajes y adaptar uno de los ejemplos para consultar un estado. La guía recomienda Ubuntu 22.04 y ROS 2 Humble para este desarrollo; PrimeConsole tenga versiones para Mac y Windows no significa que el SDK ROS 2 se pueda usar en esos sistemas. Para conectar el ordenador al Q1, la guía exige la misma red local o una conexión directa y activar el modo de desarrollador, lo que requiere reiniciar el robot.
El paso siguiente, ya con la unidad, sería probar un gesto sencillo en una zona despejada y con la parada de emergencia a mano. El propio README del SDK advierte que el control directo de motores exige leer sus condiciones de seguridad.
La documentación descargada está principalmente en chino. Tampoco queda claro en la página de descargas si las interfaces de movimiento están disponibles en el Q1 básico o se reservan para una variante orientada a desarrolladores. Antes de comprarlo para una clase o un laboratorio, ese punto necesita respuesta del vendedor. La ficha internacional del Q1 [en] sigue ofreciendo contacto comercial, sin una cesta con entrega española que permita comprobar qué versión se suministra aquí. IT Home informó de la apertura de ventas en China el 20 de septiembre [zh], con los primeros envíos anunciados a partir del 1 de octubre. Son planes de entrega, no unidades recibidas por clientes ni disponibilidad en la UE.
El Q1 sigue siendo, por lo demostrado públicamente, un bípedo pequeño para interacción y experimentación. La aparición de código, ejemplos y geometría reduce la barrera para estudiar cómo programarlo; no lo convierte en un asistente que recoja objetos o haga tareas del hogar. A quien busca aprender con un robot físico más accesible le puede interesar comparar el trabajo previo que exige con kits educativos o con un bípedo que se construye con Arduino. En el Q1, la pregunta decisiva para un proyecto concreto es qué control concede el hardware que llegue a sus manos.
Fuentes
- PrimeBOT — descargas oficiales de PrimeConsole, SDK, control de movimiento y URDF de Q1 [zh]
- PrimeBOT — paquete descargable del SDK Q1 v0.3.0.3 [zh]
- PrimeBOT — ficha internacional del humanoide Q1 [en]
- Android Central — observación presencial de Q1 en IFA 2026 [en]
- IT Home — apertura de ventas de Q1 y T1 en China y calendario anunciado [zh]
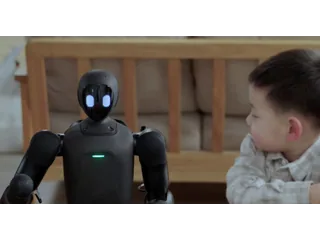
- Imagen: PrimeBOT — Q1 junto a un niño en material oficial [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.