Otto DIY: qué necesitas para construir un bípedo con Arduino
Otto DIY permite montar un bípedo con piezas impresas y cuatro servos. Qué versión elegir, cómo preparar el montaje y qué software conserva soporte oficial.
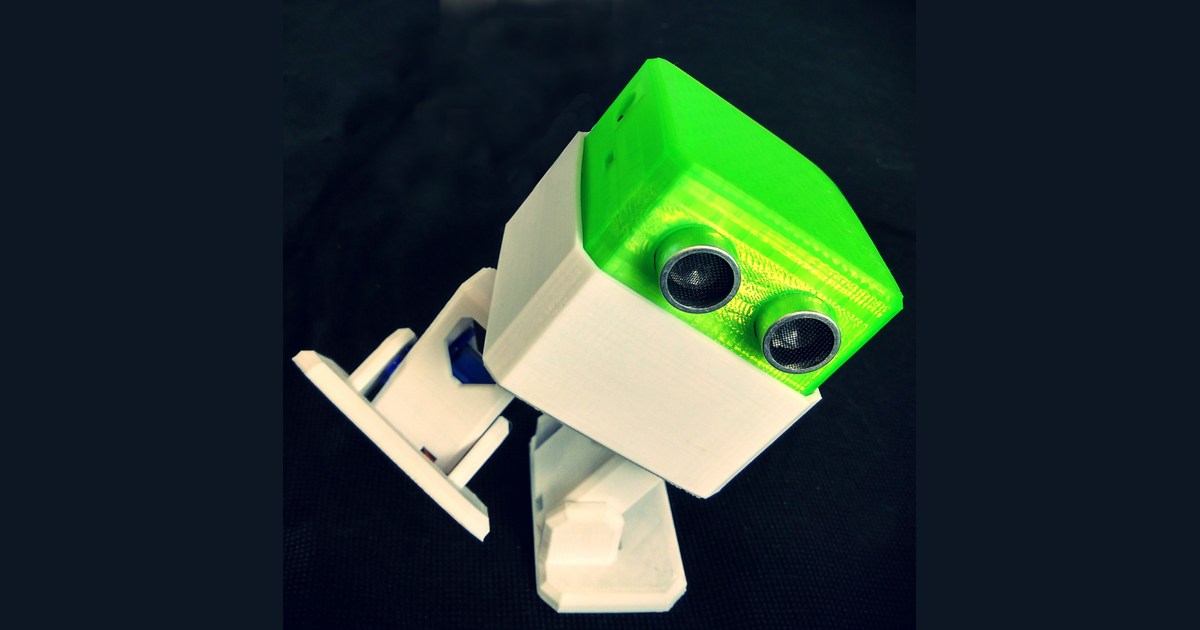
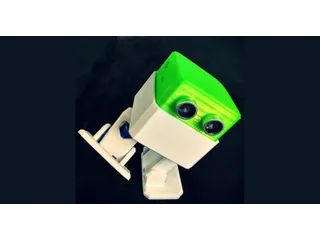
Otto DIY permite construir un pequeño bípedo que camina, gira y ejecuta bailes con cuatro servomotores y una placa compatible con Arduino. Su interés está en montar las articulaciones y cambiar el programa que las mueve. Para empezar hoy hay una distinción importante: el proyecto clásico sigue documentado, pero la marca ya no fabrica sus antiguos kits DIY.
La tienda oficial de Otto [en] explica que ha trasladado la fabricación a HP Robots Otto. Por tanto, encontrar una caja llamada «Otto» en una tienda española o europea no acredita que sea un kit oficial actual. Esta guía se centra en construir la versión clásica a partir de su documentación; no presenta una prueba de montaje propia.
Elegir el Otto clásico antes de reunir componentes
La web del proyecto [en] sitúa Otto DIY en el terreno de los aficionados a la electrónica y la fabricación. Advierte de que no es la opción indicada para niños pequeños y que un docente necesita conocimientos de robótica para prepararlo. No conviene elegirlo solo por su aspecto de juguete: habrá que conectar cables, orientar motores y resolver posibles problemas de carga del programa.
HP Otto es otra plataforma, con electrónica, conexiones y aplicaciones diferentes. Ya explicamos una de sus ampliaciones en la guía de HP Otto Invent y el montaje Walk & Roll. Los manuales de ese sistema no deben utilizarse como instrucciones para el bípedo clásico.
La academia de Otto [en] enlaza los archivos del modelo básico en Printables, además de versiones con brazos, ruedas o pantalla. Descarga el manual y las piezas de una misma variante antes de encargar la impresión. Una carcasa de otra versión puede exigir componentes o fijaciones distintos.
El material se divide entre estructura, movimiento y control
El inventario original del kit DIY [en] sirve para reconocer la configuración clásica, aunque su anuncio comercial pertenece a una etapa anterior. Sus elementos principales son:
- Cabeza, cuerpo, dos piernas y dos pies impresos en 3D, con sus tornillos.
- Cuatro microservos SG90 de 9 gramos, que mueven las piernas y los pies.
- Una placa Nano ATmega328 y una placa de expansión Nano I/O para facilitar las conexiones.
- Sensor ultrasónico, zumbador, cables de conexión e interruptor.
- Portapilas, cuatro pilas AA para esa configuración y cable USB de programación.
También hacen falta un destornillador pequeño y un ordenador. Tener impresora propia es opcional si se consiguen las piezas impresas por otra vía. El trabajo previo consiste en casar los archivos con la electrónica: verifica especialmente la alimentación, los conectores y el tamaño de los servos de la versión elegida.
El sensor frontal mide distancia; su parecido con unos ojos no lo convierte en una cámara. Los sonidos salen del zumbador. Con este montaje se pueden preparar movimientos y respuestas sencillas a obstáculos, pero no conversaciones ni reconocimiento visual de personas.
Al usar componentes separados, la reparación también depende del montaje. Guarda el inventario y los archivos de las piezas: cambiar un servo exige comprobar que encaja y volver a revisar su posición, no solo sustituir un nombre de referencia en la compra.
Centrar los motores antes de cerrar las patas
El orden de montaje influye directamente en cómo caminará Otto. La explicación oficial sobre alineación [en] señala un error frecuente: fijar los brazos de los servos sin haberlos situado antes en su posición central, alrededor de 90 grados. Después, las piernas pueden quedar torcidas aunque el programa sea correcto.
La guía de construcción de FabLab Westharima [en] muestra ese mismo orden de trabajo en su adaptación: cargar primero un programa de centrado, conectar los motores y fijar las piezas una vez orientadas. Pide desconectar la alimentación al atornillar los brazos de los servos para evitar dañarlos. Su carcasa y algunos componentes son propios, de modo que aporta una referencia de procedimiento, no un inventario intercambiable con cualquier Otto.
Centrar durante el montaje y calibrar después son tareas distintas. El primer paso coloca correctamente la unión mecánica; el segundo permite afinar pequeñas desviaciones. Si un pie está claramente mal orientado, revisa la fijación antes de intentar compensarlo con valores cada vez mayores en el código.
Empezar por Arduino y un movimiento breve
La web actual identifica Arduino IDE como la vía admitida para Otto DIY y marca Bluetooth y app como no soportados. Todavía existen tutoriales antiguos de Blockly; la página de software [en] lo presenta como software anterior para aficionados. No presupongas que las nuevas aplicaciones de HP Otto controlarán el robot clásico.
Arduino ofrece un IDE de escritorio para Windows, macOS y Linux [en]. Necesitas una versión compatible con tu ordenador y un cable USB de datos. La biblioteca oficial OttoDIYLib [en] se instala desde el gestor de bibliotecas y reúne ejemplos de movimiento, calibración y detección de obstáculos. Su documentación de código está en inglés.
Tras comprobar las conexiones, selecciona la placa y el puerto correspondientes. Empieza por la posición de reposo y una secuencia corta. La función walk permite elegir repeticiones, duración y sentido; aumentar la duración ralentiza el movimiento. Es una forma accesible de explorar la marcha entre los robots educativos, sin escribir desde cero todo el control de las articulaciones.
Reserva los bailes completos para cuando ambos pies apoyen bien y el robot repita unos pocos pasos sin desajustes. Si cambias la carcasa o sustituyes un motor, vuelve a esa comprobación breve antes de recuperar el programa más largo.
Fuentes
- Otto DIY — diferencias actuales entre el proyecto clásico y HP Otto [en]
- Otto DIY — aviso sobre el fin de fabricación de kits DIY oficiales [en]
- Otto DIY Academy — acceso a manuales y archivos de las distintas variantes [en]
- Otto DIY — inventario del kit clásico; anuncio histórico [en]
- Otto DIY — centrado de servos y calibración [en]
- FabLab Westharima — procedimiento de montaje de su adaptación de Otto [en]
- Otto DIY — software actual y herramientas anteriores [en]
- OttoDIYLib — biblioteca oficial, instalación y ejemplos para Arduino [en]
- Arduino — instalación del IDE de escritorio [en]
- Imagen: Otto DIY — fotografía oficial del robot clásico montado [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.