Quori v1: una cara proyectada para estudiar gestos y comunicación
Quori v1 combina una cara proyectada, brazos de gestos y una base móvil. Permite investigar comunicación con personas mediante experimentos comparables entre laboratorios.
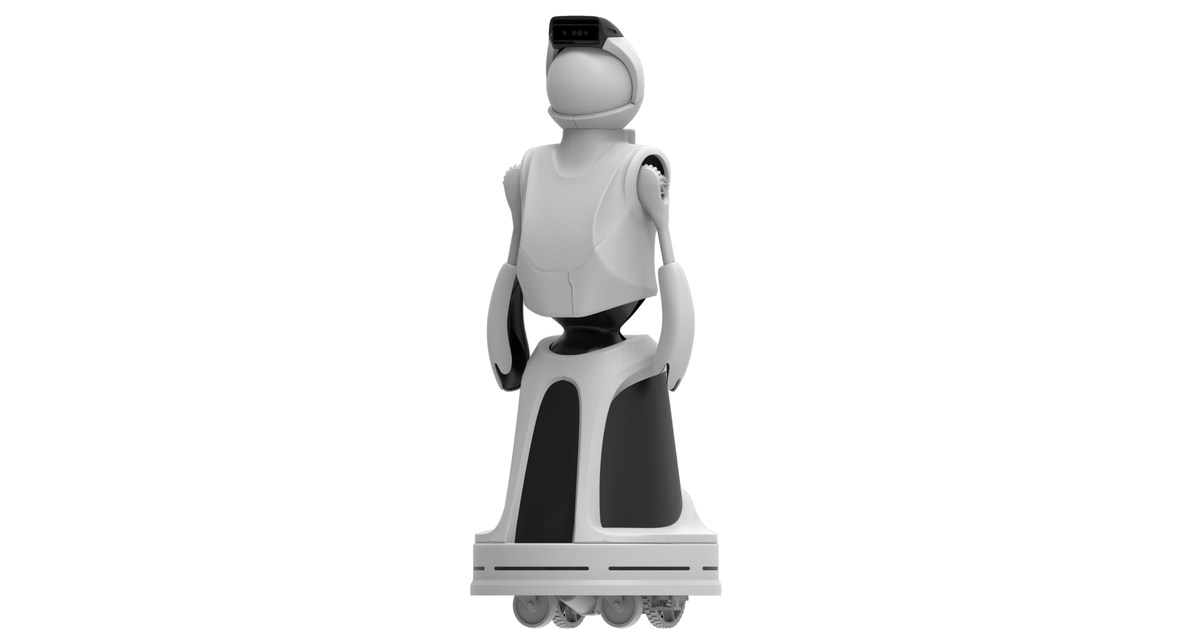
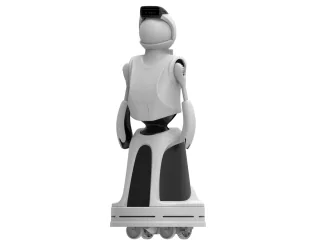
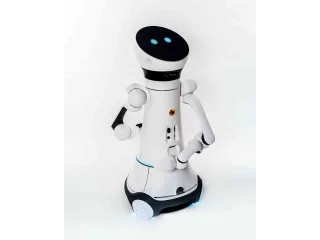
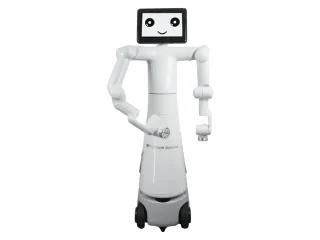
Quori v1 combina una cara animada por retroproyección, dos brazos para gesticular y una base omnidireccional. Su diseño nació para investigar interacción entre personas y robots, con módulos que distintos laboratorios pudieran mantener y utilizar en experimentos comparables.
La documentación de la primera versión identifica a UPenn ModLab, USC Interaction Lab y Semio como participantes. Distinguir esa generación es importante: las mejoras de hardware descritas para Quori v2 no pertenecen automáticamente a los robots originales.
Separar expresión y conducta
La descripción del diseño original en ModLab explica la cabeza proyectada, los brazos de dos grados de libertad y una columna que inclina el torso. Esos elementos permiten cambiar la expresión y la postura sin recurrir a una cara mecánica de muchas articulaciones.
En una prueba de comunicación, se puede mantener el mismo mensaje verbal y modificar el gesto o la inclinación. La comparación permite estudiar el efecto de cada señal. La base añade otra variable: dónde se coloca el robot respecto a la persona y cómo se aproxima.
Los brazos están planteados para gestos. El diseño descrito no acredita capacidad de coger objetos o ejecutar trabajos domésticos. Conviene elegir tareas de interacción que correspondan a ese hardware, evitando convertir la apariencia de torso humano en una promesa de manipulación.
La documentación incluye mantenimiento, montaje y software. Para reutilizar una unidad histórica, hay que identificar su configuración y comprobar qué servicios y paquetes conserva. Las condiciones de soporte asociadas a entregas originales tampoco equivalen a una garantía comercial actual.
Quori v1 aporta un caso útil para aprender a documentar experimentos: expresión, movimiento, distancia y duración deben quedar registrados para que otro equipo pueda repetirlos.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.