Reachy 2: dos brazos y una base móvil para investigar la manipulación
Reachy 2 combina brazos, cámaras y una base con ruedas. Cómo se utiliza la teleoperación y qué ofrece su SDK para desarrollar comportamientos propios.
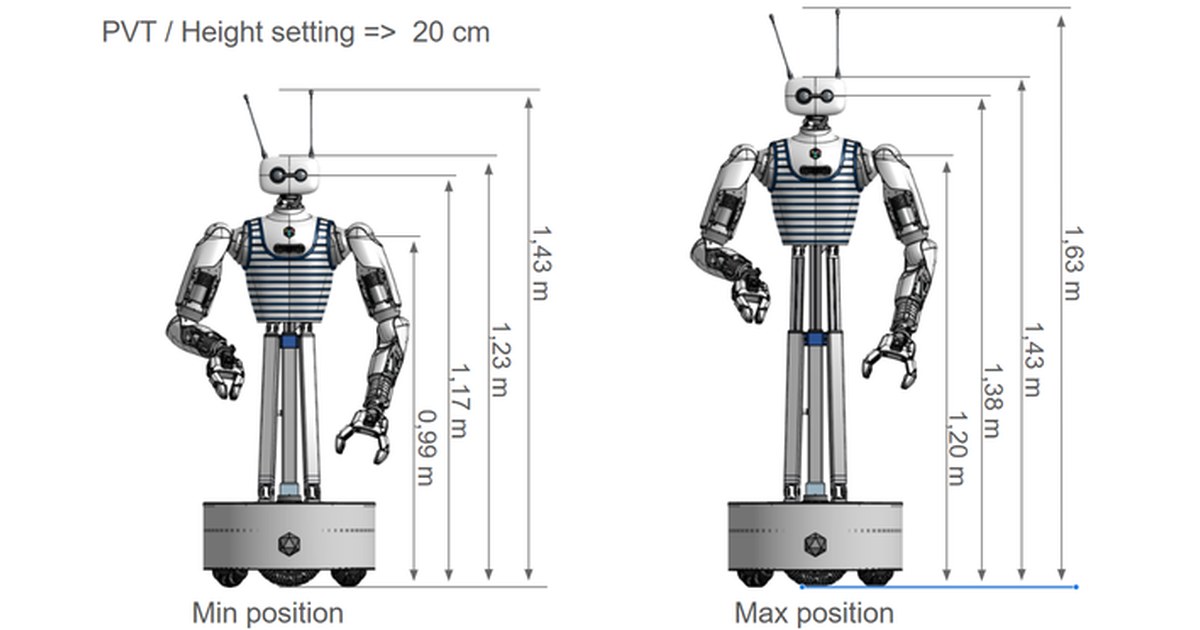
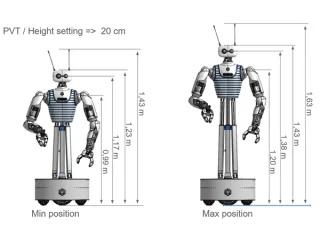
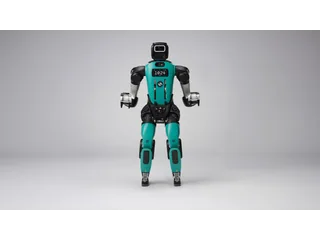
Reachy 2 aborda una tarea difícil de la robótica cotidiana: utilizar dos brazos para manipular objetos mientras el cuerpo puede desplazarse. Pollen Robotics lo ofrece como plataforma de investigación con siete grados de libertad en cada brazo y una base móvil opcional. Tiene aspecto humanoide, pero se mueve sobre ruedas; no necesita resolver la marcha bípeda para acercarse a una mesa.
Ese planteamiento concentra el trabajo en la manipulación y en la interacción. Alcanzar una pieza, sujetarla con una mano y actuar sobre ella con la otra exige coordinar movimientos, percepción y contacto. El hardware ofrece herramientas para estudiar esos problemas, no una lista de tareas domésticas ya resueltas.
Teleoperar para conocer la tarea
Pollen presenta un sistema de teleoperación con realidad virtual que permite dirigir brazos, manos y cabeza mientras se observa a través de las cámaras del robot. La persona aporta decisiones y correcciones que deben tenerse en cuenta al interpretar una demostración.
Para un equipo de investigación, ese control puede ayudar a explorar qué movimientos necesita una tarea y dónde aparecen dificultades. Antes de hablar de autonomía conviene distinguir qué decide el programa, qué indica el operador y qué parte del entorno se ha preparado. Son preguntas aplicables a cualquier vídeo de manipulación doméstica.
Programar más allá de una demostración
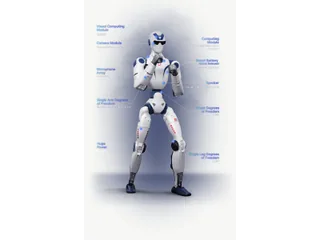
El SDK de Python ofrece acceso a brazos, cabeza, pinzas y base, además de sensores como cámaras, lidar y micrófonos. La documentación incluye movimientos básicos, grabación y reproducción de trayectorias y ejemplos de interacción. Bajo esa interfaz funciona ROS 2.
También existe un entorno de simulación para empezar a trabajar sin disponer del robot físico. Sirve para familiarizarse con la estructura y el control; la comprobación de agarres y contactos reales seguirá requiriendo hardware y objetos. El paso entre ambos entornos forma parte del desarrollo, no es una validación automática.
Espacio y cómputo forman parte del presupuesto
Las especificaciones detallan un cuello de tres grados de libertad y brazos construidos con actuadores paralelos Orbita. La base amplía el área alcanzable, lo que obliga a pensar en el conjunto del espacio de pruebas y en la relación entre desplazamiento y manipulación.
La documentación también aclara que el ordenador integrado ejecuta el sistema del robot y que las necesidades de cómputo de IA se cubren con equipos del usuario en la configuración descrita. Reachy 2 resulta apropiado para un laboratorio que pueda desarrollar, medir y mantener sus aplicaciones. Para una vivienda, su presencia tiene sentido como proyecto de investigación, no como una compra de electrodoméstico.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.