Robonaut 2: investigar cómo un robot utiliza herramientas diseñadas para personas
Robonaut 2 es un humanoide de investigación de NASA y General Motors. Su historia permite estudiar manipulación con herramientas humanas y cambios de movilidad.
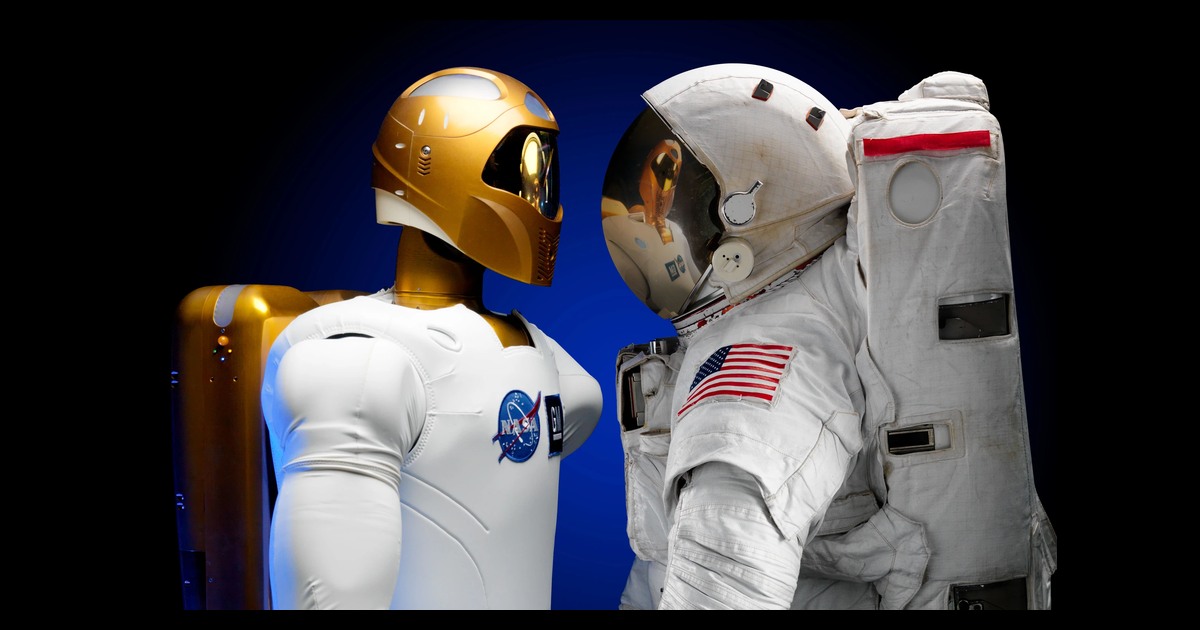
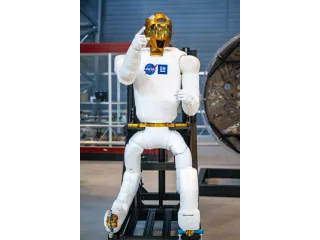
Robonaut 2, también llamado R2, es un humanoide de investigación desarrollado por NASA y General Motors para estudiar manipulación diestra. Su forma de torso, brazos y manos permite trabajar sobre tareas concebidas para herramientas y espacios humanos.
La descripción oficial de NASA explica que R2 llegó al espacio en 2011 como un torso fijado a un soporte. En 2014 recibió dos miembros de movilidad para desplazarse por el interior de la estación. Esas configuraciones deben distinguirse de las pruebas terrestres y de un robot que camine como una persona.
La herramienta cambia menos que el método de uso
Investigar con una herramienta humana evita diseñar un accesorio específico para cada robot, pero exige estudiar agarre, orientación y contacto. La capacidad de sujetarla no demuestra por sí sola que el sistema pueda completar toda la tarea prevista.
NASA describe brazos de siete grados de libertad y cámaras en la cabeza. Esos elementos permiten investigar cómo combinar observación y movimiento. Un experimento debe definir también cómo se controla la acción y qué parte depende de un operador.
La explicación educativa de Robonaut distingue operación mediante software y control remoto. También indica el retorno a la Tierra para mejoras. Por tanto, la historia de su envío no acredita que siga funcionando actualmente a bordo de la estación.
R2 es una plataforma experimental, sin una oferta de compra para particulares. Su interés está en mostrar cómo el hardware de manipulación puede conservar funciones parecidas mientras cambia el soporte de movilidad.
Para interpretar una demostración conviene identificar la versión, el entorno y el tipo de control. Así se puede evaluar qué parte del resultado corresponde a destreza física y cuál a percepción, programación o intervención humana.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.