MAX-E1: construir un bípedo con ROBOTIS ENGINEER Kit 1
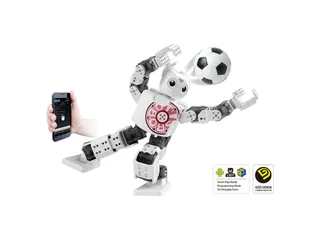
ENGINEER Kit 1 permite montar MAX-E1 y otros dos robots con actuadores DYNAMIXEL. El control de movimientos reside en CM-550; visión y voz requieren un dispositivo compatible aparte.
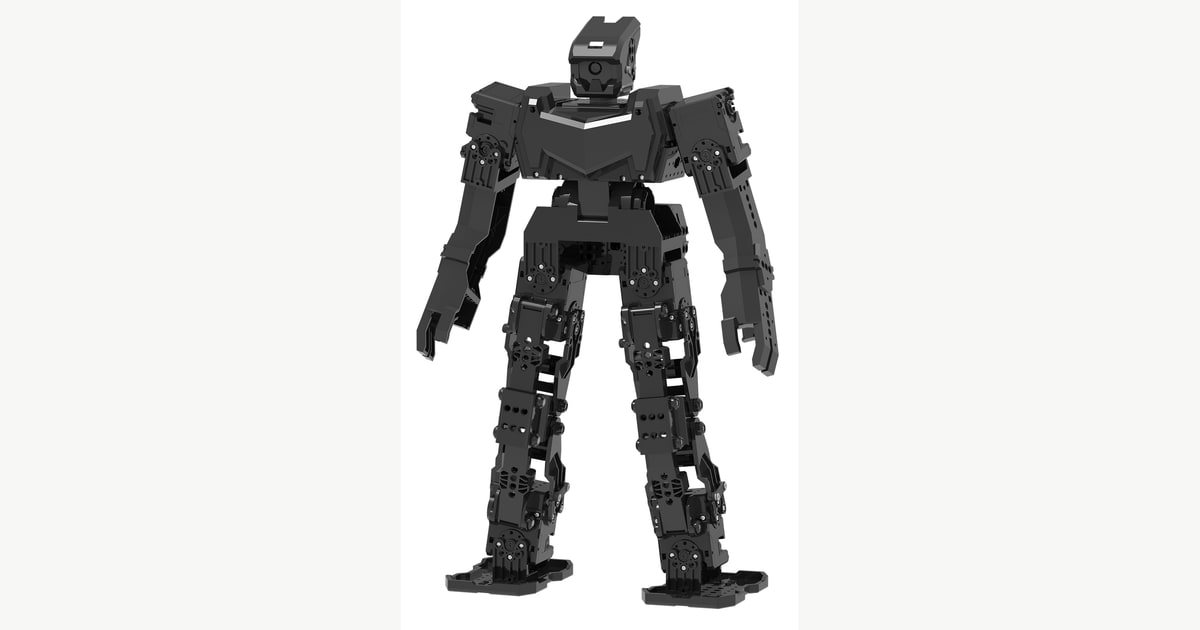
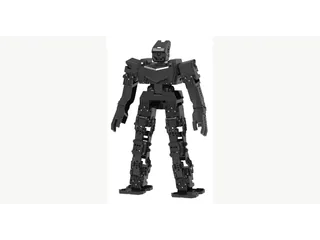
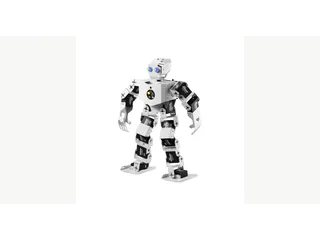
MAX-E1 es uno de los robots que se pueden montar con ROBOTIS ENGINEER Kit 1. El kit utiliza actuadores DYNAMIXEL y un controlador CM-550 para construir un bípedo y programar sus movimientos. También propone dos configuraciones alternativas, SPI y Dr.R, con las mismas piezas principales.
Su interés educativo está en relacionar montaje, posición de las articulaciones y secuencias de movimiento. Frente a una cabeza expresiva como Picoh, un bípedo añade el problema de sostenerse mientras cambia la postura.
Construir antes de programar
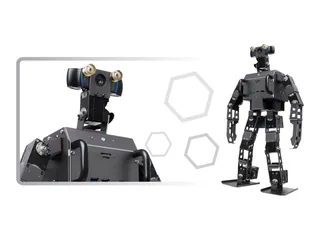
El manual de ROBOTIS describe MAX-E1 como un montaje de unos 38 centímetros con doce articulaciones accionadas mediante seis actuadores dobles 2XL430. Cada unidad controla dos movimientos; contar las carcasas no equivale a contar las articulaciones.
El orden de montaje y la posición inicial de los motores afectan a las posturas que ejecuta el programa. El fabricante dedica herramientas a comprobar las conexiones, identificar actuadores y ajustar los offsets de las articulaciones. No son pasos decorativos: una referencia incorrecta puede hacer que una pose termine en otra orientación.
Las tres construcciones del kit no son tres robots disponibles a la vez. Reutilizar componentes permite estudiar formas diferentes, a cambio de dedicar tiempo al desmontaje, al montaje y a comprobar de nuevo la configuración.
El papel del controlador CM-550
CM-550 incorpora comunicación Bluetooth de bajo consumo y gestiona programas y movimientos. La documentación utiliza aplicaciones de la familia RoboPlus y R+ ENGINEER para preparar ejemplos, transferir archivos y controlar el robot desde equipos compatibles.
Los programas de tareas y los archivos de movimiento cumplen funciones relacionadas, pero diferentes. Una tarea puede decidir cuándo ejecutar una secuencia; el archivo de movimiento describe las posturas que debe recorrer. Comprender esa separación ayuda a reutilizar una animación sin repetir todo el programa.
El manual también indica cómo comprobar batería y conexiones. Antes de probar una secuencia completa conviene verificar que cada articulación responde y que el montaje coincide con el ejemplo elegido.
Visión y voz necesitan un dispositivo adicional
La presentación comercial incluye funciones de inteligencia artificial, pero el manual explica el uso de un dispositivo inteligente con cámara para los ejercicios de reconocimiento. La cámara y el procesamiento asociado no deben atribuirse automáticamente al cuerpo de MAX-E1.
RobotShop también describe el kit y sus funciones vinculadas a un dispositivo compatible. Ese contraste permite separar los actuadores y el controlador incluidos del teléfono o tableta que se necesita para determinados ejemplos. Un accesorio o una ampliación posterior tampoco forma parte de todas las configuraciones de ENGINEER.
Es una distinción similar a la que aparece al escoger una edición y un entorno para Alpha Mini: el software disponible condiciona la actividad tanto como el número de articulaciones.
Un primer ejercicio de postura
Una progresión útil empieza por identificar los motores y comprobar una pose estable. Después se ejecuta una transición breve y lenta, con espacio alrededor del robot. Cuando el movimiento coincide con lo previsto se pueden encadenar varias poses y añadir una condición del programa.
Si la postura queda torcida, interesa revisar montaje y offsets antes de modificar una secuencia completa. Así se distingue un error mecánico de otro del archivo o de la conexión.
Compra y preparación del aula
La tienda estadounidense de ROBOTIS ofrece ENGINEER Kit 1 con contenido y condiciones de envío propios, limitados a países de América. Esa oferta no confirma entrega directa en España. Para un aula española resulta necesario identificar un distribuidor y el contenido exacto del paquete.
El kit encaja cuando se quiere aprender cómo se construye y controla un bípedo. El tiempo de montaje, un equipo compatible y el acceso a la documentación forman parte de la preparación de la actividad.
Imagen: ROBOTIS, MAX-E1 construido con ENGINEER Kit 1.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.